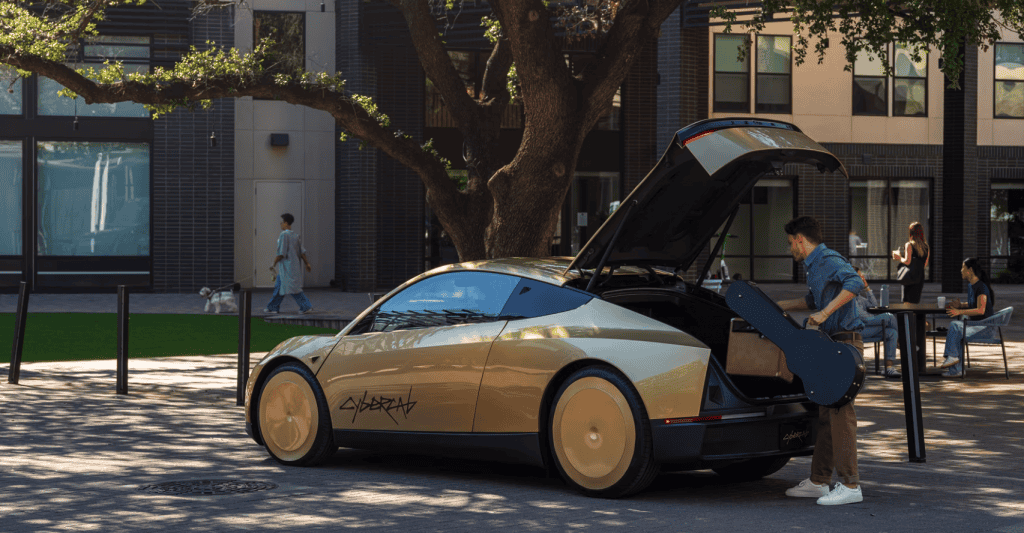
Dois anos depois de prometer, a Tesla colocou o Cybercab em operação comercial como robotáxi. Mas, segundo o Olhardigital.com.br, o lançamento foi mais tímido do que o hype de Elon Musk sugeria: preço não divulgado, operação restrita a Austin e a maioria da frota ainda sendo Model Y comum. Para um dev, porém, o que importa mesmo está no que ninguém comenta: a stack técnica que sustenta essa operação.
O Que Mudou de Verdade Nesse Lançamento
Antes de mais nada, vou direto ao ponto: o Cybercab não é o protagonista desse rollout. Dos 314 veículos autorizados a operar sem motorista no Texas, apenas 45 são Cybercabs — o restante é Model Yado, segundo o The New York Times. Isso muda completamente a narrativa do “primeiro robotáxi sem volante do mundo”.
Na prática, estamos vendo um soft launch controlado. A Tesla listou seis cidades no app (Austin, Dallas, Houston, Miami, Orlando e Tampa), mas o Cybercab só aparece como opção em Austin. E mesmo lá, o passageiro não escolhe o Cybercab — o algoritmo decide conforme o tamanho do grupo e a disponibilidade da frota.
Para quem programa sistemas de despacho de veículos, isso é revelador: a Tesla já trata o Cybercab como um nó premium da frota, não como produto independente. É a mesma lógica que a gente usa em sistemas de mensageria: nem toda mensagem passa pelo “caminho feliz”.
A Stack Técnica Por Trás do Cybercab
Tesla vs Competidores: Visão Pura vs LiDAR
Aqui está a diferença filosófica que define todo o resto. A Tesla aposta em visão pura — oito câmeras, redes neurais convolucionais e o chip FSD (Full Self-Driving) rodando inference local. Waymo, Cruise e a maioria dos concorrentes usam LiDAR combinado com câmeras e radar.
Quando analiso isso da perspectiva de engenharia, vejo prós e contras reais:
- Custo: um sensor LiDAR top de linha custa entre US$ 75 mil e US$ 100 mil. Oito câmeras custam algumas centenas de dólares. Para escalar uma frota de milhões de veículos, a conta fecha só na abordagem da Tesla.
- Robustez: LiDAR funciona no escuro, em chuva forte e neblina. Câmeras precisam de modelos treinados para essas condições. Musk aposta que visão pura resolve isso com dados suficientes — uma tese que ainda não foi 100% validada em produção.
- Redundância: o Model Y tem 8 câmeras. O Cybercab, segundos anteriores, deve manter configuração similar. Já o Waymo usa até 5 LiDARs + 29 câmeras.
Na minha experiência construindo pipelines de visão computacional, redes neurais com dados suficientes (e a Tesla tem bilhões de quilômetros de dados de frota) costumam superar sensores dedicados em cenários gerais. Mas “geral” não inclui todos os cenários de borda — e é justamente nos edge cases que LiDAR brilha.
O App Robotaxi: iOS e Android
O ponto de entrada do usuário é o app Robotaxi, disponível nas duas lojas. Quem já trabalhou com apps de mobilidade (99, Uber, Lyft) sabe que o verdadeiro inferno está em três lugares:
- Geofencing dinâmico: o app precisa saber em tempo real quais regiões estão liberadas para operação autônoma. Mudou a lei? Mudou a área? O servidor precisa empurrar a atualização para o app em segundos.
- Matching algoritmo: o passageiro pediu, mas qual veículo atende? No caso do Cybercab, a regra de “não pode escolher o Cybercab” adiciona uma camada de constraint satisfaction.
- Telemetria bidirecional: o veículo precisa mandar localização, status do sensor e estado da bateria a cada 100–200ms. Starlink V5 (que vem no Cybercab) resolve a parte de uplink onde 4G/5G falha.
V5 Starlink: Conectividade em Movimento
O anúncio de que o Cybercab vai ganhar V5 Starlink hardware é o detalhe mais importante para devs. A SpaceX está revendendo capacidade de satélite para a Tesla. Isso significa:
- Operação em áreas sem cobertura celular —, highways rurais, túneis longos.
- Latência previsível para telemetria crítica (embora ainda não seja baixa o suficiente para controle remoto em tempo real — Starlink V5 fica na casa de 20–40ms).
- Backup de canal: se a rede celular cair, o carro continua reportando.
Para quem trabalha com sistemas distribuídos, isso é um caso clássico de failover channel. Nunca confie em um único link de comunicação com um nó em movimento.
Na Prática — Algoritmo de Despacho de Frota Autônoma
Vou mostrar como funciona um dispatchador simplificado de robotáxi, igual ao que a Tesla provavelmente roda no backend. A lógica: dado um passageiro, encontrar o melhor veículo disponível considerando tipo (Cybercab vs Model Y), distância e constraint de grupo.
import math
from dataclasses import dataclass
from typing import List, Optional
from enum import Enum

class VehicleType(Enum):
 MODEL_Y = "model_y"
 CYBERCAB = "cybercab"

@dataclass
class Vehicle:
 id: str
 type: VehicleType
 lat: float
 lon: float
 available: bool
 battery_pct: float

@dataclass
class RideRequest:
 user_id: str
 pickup_lat: float
 pickup_lon: float
 group_size: int # 1 ou 2 no Cybercab, ate 4 no Model Y

def haversine_km(lat1, lon1, lat2, lon2) -> float:
 """Distancia em km entre dois pontos geograficos."""
 R = 6371.0
 phi1, phi2 = math.radians(lat1), math.radians(lat2)
 dphi = math.radians(lat2 - lat1)
 dlam = math.radians(lon2 - lon1)
 a = math.sin(dphi / 2) ** 2 + math.cos(phi1) * math.cos(phi2) * math.sin(dlam / 2) ** 2
 return 2 * R * math.asin(math.sqrt(a))

def can_serve(vehicle: Vehicle, request: RideRequest) -> bool:
 if not vehicle.available or vehicle.battery_pct < 15:
 return False
 if vehicle.type == VehicleType.CYBERCAB and request.group_size > 2:
 return False
 return True

def dispatch(request: RideRequest, fleet: List[Vehicle]) -> Optional[Vehicle]:
 """Retorna o melhor veiculo para a corrida."""
 candidates = [v for v in fleet if can_serve(v, request)]
 if not candidates:
 return None
 # Ordena por proximidade (menor ETA de chegada)
 candidates.sort(
 key=lambda v: haversine_km(v.lat, v.lon, request.pickup_lat, request.pickup_lon)
 )
 return candidates[0]

# Exemplo de uso
fleet = [
 Vehicle("veh_001", VehicleType.MODEL_Y, 30.27, -97.74, True, 82),
 Vehicle("veh_002", VehicleType.CYBERCAB, 30.28, -97.75, True, 65),
 Vehicle("veh_003", VehicleType.MODEL_Y, 30.30, -97.70, False, 91),
]

request = RideRequest(user_id="user_42", pickup_lat=30.29, pickup_lon=-97.73, group_size=2)
best = dispatch(request, fleet)
print(f"Veiculo atribuido: {best.id} ({best.type.value})")
O código acima é simplificado — produção real envolve graph algorithms para ETA real (com trânsito), reinforcement learning para balanceamento de carga e sistemas de bidding entre veículos. Mas a essência é essa: filtrar, ordenar por distância, atribuir.
Erros Comuns que Devs Cometem Quando Trabalham com Veículos Autônomos
Já revisei código de sistemas de mobilidade suficientes para saber onde os times tropeçam. Anota aí:
- Confiar em GPS civil para controle do veículo. GPS tem margem de erro de 2 a 10 metros. Para um carro autônomo, isso é a diferença entre estar na faixa correta ou na contramão. Sempre combine GPS com odometria, IMU e visão.
- Não tratar o caso offline. A Tesla aposta no Starlink V5 justamente porque sabe: rede celular cai. Se o seu sistema de despacho não tem fila local e sync quando volta a conectividade, você vai ter corridas duplicadas ou perdidas.
- Ignorar a latência de telemetria na UX. Se a tela do passageiro mostra a posição do carro com 5 segundos de defasagem, parece bug. Compressão e batching demais matam a experiência.
- Subestimar o custo de simulação. Antes de colocar 45 Cybercabs na rua, a Tesla rodou bilhões de quilômetros em simulação. Se você está construindo algo parecido e acha que pode pular essa etapa, está errado. Não dá para aprender política de ultrapassagem só com dados reais — é caro demais e perigoso demais.
- Tratar LiDAR vs câmera como escolha religiosa. Não é. É tradeoff de custo, robustez e cobertura de dados. Quem decide pelo dogma em vez da engenharia vai perder dinheiro.
O Que Isso Significa Para Quem Programa Hoje
Sistema de despacho é a parte visível. Por baixo, existe um stack inteiro que está contratando:
- Engenheiros de perception (CUDA, TensorRT, redes neurais em tempo real).
- Engenheiros de planning (ROS, behavior trees, otimização de trajetória).
- Engenheiros de backend para coordenação de frota (Go, Rust, sistemas distribuídos).
- Engenheiros de mobile para o app do passageiro (Swift, Kotlin).
Se você está pensando em migrar para essa área, minha sugestão: domine Python + C++, entenda sistemas de tempo real e mergulhe em ROS2. É o ecossistema que move tudo isso.
FAQ — Perguntas que um Dev Faria
1. O Cybercab realmente roda sem nenhum controle remoto?
Não. Mesmo veículos “full autônomos” recebem suporte de operações remotas. Quando o sistema de IA encontra um cenário que não sabe resolver (ex.: obra não mapeada), ele pede intervenção humana. A diferença é que a Tesla aposta em resolver esses casos localmente, com a IA, antes de chamar alguém.
2. Por que a Tesla não usa LiDAR como Waymo?
Custo e escala. Um sensor LiDAR de qualidade automotiva custa ordens de grandeza a mais que uma câmera. A estratégia da Tesla é coletar dados massivos de câmeras e treinar redes neurais que compensem a ausência do sensor. A aposta é válida, mas ainda em validação.
3. O V5 Starlink substitui o 5G?
Não. Starlink V5 é complementar. Em áreas urbanas, 5G tem latência menor. Em áreas rurais, highways ou emergências, Starlink garante continuidade. É redundância, não substituição.
4. Posso desenvolver para o app Robotaxi como terceiro?
Ainda não existe API pública para terceiros. A Tesla historicamente mantém tudo fechado, ao contrário da Waymo, que já fez parcerias limitadas. Para integrar, por enquanto a porta é trabalhar na Tesla ou em parceiros aprovados.
5. Qual a linguagem principal usada no backend da Tesla para FSD?
A pilha envolve C++ para os módulos críticos de tempo real (perception, planning), Python para ferramentas de ML e treinamento, e uma mistura de Rust e Go em alguns serviços de backend. PyTorch é o framework principal de treinamento.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.