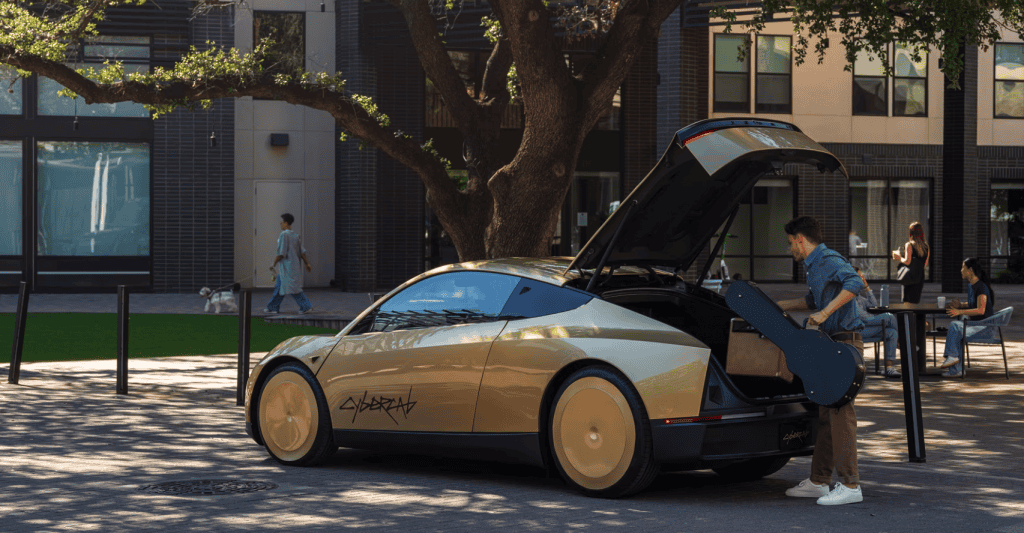
Tesla colocou o Cybercab em operação comercial como robotáxi quase dois anos depois de apresentar o veículo. Isso, por si só, já diz muito sobre a complexidade de levar IA de laboratório para produção em escala — coisa que a maioria das startups de autonomous driving aprende na marra.
O que está realmente rolando com o Cybercab
Segundo o Olhardigital.com.br, a Tesla anunciou no app Robotaxi (iOS e Android) que usuários já podem solicitar corridas autônomas. O serviço aparece listado para Austin, Dallas, Houston, Miami, Orlando e Tampa, mas o Cybercab em si só está disponível, por enquanto, em Austin. E tem um detalhe importante: o passageiro não escolhe o Cybercab. A Tesla decide quem vai no modelo sem volante e sem pedal com base no tamanho do grupo e na disponibilidade da frota.
A operação está autorizada a rodar 314 veículos sem motorista no Texas — mas a maioria é Model Y. Apenas 45 unidades são Cybercabs. Isso me cheira a rollout controlado, com fallback operacional. Em produção de software, chamamos isso de feature flag por região e por tipo de veículo. A Tesla está fazendo o equivalente automotivo.
A stack técnica por trás de um robotáxi (visão de dev)
Quem programa já deve ter sacado: um Cybercab é, na essência, três sistemas conversando em tempo real.
- Percepção: câmeras, radar e (no caso da Tesla) puramente visão computacional via redes neurais convolucionais rodando no chip FSD. Inferência em edge, latência de milissegundos.
- Planejamento: módulo que decide trajetória, velocidade e manobras. Modelos comportamentais treinados com reinforcement learning + imitation learning.
- Telemetria e fleet management: backend que coordena posição, bateria, status e dispatch. Aqui mora a parte que mais me interessa como dev backend — e provavelmente a mais subestimada pelo público.
A tela central de 22 polegadas, sistema de entretenimento com apps de música, jogos e — pasmem — Starlink V5 embarcado, não é firula. É a Tesla tratando o carro como um nó de rede com mobilidade. Starlink em movimento habilita streaming, telemetria contínua e atualizações OTA mesmo em áreas sem cobertura celular. Para o fleet manager, isso muda completamente o jogo de observabilidade.
O que isso significa na arquitetura de software
Pense num Uber, mas com latência de comando criticamente baixa. Cada veículo envia telemetria via WebSocket persistente, recebe comandos de dispatch, faz upload de logs de percepção e baixa updates de modelo. É um padrão de mensagem bem mais agressivo do que apps tradicionais.
Cybercab vs. Waymo vs. Cruise: comparativo honesto
A Waymo roda há anos com LiDAR + radar + câmera. Cruise tinha operação em SF até o incidente de 2023 que forçou pausa total. A Tesla aposta no vision-only — só câmeras. Quando você programa modelos de visão, sabe que isso é controverso: câmeras falham em chuva forte, neblina e ofuscamento. LiDAR é redundância cara, mas que resolve casos extremos.
A decisão da Tesla é ideológica e de custo. Câmeras são baratas, LiDAR custa milhares por unidade. Multiplique isso por uma frota de milhões e a conta fecha. Mas o trade-off é taxa de falha maior em cenários adversariais — corner cases que aparecem raramente, mas causam acidentes graves quando aparecem.
Na Prática: simulando um dispatch simples para robotáxi
Aqui vai um snippet que escrevi em Python para mostrar como funciona a lógica mínima de matching entre uma corrida e a frota. É exatamente o tipo de algoritmo que roda no backend do app Robotaxi — só que em escala muito maior, com ML no meio.
from dataclasses import dataclass
from typing import List, Optional
import math

@dataclass
class Vehicle:
    id: str
    lat: float
    lon: float
    battery_pct: float
    available: bool

@dataclass
class RideRequest:
    id: str
    pickup_lat: float
    pickup_lon: float
    passengers: int

def haversine_km(lat1: float, lon1: float, lat2: float, lon2: float) -> float:
    """Distância geodésica entre dois pontos em km."""
    R = 6371.0
    phi1, phi2 = math.radians(lat1), math.radians(lat2)
    dphi = math.radians(lat2 - lat1)
    dlam = math.radians(lon2 - lon1)
    a = math.sin(dphi / 2) ** 2 + math.cos(phi1) * math.cos(phi2) * math.sin(dlam / 2) ** 2
    return 2 * R * math.asin(math.sqrt(a))

def score_vehicle(v: Vehicle, req: RideRequest) -> float:
    """Score ponderado: bateria alta + distância curta = melhor match."""
    if not v.available or v.battery_pct < 20:
        return -1.0
    dist = haversine_km(v.lat, v.lon, req.pickup_lat, req.pickup_lon)
    return (v.battery_pct / 100.0) - (dist * 0.05)

def match(req: RideRequest, fleet: List[Vehicle]) -> Optional[Vehicle]:
    """Retorna o veículo com maior score, ou None se ninguém qualifica."""
    candidates = [v for v in fleet if score_vehicle(v, req) >= 0]
    return max(candidates, key=lambda v: score_vehicle(v, req), default=None)

# Exemplo de uso
fleet = [
    Vehicle("CB-001", 30.2672, -97.7431, 87, True),
    Vehicle("CB-002", 30.2849, -97.7341, 42, True),
    Vehicle("CB-003", 30.2500, -97.7500, 15, True),  # bateria baixa, descartado
]
request = RideRequest("R-99", 30.2700, -97.7400, passengers=2)
chosen = match(request, fleet)
print(f"Veículo atribuído: {chosen.id if chosen else 'nenhum'}")
Esse código é didático, mas o sistema real tem camadas a mais: predição de demanda com séries temporais, balanceamento de carga entre regiões, fairness entre motoristas (no caso do Tesla Network, operadores terceirizados), e tolerância a falhas quando o WebSocket cai.
Erros Comuns que devs cometem em sistemas desse tipo
1. Tratar o carro como endpoint HTTP simples. Não é. Conexão intermitente, latência variável e desconexões súbitas são a norma. Use filas com retry exponencial e idempotência por chave de evento.
2. Ignorar a cold start do modelo de ML. Quando o veículo liga, a primeira inferência do modelo de visão pode demorar segundos. Pré-aquecer os modelos no boot evita corridas com 10s de delay inicial.
3. Subestimar o custo de log. Cada veículo gera gigabytes por dia de logs de percepção. Storage barato não é sinônimo de barato quando você multiplica por 300+ veículos. Lakehouse com tiering agressivo é obrigatório.
4. Falta de simulador de cenários. Edge cases não aparecem em 99% das corridas. Você precisa de um simulador (CARLA, LGSVL, ou interno) para reproduzir cenários raros e validar mudanças antes do OTA.
5. Confundir feature flag com canary deploy. Liberar o Cybercab só em Austin é feature flag. Liberar para 5% da frota em Austin é canary. A Tesla está fazendo os dois — leia as entrelinhas.
O que isso significa para devs no dia a dia
Três implicações práticas. Primeiro: o mercado de simulação para AV vai explodir. Se você trabalha com Unity, Unreal ou computação gráfica, tem uma porta aberta. Segundo: backend com telemetria em tempo real é uma skill cada vez mais valorizada — pense em Kafka, Pulsar, MQTT e arquiteturas orientadas a evento. Terceiro: a chegada de Starlink em massa nos carros abre frente de inovação em apps conectados que assumem conectividade sempre presente.
Outra coisa que pouca gente comenta: o Cybercab tem banco para dois passageiros e sem volante. Isso é uma decisão de UX radical. Para o passageiro, o carro vira uma sala. Para o operador, vira um ponto de mídia programável (a tal tela de 22″). Adtech automotivo vai virar categoria nova nos próximos dois anos.
Perguntas que eu faria se tivesse 30 minutos com o time da Tesla
- Como vocês versionam os modelos de percepção entre a frota sem causar drift comportamental?
- Qual a política de rollback quando um OTA falha em 3% da frota?
- Starlink V5 é fallback de qual rede? Como vocês fazem failover transparente?
- O app Robotaxi roda em backend próprio ou usa algum serviço tipo Google Maps Platform?
- Como lidam com passageiros que tentam burlar a geofence?
FAQ — Tesla Cybercab
O Cybercab já está rodando em qualquer cidade?
Não. Por enquanto, apenas em Austin. As outras cinco cidades listadas (Dallas, Houston, Miami, Orlando e Tampa) ainda operam com Model Y na maioria dos casos.
Posso escolher o Cybercab pelo app?
Não. O algoritmo da Tesla decide quando te enviar um Cybercab com base em disponibilidade e número de passageiros do grupo.
Quantos Cybercabs estão realmente em operação?
A Tesla tem autorização para 45 Cybercabs no Texas, de um total de 314 veículos autônomos autorizados. O número exato em operação ativa como táxi não foi divulgado.
O Cybercab tem volante?
Não. Foi projetado desde o início sem volante e sem pedal de freio, com premissa de autonomia total. Isso é raro e exige aprovação regulatória especial.
Como o Cybercab se compara ao Waymo?
Tecnicamente, Waymo usa LiDAR + radar + câmera. Tesla aposta em vision-only. Em cobertura operacional e anos de dados em ruas reais, Waymo lidera. Em custo de hardware por unidade, Tesla tem vantagem. O resultado de longo prazo ainda está em aberto.
Se você quer se aprofundar em arquiteturas de telemetria em tempo real, dá uma olhada no meu conteúdo sobre Kafka e event-driven design. A mentalidade é a mesma — só muda a latência tolerável e o risco de vida envolvido.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.