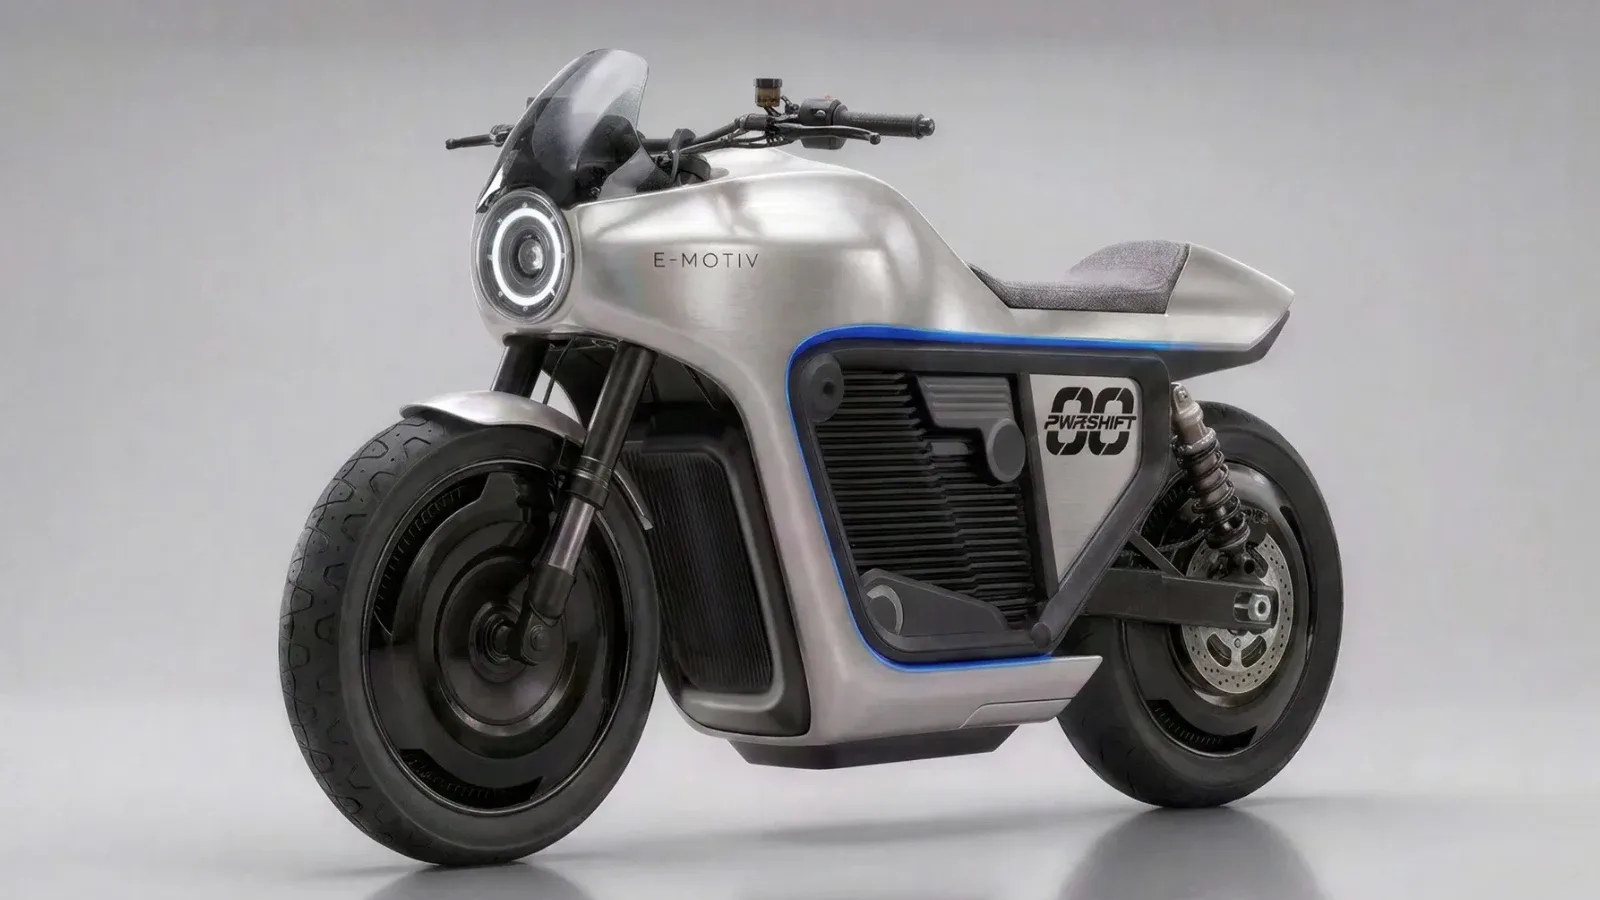
Uma segunda velocidade numa moto elétrica só faz sentido se resolver um compromisso real: com uma relação única, a transmissão precisa equilibrar aceleração, velocidade máxima, eficiência e temperatura do motor. A proposta da britânica E-Motiv Shift Systems é usar duas relações e trocar entre elas sem interromper a força enviada à roda. O ganho potencial existe, mas depende de como o sistema faz a mudança — e do custo em peso, perdas e complexidade.
Segundo o Sapo.pt, a empresa prepara-se para apresentar a tecnologia na EICMA. A notícia destaca também uma moto de visual retro, mas não informa o nome do modelo, os números de potência, as relações da transmissão nem os resultados de testes. Portanto, vale separar o que foi anunciado daquilo que ainda precisa de ser demonstrado.
Por que uma moto elétrica costuma ter apenas uma relação
Motores elétricos conseguem entregar binário elevado desde baixas rotações e trabalhar numa faixa de rotação ampla. Isso permite dispensar a caixa de várias velocidades comum em motos a combustão. Menos componentes significam menos peso, menos operações mecânicas e, em princípio, menos pontos de manutenção.
Mas uma relação única não é perfeita em todas as situações. Uma relação curta multiplica mais o binário na roda e favorece a aceleração, mas faz o motor atingir rotações elevadas mais cedo. Uma relação longa reduz as rotações para uma mesma velocidade e pode ajudar em cruzeiro, mas tende a reduzir a força disponível na roda em baixas velocidades.
O problema é parecido com escolher uma configuração fixa para um sistema que precisa atender a cargas diferentes. Não existe um único valor ideal para todas as condições. A transmissão de duas relações tenta deslocar esse compromisso conforme a velocidade e a exigência de condução.
O que duas relações podem melhorar — e o que não garantem
Em termos simples, a primeira relação pode favorecer arrancadas e acelerações; a segunda pode manter o motor numa região mais adequada quando a moto ganha velocidade. Isso pode reduzir a rotação do motor em cruzeiro ou permitir que ele continue a acelerar sem ultrapassar o limite de rotação tão cedo.
O benefício não é automático. O resultado depende da curva de eficiência do motor e do inversor, das relações escolhidas, do peso adicional e da frequência das mudanças. Se a segunda relação quase nunca for útil no uso real, a caixa acrescenta complexidade sem entregar uma vantagem proporcional.
Também é importante distinguir eficiência do motor de eficiência do veículo. Uma relação pode colocar o motor numa região mais eficiente, mas a transmissão acrescenta engrenagens, rolamentos e mecanismos que causam perdas. A avaliação correta precisa medir o consumo do conjunto em ciclos representativos, não apenas a rotação do motor.
O significado técnico de uma troca “sem interrupção”
A expressão seamless powershift descreve a intenção de mudar de relação sem uma queda perceptível na força motriz. A notícia não detalha a arquitetura usada pela E-Motiv. Por isso, não dá para afirmar se a solução recorre a embraiagens, engrenagens sobrepostas, controlo de binário do motor ou outra combinação.
Em qualquer arquitetura, a troca precisa coordenar a mecânica com o controlo eletrónico. O sistema tem de reduzir ou redistribuir o binário durante a transição, selecionar a nova relação e evitar uma interrupção longa ou um pico brusco de força. Em veículos elétricos, o inversor pode ajustar o binário rapidamente, mas isso não elimina os limites mecânicos da caixa.
É aí que o software embarcado importa. O controlador precisa considerar velocidade, posição do acelerador, rotação do motor, temperatura e estado da transmissão. Uma mudança suave não é apenas uma questão de conforto: uma transição mal calibrada pode causar solavancos, desgaste prematuro ou uma resposta inesperada para quem conduz.
Comparação com alternativas reais
- Relação única: arquitetura simples, leve e com menos componentes. É uma escolha forte quando o motor cobre bem a faixa de utilização e o custo ou a manutenção são prioridades.
- Duas relações: pode equilibrar melhor aceleração e condução rápida. Em contrapartida, exige mecanismo de mudança, controlo adicional e validação de durabilidade.
- Mais relações: podem ampliar a possibilidade de manter o motor em faixas específicas, mas cada relação adiciona complexidade. Numa moto elétrica, o benefício marginal pode não compensar o peso e as perdas.
- Alterar motor e inversor: em vez de adicionar uma caixa, o fabricante pode escolher um motor com faixa de rotação maior ou otimizar o controlo eletrónico. Essa alternativa mantém a transmissão simples, mas também envolve compromissos de custo, eficiência e temperatura.
Não existe uma vencedora universal. Para uma moto urbana, com acelerações frequentes e velocidades moderadas, uma relação única bem dimensionada pode ser suficiente. Para um modelo que pretende combinar arrancada forte com utilização rápida em estrada, duas relações podem fazer mais sentido — desde que os dados confirmem a vantagem.
Na Prática: estimar o efeito de duas relações
Antes de olhar para uma promessa de marketing, eu começaria por estimar o que a relação muda. O exemplo abaixo calcula a rotação do motor e o binário ideal na roda para duas relações. É um modelo didático: ignora perdas, resistência do ar, inclinação, deformação do pneu e limites do controlador.
O princípio é simples. A rotação do motor cresce com a velocidade e com a relação total de transmissão. O binário na roda, por outro lado, é aproximadamente o binário do motor multiplicado pela relação total. Relações maiores aumentam a multiplicação de binário, mas também elevam as rotações para a mesma velocidade.
from dataclasses import dataclass
from math import pi

@dataclass
class Gear:
    name: str
    ratio: float  # redução total: motor gira mais rápido que a roda

def motor_rpm(speed_kmh: float, wheel_radius_m: float, gear: Gear) -> float:
    speed_m_s = speed_kmh / 3.6
    wheel_rpm = speed_m_s / (2 * pi * wheel_radius_m) * 60
    return wheel_rpm * gear.ratio

def wheel_torque(motor_torque_nm: float, gear: Gear,
                 drivetrain_efficiency: float = 1.0) -> float:
    return motor_torque_nm * gear.ratio * drivetrain_efficiency

short = Gear("curta", 8.0)
long = Gear("longa", 5.5)

speed = 80
radius = 0.30
motor_torque = 80

for gear in (short, long):
    rpm = motor_rpm(speed, radius, gear)
    torque = wheel_torque(motor_torque, gear, 0.92)
    print(f"{gear.name}: {rpm:.0f} rpm, {torque:.0f} Nm na roda")
Os valores são fictícios e servem apenas para mostrar a relação entre as variáveis. Com a relação curta, o código calcula mais binário na roda e mais rotações do motor. Com a relação longa, a rotação cai, mas também cai a multiplicação de binário.
- Defina o uso principal: cidade, estrada, aceleração ou uma combinação desses cenários.
- Compare as rotações: verifique se a relação única levaria o motor perto do limite em velocidade de cruzeiro.
- Inclua perdas reais: use eficiência medida da transmissão, não presuma que toda a potência chega à roda.
- Meça ciclos completos: compare consumo, aceleração e temperatura com as mesmas condições de carga e velocidade.
- Teste a transição: avalie a mudança sob aceleração, carga parcial e diferentes temperaturas.
O que evitar ao avaliar a tecnologia
- Tratar “sem interrupção” como “sem qualquer efeito”: uma troca pode manter a entrega de força e ainda produzir ruído, vibração ou uma alteração perceptível na resposta.
- Confundir mais binário na roda com mais potência: a relação multiplica binário e altera rotação; não cria potência. As perdas reais podem até reduzir a potência disponível na roda.
- Assumir que duas velocidades significam maior autonomia: autonomia depende do ciclo de condução, da eficiência total, da bateria e da calibração. A caixa pode ajudar numa condição e prejudicar noutra.
- Ignorar durabilidade e manutenção: uma transmissão adicional precisa suportar mudanças repetidas, vibração, calor e variações de carga. O intervalo de manutenção e a vida útil são dados essenciais.
- Tomar o anúncio como resultado independente: até haver medições comparáveis, números de consumo, aceleração e velocidade máxima devem ser tratados como pontos a verificar.
Para quem trabalha com software, a parte interessante está na integração entre sensores, controlo do motor e segurança funcional. Não é um caso de “colocar um algoritmo” por cima da mecânica. O controlador precisa lidar com estados inválidos, falhas de sensores, limites térmicos e mudanças que não se completam como esperado.
Uma implementação robusta deve definir estados explícitos — por exemplo, relação 1, mudança em curso, relação 2 e falha — além de condições de entrada e saída. Também deve registar eventos úteis para diagnóstico sem depender de logs que possam bloquear tarefas de tempo real. Em sistemas embarcados, latência previsível costuma ser mais importante do que uma abstração elegante.
O que eu gostaria de ver nos testes da E-Motiv
Para avaliar a proposta, eu procuraria dados de consumo em ciclo urbano e rodoviário, aceleração antes e depois da mudança, velocidade máxima, temperaturas do motor e do inversor e eficiência da transmissão. Também gostaria de saber como o sistema se comporta com bateria baixa, carga elevada e uso prolongado.
Outro ponto é o comportamento em caso de falha. A moto continua numa relação fixa? A mudança é bloqueada? Há uma indicação clara para o condutor? Essas respostas são tão relevantes quanto a suavidade da troca, especialmente num veículo em que a transmissão participa diretamente da resposta ao acelerador.
Perguntas frequentes
Uma moto elétrica precisa mesmo de caixa de velocidades?
Não necessariamente. Muitos motores elétricos funcionam bem com uma relação única. Uma caixa passa a fazer sentido quando a faixa de utilização desejada cria um compromisso importante entre aceleração, velocidade e eficiência.
Duas relações aumentam sempre a autonomia?
Não. Podem melhorar a eficiência em determinados regimes, mas também acrescentam perdas e peso. Só testes do veículo completo podem mostrar o efeito real na autonomia.
O que significa uma transmissão seamless powershift?
É uma transmissão concebida para trocar de relação sem uma interrupção perceptível da força motriz. A expressão descreve o objetivo; a arquitetura e o desempenho precisam ser confirmados pelos detalhes técnicos e por testes.
Uma segunda velocidade torna a moto mais rápida?
Pode ajudar a manter o motor numa faixa de rotação adequada e, dependendo do dimensionamento, favorecer a velocidade máxima ou a aceleração em certas condições. Mas isso não é garantido apenas por existir uma relação extra.
Que dados devo procurar antes de considerar uma moto assim?
Consumo medido, autonomia em ciclos comparáveis, velocidade máxima, aceleração, peso, manutenção da transmissão, garantia e comportamento da mudança sob carga. Sem esses dados, a vantagem continua sendo uma hipótese técnica promissora, não uma conclusão.
A segunda relação da E-Motiv é interessante porque tenta resolver uma limitação concreta das motos elétricas sem abandonar as vantagens do motor elétrico. Mas o valor da solução vai depender menos do nome “seamless” e mais de eficiência medida, confiabilidade e comportamento no uso real. Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.