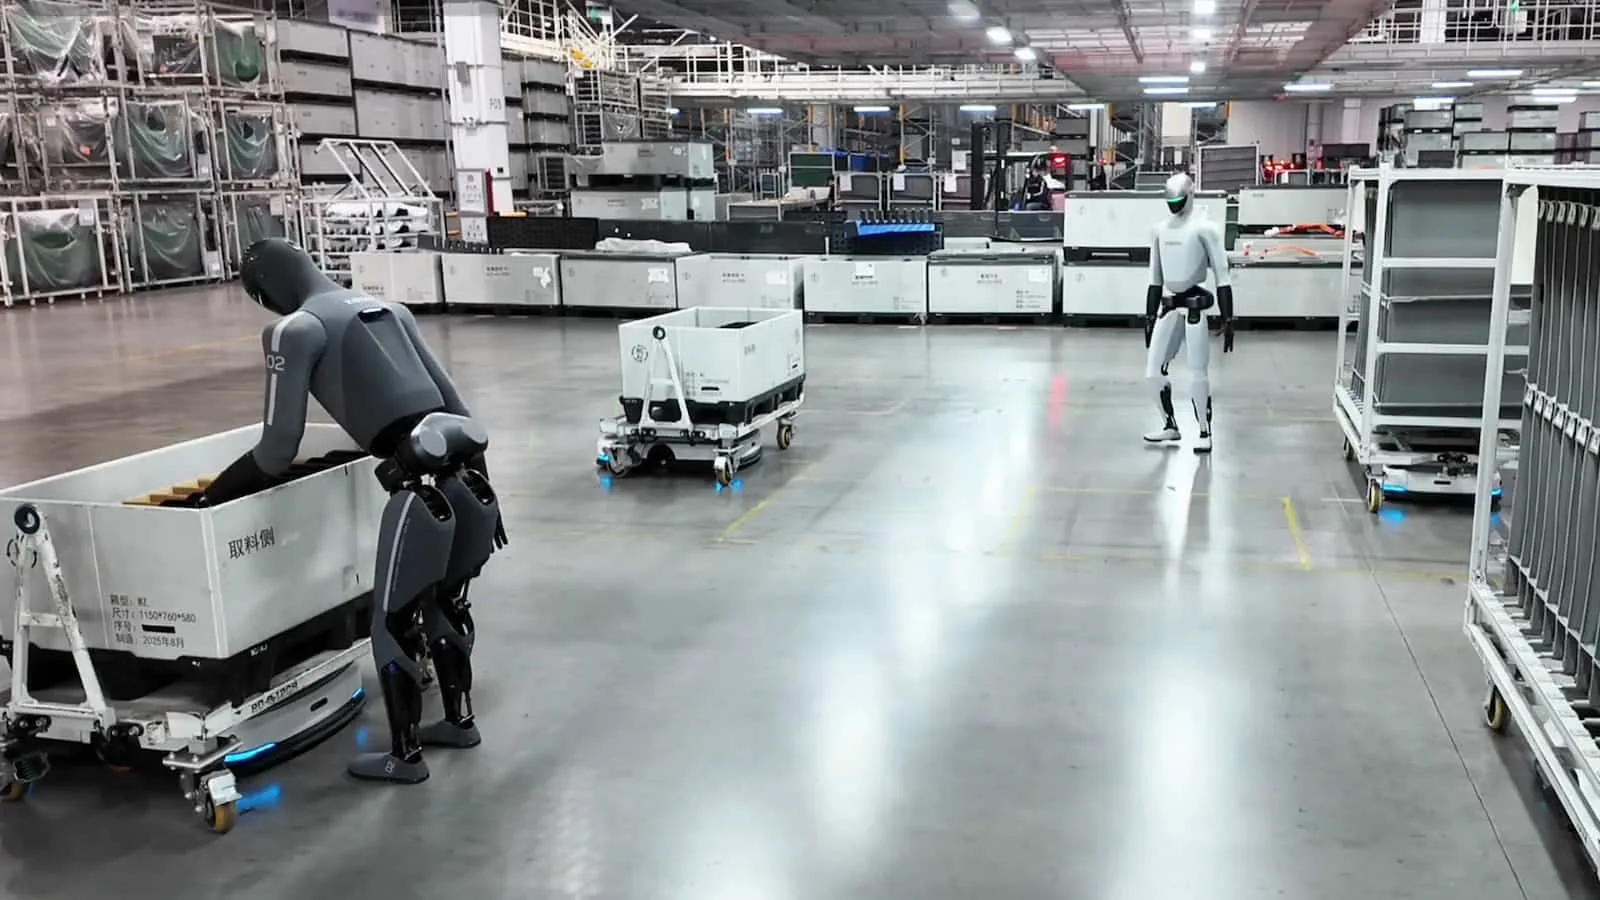
O dado mais importante da demonstração da Xiaomi não é que um robô humanoide “trabalhou oito horas”. É que a empresa o colocou numa tarefa real de produção, conectada à linha, e afirma que ele conseguiu identificar e corrigir anomalias. Para quem desenvolve software, isso muda a pergunta: o desafio não é só fazer o robô mover uma peça, mas manter a operação previsível, segura e integrada durante um turno.
Segundo o Sapo.pt, dois robôs humanoides organizaram coberturas laterais da consola central numa fábrica de automóveis elétricos da Xiaomi. Eles retiraram componentes de contentores, transportaram-nos até estruturas de armazenamento e colocaram-nos nos espaços correspondentes. O contador do vídeo passou de oito horas, mas incluiu duas pausas para carregamento. Portanto, não é evidência de oito horas contínuas com uma única carga.
O que a demonstração da Xiaomi prova — e o que ainda não prova
A demonstração é relevante porque combina manipulação de objetos, deslocamento e coordenação com o sistema da linha. A Xiaomi também afirma que os robôs atenderam às necessidades diárias daquele posto e conseguiram detetar e corrigir anomalias. São sinais de uma aplicação industrial, não apenas de uma apresentação em laboratório.
Mas há uma diferença entre uma demonstração bem-sucedida e uma operação industrial validada por meses. Para avaliar a segunda, eu gostaria de ver métricas como taxa de sucesso por ciclo, intervenções humanas por turno, tempo médio de recuperação, disponibilidade, consumo energético e comparação com o processo anterior. Sem esses números, não dá para concluir se o humanoide é mais produtivo ou barato do que outras soluções.
Também é importante separar tempo de operação de autonomia energética. Um contador que ultrapassa oito horas pode medir a duração da tarefa, incluindo pausas para recarga. Isso não significa que o robô tenha funcionado continuamente durante todo o período, nem informa quantos ciclos foram concluídos ou quanto tempo ficou parado.
Por que usar um robô humanoide numa fábrica?
O argumento mais forte para um humanoide é a compatibilidade com ambientes construídos para pessoas. Bancadas, prateleiras, contentores e ferramentas costumam ter dimensões e posições pensadas para trabalhadores. Um robô com corpo e braços semelhantes aos humanos pode, em tese, adaptar-se a esse espaço sem exigir a reconstrução completa da estação.
Esse benefício não é automático. Um humanoide precisa equilibrar o corpo, localizar objetos, controlar os braços e lidar com variações de posição. Cada uma dessas capacidades adiciona complexidade mecânica e de software. Se a tarefa acontece sempre no mesmo ponto e com peças previsíveis, uma máquina especializada costuma ser mais simples de manter.
Humanoide, braço robótico ou robô móvel: qual faz mais sentido?
| Solução | Vantagem principal | Limitação típica |
|---|---|---|
| Robô humanoide | Potencial para operar em estações desenhadas para pessoas | Mais graus de liberdade, integração e segurança para validar |
| Braço robótico fixo | Repetibilidade e velocidade numa tarefa delimitada | Exige uma estação preparada para o seu alcance e movimento |
| Robô móvel com rodas (AMR) | Transporte eficiente de materiais entre pontos | Não substitui automaticamente a manipulação complexa de peças |
| Robô colaborativo | Facilidade de integração em algumas tarefas próximas de pessoas | A colaboração depende de avaliação de risco e configuração adequada |
As categorias podem trabalhar juntas. Um AMR pode levar contentores até uma estação, enquanto um braço fixo organiza as peças. O humanoide ganha força quando a fábrica precisa reaproveitar postos existentes ou quando há várias tarefas que exigiriam equipamentos diferentes. A decisão deve vir do custo total e dos requisitos da operação, não da aparência da máquina.
O desafio de software por trás de um turno longo
Um robô industrial não pode ser tratado como uma função que recebe uma imagem e devolve um movimento. A aplicação precisa lidar com sensores, estado físico, comunicação com controladores, falhas transitórias e condições de segurança. Um ciclo aparentemente simples — apanhar, deslocar e guardar uma peça — pode falhar porque a peça está inclinada, o contentor mudou de posição ou a estação não está pronta.
Uma arquitetura robusta separa responsabilidades. O planeamento decide a próxima ação; a perceção estima onde estão os objetos; o controlador executa movimentos; e uma camada de supervisão coordena o robô com a linha. Essa separação facilita testes e impede que uma falha de perceção seja tratada como se fosse apenas um erro de comunicação.
Na integração, eu prestaria atenção a três pontos:
- Confirmação de estado: não assumir que uma peça foi colocada só porque o comando de movimento terminou. É preciso confirmar o resultado com sensores ou outra verificação.
- Recuperação controlada: ao detetar uma anomalia, o sistema deve tentar uma recuperação limitada e registada. Repetir indefinidamente pode bloquear a estação ou danificar componentes.
- Coordenação com a linha: o robô precisa respeitar permissões, bloqueios e estados do equipamento conectado. Uma mensagem enviada não equivale a uma operação confirmada.
Na Prática: monitorar ciclos e anomalias
Mesmo sem conhecer a implementação da Xiaomi, dá para entender como uma equipa de software pode começar a acompanhar uma célula robótica. O exemplo abaixo valida eventos de ciclo recebidos por um serviço de supervisão. Ele verifica se houve confirmação da linha, se a recolha e a colocação foram concluídas e se a duração ultrapassou um limite operacional.
from dataclasses import dataclass
from typing import Optional


@dataclass
class CycleEvent:
    cycle_id: int
    duration_ms: int
    pick_ok: bool
    place_ok: bool
    line_ack: bool
    anomaly: Optional[str] = None
    recovery_ok: bool = False


def inspect_cycle(event: CycleEvent, max_duration_ms: int = 30_000) -> list[str]:
    problems = []

    if not event.line_ack:
        problems.append("Sem confirmação do sistema da linha")

    if not event.pick_ok:
        problems.append("Falha na recolha do componente")

    if not event.place_ok:
        problems.append("Falha na colocação do componente")

    if event.duration_ms > max_duration_ms:
        problems.append("Ciclo acima do tempo máximo configurado")

    if event.anomaly and not event.recovery_ok:
        problems.append(f"Anomalia sem recuperação: {event.anomaly}")

    return problems


events = [
    CycleEvent(101, 18_400, True, True, True),
    CycleEvent(102, 34_200, True, True, True),
    CycleEvent(103, 22_100, True, False, True,
               anomaly="posição inesperada", recovery_ok=False),
]

for event in events:
    problems = inspect_cycle(event)
    status = "OK" if not problems else "REVISAR"
    print(f"Ciclo {event.cycle_id}: {status}")
    for problem in problems:
        print(f"  - {problem}")
O código não controla um robô e não substitui um sistema de segurança. Ele mostra uma prática útil: transformar cada ciclo numa unidade observável, com resultado e causa de falha explícitos. Em produção, eu enviaria esses eventos para uma fila ou plataforma de telemetria, associaria cada ciclo ao estado do equipamento e guardaria métricas com timestamps.
O limite de duração também não deveria ser um número arbitrário. A equipa deve obtê-lo a partir do tempo de ciclo esperado, da variabilidade real e do impacto de atrasos na linha. Alarmes muito sensíveis geram ruído; alarmes permissivos demais escondem degradações. A escolha influencia diretamente a capacidade de diagnosticar problemas sem interromper o processo por falsos positivos.
Erros comuns ao avaliar robótica industrial
- Confundir duração com produtividade. Oito horas de demonstração não dizem quantas peças foram processadas, nem quantas falhas exigiram intervenção.
- Comparar apenas o custo de compra. Integração, manutenção, ferramentas, recarga, paragens e supervisão também fazem parte do custo total.
- Usar IA como sinónimo de autonomia. Um modelo de visão pode reconhecer uma peça, mas a operação precisa de validação, limites de atuação e estratégias para falhas.
- Ignorar a segurança funcional. Um robô que trabalha perto de pessoas exige análise de risco e medidas de segurança adequadas à aplicação. Não se resolve isso apenas com um botão de emergência ou uma câmera.
- Projetar para o caso ideal. Peças tortas, contentores vazios, atrasos de rede e sensores inconsistentes são parte do sistema. Precisam de tratamento explícito e logs que ajudem a reconstruir o ocorrido.
- Fazer da recuperação um ciclo infinito. Tentativas automáticas devem ter limites, critérios claros de parada e um caminho seguro para intervenção humana.
O que isso muda para quem desenvolve software
Para desenvolvedores, a robótica industrial aproxima áreas que muitas vezes ficam separadas: software distribuído, visão computacional, sistemas embarcados e operação de fábrica. Não basta escrever um algoritmo que funcione numa simulação. É necessário observar como ele se comporta com atrasos, sensores imperfeitos e estados físicos que não podem ser revertidos com um simples rollback.
Isso torna competências como modelagem de estados, telemetria, tratamento de falhas e testes de integração ainda mais importantes. Um bom sistema precisa explicar o que tentou fazer, o que confirmou e por que parou. Essa rastreabilidade é essencial tanto para corrigir bugs quanto para discutir produtividade com a equipa de operação.
Minha leitura é que a demonstração da Xiaomi vale como um marco de integração, não como prova de que humanoides já substituem trabalhadores em qualquer linha. O avanço real está em testar tarefas concretas e conectar a máquina ao processo. O próximo passo é mostrar consistência, segurança e custo competitivo ao longo do tempo.
Perguntas frequentes sobre robôs humanoides na indústria
O robô da Xiaomi funcionou oito horas sem parar?
Não é isso que a demonstração permite concluir. Segundo o Sapo.pt, o contador ultrapassou oito horas, mas o vídeo incluiu duas pausas para carregamento. O tempo total da operação não equivale a oito horas contínuas com a mesma carga.
Que tarefa os robôs humanoides realizaram?
Eles organizaram coberturas laterais da consola central dos automóveis elétricos: retiraram componentes de contentores, transportaram-nos até estruturas de armazenamento e colocaram-nos nos espaços correspondentes.
Um humanoide é melhor do que um braço robótico industrial?
Não necessariamente. Um braço fixo pode ser mais rápido e simples numa tarefa repetitiva e bem delimitada. O humanoide pode ser interessante quando o posto foi desenhado para pessoas ou quando a flexibilidade para diferentes tarefas compensa a complexidade adicional.
O que falta saber para avaliar o desempenho real?
Taxa de sucesso por ciclo, produtividade, número de intervenções, disponibilidade, tempo de recuperação, consumo de energia, requisitos de segurança e custo total. Sem essas métricas, a demonstração mostra capacidade, mas não permite calcular o retorno da implantação.
Como um desenvolvedor pode começar a trabalhar com robótica industrial?
Comece por sistemas de telemetria e simulação, estude comunicação entre aplicações e controladores e pratique modelagem de estados e recuperação de falhas. Antes de comandar hardware real, entenda os limites de segurança e teste os cenários de erro em ambientes controlados.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.