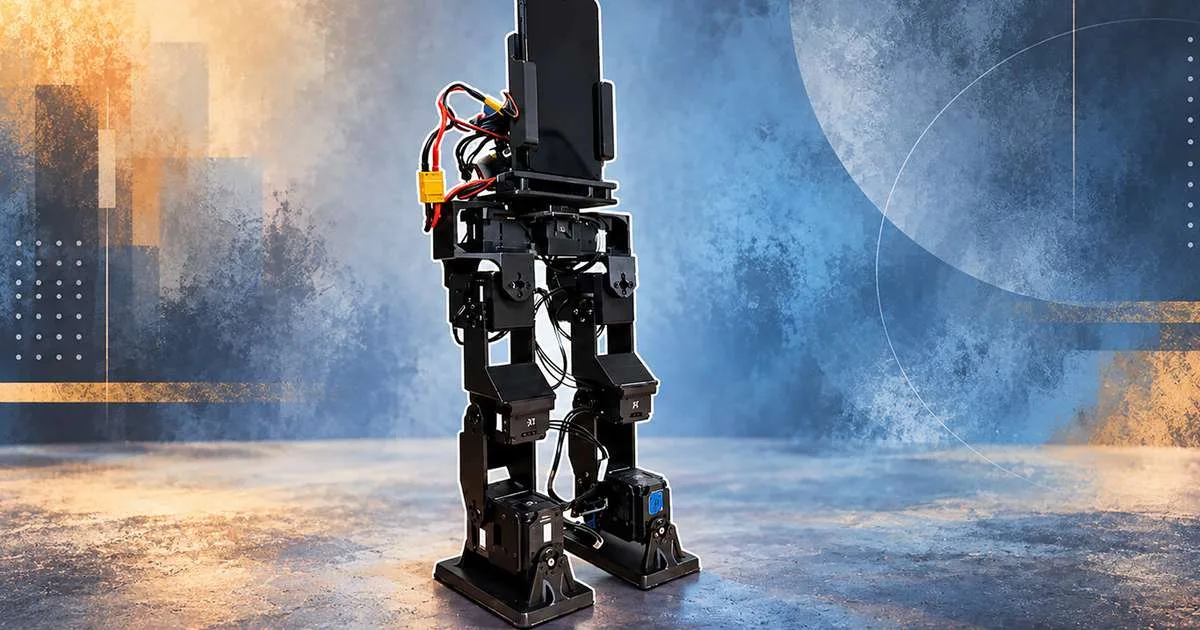
Um celular antigo não vira um robô só porque tem câmera e sensores: o desafio é coordenar o que o aparelho percebe com o movimento de motores reais, em tempo hábil e sem perder o equilíbrio. O PhoneBot, projeto da UCLA, mostra essa integração em um protótipo que anda — e também deixa claro por que transformar hardware reaproveitado em robótica é bem mais complexo do que conectar um aplicativo a alguns servos.
Segundo o Xataka.com.br, o robô foi desenvolvido pelo RoMeLa, laboratório de robótica da Universidade da Califórnia em Los Angeles, e apresentado em um estudo publicado no arXiv em 6 de outubro de 2016. Ele mede 48,3 centímetros, pesa 1,8 quilo com o smartphone instalado e tem 13 articulações motorizadas. É importante situar o projeto no tempo: estamos falando de um protótipo de pesquisa, não de um produto comercial atual.
Como o PhoneBot usa um smartphone para controlar um robô bípede
O telefone funciona como parte do sistema de percepção e controle. Seus sensores de movimento ajudam a estimar a inclinação do robô; o processador calcula comandos; e a câmera fornece informação visual sobre o que está à frente. As instruções seguem por Wi-Fi até uma placa eletrônica que conversa com os motores.
Essa divisão é parecida com uma arquitetura comum em robótica: um computador de alto nível interpreta dados e decide o que fazer, enquanto um controlador mais próximo do hardware executa ações específicas. O smartphone pode lidar com visão e lógica, mas uma placa dedicada costuma ser mais adequada para gerar sinais de controle previsíveis para atuadores.
O motivo é o tempo. Uma câmera pode trabalhar a dezenas de quadros por segundo, e um sistema operacional móvel pode agendar tarefas com variação de latência. Já o controle de equilíbrio exige respostas consistentes. Se uma mensagem chega atrasada, o problema não é apenas uma interface lenta: o robô pode corrigir a postura tarde demais e cair.
Percepção, decisão e atuação são problemas diferentes
Detectar uma pessoa com a câmera não significa que o robô saiba caminhar até ela. A percepção responde “o que estou vendo?”; a navegação decide “para onde devo ir?”; e o controle de movimento transforma essa decisão em comandos para cada articulação. Misturar essas responsabilidades em um único bloco de código torna o sistema difícil de depurar.
O Xataka informa que o PhoneBot demonstrou orientar o torso em direção a uma pessoa detectada. Isso não equivale a seguir alguém de forma autônoma em qualquer ambiente. Para isso, seriam necessários, entre outros componentes, localização, planejamento de trajetória e controle robusto diante de obstáculos e mudanças no cenário.
Por que andar com duas pernas é mais difícil do que parece
Um robô com rodas mantém contato estável com o chão em vários pontos. Um bípede alterna o apoio entre as pernas e precisa controlar o centro de massa durante cada passo. O movimento de uma articulação afeta as demais: uma correção no quadril pode alterar o equilíbrio do torso e a posição do pé.
É por isso que “mandar cada motor para um ângulo” não basta. O controlador precisa levar em conta o estado do robô — como sua inclinação e velocidade angular — e escolher ações que mantenham a estabilidade ao longo do tempo. Sensores ajudam a estimar esse estado, mas não eliminam ruído, atraso ou erros de calibração.
No trabalho descrito pelo Xataka, os pesquisadores treinaram o controle em simulações com aprendizado por reforço. Nesse método, um agente tenta ações e recebe recompensas ou penalidades conforme o resultado. O relato também menciona um ajuste para reduzir a tendência do sistema a favorecer uma perna e incentivar movimentos simétricos.
A simulação reduz o custo de testar milhares de tentativas, mas não reproduz perfeitamente o mundo físico. Atrito, folgas mecânicas, distribuição real de peso e resposta dos motores podem diferir do modelo. Esse descompasso é conhecido como problema de transferência da simulação para o robô real. Por isso, a validação no protótipo importa: os testes relatados demonstraram que o PhoneBot conseguia andar e se levantar depois de ficar de cabeça para baixo.
Smartphone, microcontrolador ou computador de placa única?
| Opção | Vantagem | Limitação |
|---|---|---|
| Smartphone | Câmera, sensores, conectividade e processamento em um pacote compacto | Sistema operacional e acesso ao hardware podem introduzir latência variável |
| Microcontrolador | Controle direto de entradas e saídas com comportamento previsível | Recursos limitados para visão computacional e tarefas de alto nível |
| Computador de placa única | Flexibilidade para executar Linux, bibliotecas e componentes de robótica | Consumo, custo e complexidade maiores do que os de um microcontrolador |
Eu vejo o smartphone como uma escolha interessante para um protótipo porque reúne componentes que, de outra forma, exigiriam vários módulos. Mas isso não significa que seja automaticamente a melhor plataforma para um robô novo. Se a prioridade for controle determinístico, um microcontrolador dedicado pode ser mais apropriado; se a prioridade for visão e integração com software, o telefone ou um computador de placa única pode assumir essa camada.
Também vale separar o que é demonstrado do que é inferido. O telefone do PhoneBot participa da operação, mas a descrição da fonte não fornece detalhes suficientes para concluir que todo o controle de baixo nível seja executado nele. O fluxo inclui uma placa que se comunica com os motores, e a divisão exata das tarefas depende da implementação do projeto.
Na Prática: como prototipar uma leitura de inclinação
Antes de tentar controlar pernas, eu começaria por uma tarefa pequena: estimar a inclinação usando acelerômetro e giroscópio. O acelerômetro fornece uma referência útil quando o sistema está relativamente estável, mas sofre com acelerações causadas pelo movimento. O giroscópio acompanha mudanças rápidas, mas acumula erro ao longo do tempo.
Um filtro complementar combina os dois sinais: confia mais no giroscópio em intervalos curtos e usa o acelerômetro para corrigir a deriva. O exemplo abaixo assume que o eixo X representa a direção relevante da inclinação e que o sensor está orientado de acordo com essa convenção. Na montagem real, os eixos e sinais precisam ser calibrados.
from math import atan2, degrees, sqrt

def estimate_pitch(ax, ay, az, gyro_y_deg_s, dt, previous_pitch,
                   alpha=0.98):
    """Estima a inclinação em graus com um filtro complementar.

    ax, ay, az: aceleração nos eixos do sensor
    gyro_y_deg_s: velocidade angular em graus por segundo
    dt: intervalo desde a última leitura, em segundos
    previous_pitch: estimativa anterior, em graus
    """
    accel_pitch = degrees(atan2(ax, sqrt(ay * ay + az * az)))
    gyro_pitch = previous_pitch + gyro_y_deg_s * dt
    return alpha * gyro_pitch + (1 - alpha) * accel_pitch

pitch = 0.0
pitch = estimate_pitch(
    ax=0.02, ay=0.0, az=0.98,
    gyro_y_deg_s=1.5,
    dt=0.01,
    previous_pitch=pitch
)
print(f"Inclinação estimada: {pitch:.2f} graus")
Esse código é apenas um ponto de partida para estimar uma variável. Ele não implementa marcha, estabilização completa nem comunicação com motores. Em um robô real, também seria preciso tratar calibração, unidades, frequência de amostragem, filtragem de ruído, limites de atuação e falhas de comunicação.
- Calibre o sensor: meça o deslocamento em repouso e confirme os eixos antes de usar os dados no controle.
- Registre as leituras: salve timestamps, aceleração, velocidade angular e estimativa calculada. Sem isso, fica difícil localizar a origem de oscilações.
- Teste sem carga mecânica: valide a comunicação e os sinais antes de acionar articulações que possam causar uma queda ou prender dedos.
- Defina limites de segurança: imponha limites de ângulo, velocidade e tempo sem resposta antes de permitir movimentos autônomos.
- Avance por etapas: teste primeiro uma articulação, depois movimentos coordenados e só então sequências de passos.
Erros comuns ao reaproveitar um celular em robótica
- Confundir demonstração com autonomia completa. Detectar uma pessoa ou executar alguns passos não prova que o robô possa navegar sem supervisão em ambientes variados.
- Ignorar latência e perda de pacotes. Wi-Fi é conveniente para transmitir comandos, mas não deve ser tratado como um canal perfeitamente confiável para cada correção de equilíbrio.
- Executar tudo em um único processo. Visão computacional, interface e controle têm requisitos diferentes. Separar módulos facilita medir atrasos e identificar falhas.
- Treinar apenas em uma simulação idealizada. Um controlador que funciona no modelo pode falhar quando encontra atrito, folga ou motores com resposta diferente.
- Usar aprendizado por reforço como substituto para segurança. Uma política treinada ainda precisa de limites, supervisão e mecanismos de parada. Recompensa não é garantia de comportamento seguro.
- Presumir que qualquer smartphone serve. Sensores, câmera, bateria, temperatura e suporte do sistema operacional variam entre modelos. Um aparelho antigo pode ser útil, mas precisa ser avaliado e testado.
O que o PhoneBot ensina a quem desenvolve software
Para mim, a lição mais prática não é “todo celular pode virar robô”. É que hardware reaproveitado pode reduzir a barreira para experimentar, desde que a arquitetura respeite os limites de cada componente. O telefone oferece percepção e processamento acessíveis; uma placa dedicada pode cuidar dos sinais de controle; e o software precisa tratar comunicação e segurança como partes centrais do projeto.
Esse raciocínio também aparece fora da robótica. Em aplicações distribuídas, não basta que cada serviço funcione isoladamente: importa o tempo de resposta entre eles, o que acontece quando uma mensagem falha e como o sistema se recupera. No PhoneBot, uma falha de integração pode terminar em uma queda física. Em produção web, o custo costuma ser uma requisição perdida — mas o princípio de projetar para falhas é o mesmo.
Perguntas frequentes sobre o PhoneBot
O PhoneBot foi feito com um celular antigo?
A descrição do Xataka explica que o projeto usa um smartphone no torso, mas não especifica que o aparelho precisava ser antigo ou informa um modelo comercial. A ideia de reaproveitar celulares em desuso é uma aplicação possível, não uma característica que eu assumiria sem essa confirmação.
O robô consegue andar sozinho seguindo uma pessoa?
Os testes relatados demonstraram a detecção de uma pessoa e a orientação do torso em sua direção. Isso não comprova que o PhoneBot siga alguém autonomamente enquanto caminha em qualquer ambiente.
O reconhecimento de voz e o modelo de linguagem rodam no celular?
Segundo a referência, não. O reconhecimento de voz e o modelo de linguagem são executados em um computador externo. Isso é diferente da participação do telefone nos sensores e no controle do robô.
Aprendizado por reforço é obrigatório para construir um robô bípede?
Não. É uma abordagem usada no treinamento descrito para o PhoneBot, mas existem diferentes estratégias de controle. A escolha depende da mecânica, dos sensores, dos objetivos e dos recursos disponíveis para simulação e validação.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.