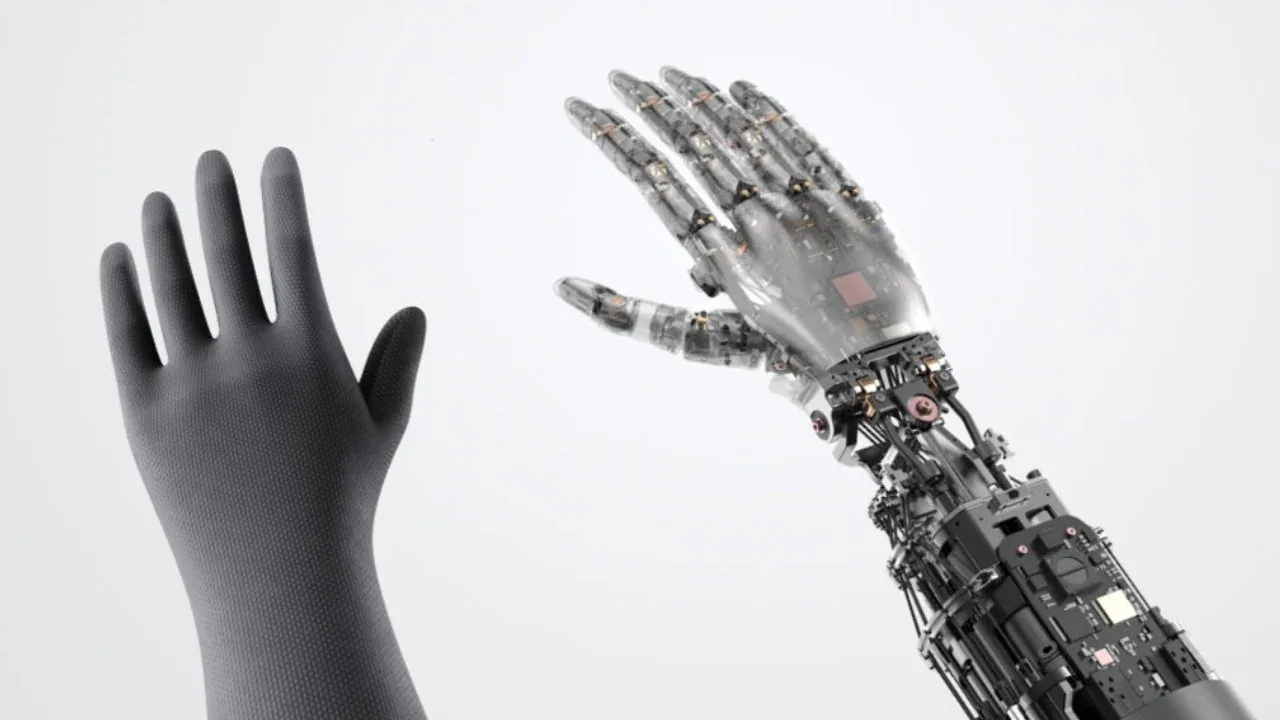
Uma mão robótica com muitos motores não é automaticamente uma mão útil. O desafio real está em coordenar movimento, força e percepção tátil sem danificar a peça — e fazer isso de forma repetível durante um turno industrial. A Xiaomi revelou uma mão biónica com 21 graus de liberdade, 26 micromotores e 1.500 sensores táteis; o que me interessa, como desenvolvedor, é o sistema de controle e integração necessário para transformar esse hardware em uma ferramenta de produção confiável.
Segundo o Sapo.pt, a mão foi desenvolvida pela equipa de fabrico inteligente da Xiaomi para tarefas de montagem automóvel. A notícia descreve uma arquitetura com tendões sintéticos, sensores distribuídos pela palma e pelos dedos, refrigeração e módulos substituíveis. São especificações promissoras, mas não bastam para concluir que a solução já supera operadores ou robôs industriais convencionais: faltam dados públicos comparáveis sobre velocidade, precisão, taxa de falhas e custo por operação.
O que significam 21 graus de liberdade e 26 micromotores
Um grau de liberdade representa uma variável de movimento controlável. Numa mão, isso pode corresponder à flexão de uma articulação, à abertura de um dedo ou a um movimento de oposição do polegar. Mais graus de liberdade permitem configurar uma variedade maior de preensões, mas também tornam o controle mais difícil.
Os 26 micromotores não significam necessariamente 26 movimentos independentes. Um atuador pode participar na movimentação de mais de uma articulação, dependendo da transmissão. A descrição da Xiaomi menciona um sistema híbrido com cabos e tendões sintéticos: essa escolha pode reduzir o volume de motores dentro dos dedos e aproximar a mecânica da distribuição de força de uma mão biológica. Em contrapartida, cabos introduzem elasticidade, atrito e desgaste, fatores que o software precisa compensar.
Na prática, o controlador precisa responder a perguntas que uma ficha técnica não resolve: qual motor acionar para obter determinada pose? Como estimar a força aplicada quando o cabo cede um pouco? Como detectar que uma peça escorregou antes de ela cair? Esses problemas envolvem cinemática, calibração, controle de motores e leitura de sensores em tempo real.
Sensores táteis: a diferença entre tocar e perceber
Os 1.500 sensores táteis são um dos dados mais interessantes do anúncio. Segundo a notícia, a resolução espacial chega a 1 milímetro nas articulações e extremidades dos dedos, e a 2 milímetros na base da palma. Isso pode ajudar a localizar pontos de contato e distribuir melhor a força ao manipular objetos pequenos ou frágeis.
Mas a quantidade de sensores, sozinha, não garante uma preensão precisa. É preciso saber o que cada leitura representa, como compensar diferenças entre sensores e como filtrar ruído sem atrasar a resposta. Um limiar de força mal calibrado pode fazer a mão esmagar uma peça antes de detectar o contato, ou interromper o movimento cedo demais e deixar o objeto solto.
O problema se parece com o de qualquer sistema de sensores em produção: medir não é o mesmo que decidir. O software precisa converter milhares de leituras em sinais úteis — por exemplo, “há contato no indicador”, “a pressão está concentrada num ponto” ou “a peça está escorregando”. Para isso, podem ser necessários filtragem, calibração e modelos de controle. A notícia não detalha esses algoritmos, então não dá para afirmar como a Xiaomi implementou essa camada.
Por que a mão pode complementar, e não substituir, uma garra industrial
Uma garra paralela de dois dedos costuma ser mais simples, barata e previsível. Para pegar sempre a mesma peça no mesmo ponto, ela pode ser a escolha mais eficiente: tem menos atuadores, menos parâmetros para calibrar e um comportamento mais fácil de validar. Se a tarefa não exige destreza, uma mão com dezenas de movimentos pode acrescentar custo e manutenção sem trazer benefício proporcional.
Uma mão dextra ganha valor quando a linha precisa lidar com objetos de formatos diferentes, cabos, conectores ou ferramentas manuais. Ela pode permitir que um robô execute operações que seriam difíceis com uma garra convencional. O preço dessa flexibilidade é uma integração mais complexa: mais sensores para interpretar, mais estados de falha e mais possibilidades de uma preensão sair do esperado.
Também não se deve confundir destreza com autonomia. A mão é apenas um componente. Para trabalhar numa fábrica, precisa estar integrada a uma cadeia que inclui visão computacional, planejamento de movimento, controle do braço, gestão de tarefas e mecanismos de segurança. A referência menciona o CyberOne e testes industriais, mas não apresenta números suficientes para comparar a taxa de sucesso com sistemas já usados em produção.
Integração com visão computacional, controle e software industrial
Uma tarefa de montagem pode começar com uma câmera a localizar a peça, passar por um planejador que define a pose de aproximação e terminar com a mão ajustando a força durante o contato. Cada etapa tem requisitos diferentes. A visão fornece uma estimativa do objeto; os sensores táteis ajudam a corrigir o que acontece depois do primeiro toque.
Essa combinação é importante porque a pose estimada pela câmera raramente é perfeita. A peça pode estar ligeiramente deslocada, a iluminação pode mudar ou um cabo pode ficar numa posição inesperada. O feedback tátil permite adaptar a preensão em vez de depender exclusivamente de uma sequência rígida de movimentos. Ainda assim, o sistema precisa de limites seguros e de uma forma clara de parar quando a leitura é inconsistente.
Em uma arquitetura de software, eu separaria a lógica de alto nível — “pegar o conector e inseri-lo” — do controle de baixo nível — “mover este atuador até esta condição”. Essa separação facilita testes e evita que a lógica de negócio dependa diretamente de detalhes específicos do hardware. Se a mão ou o sensor mudar, a camada da tarefa pode continuar igual, desde que a interface permaneça estável.
Durabilidade, refrigeração e manutenção modular
O anúncio também menciona condutas de refrigeração e substituição modular de sensores. Esses detalhes importam porque um protótipo que funciona por alguns minutos não é automaticamente adequado para turnos contínuos. Temperatura pode alterar o comportamento de motores e sensores; desgaste de cabos pode mudar a resposta mecânica; uma avaria pequena pode interromper uma linha inteira se a manutenção exigir desmontagem demorada.
Uma arquitetura modular pode reduzir o tempo de reparação, mas só se vier acompanhada de diagnóstico confiável, peças disponíveis e procedimentos de recalibração. Substituir um sensor e voltar imediatamente à operação sem verificar as leituras pode trocar uma falha evidente por um erro silencioso. Em robótica industrial, a manutenção precisa fazer parte do desenho do sistema, não ser uma etapa improvisada depois do lançamento.
Na Prática: como validar uma preensão sensorial
Antes de ligar uma mão robótica a uma linha de produção, eu validaria a lógica de percepção em etapas. O exemplo abaixo é um detector simples de contato para uma matriz tátil. Ele é apenas uma demonstração de software: não representa a API da Xiaomi nem substitui o controle de segurança do equipamento.
- Calibre os sensores sem contato e registe o ruído de base.
- Defina um limiar inicial com uma peça de teste, não com um componente caro ou frágil.
- Interrompa o comando de fecho quando qualquer célula ultrapassar o limite.
- Teste leituras vazias, valores extremos e sensores avariados antes de integrar o código ao controlador.
def contact_detected(tactile_map, threshold_kpa=12.0):
    """Retorna True se alguma célula da matriz exceder o limiar."""
    if not tactile_map:
        raise ValueError("A matriz tátil não pode estar vazia")

    for row in tactile_map:
        if not row:
            raise ValueError("A matriz contém uma linha vazia")
        if any(value >= threshold_kpa for value in row):
            return True

    return False


def decide_grip_action(tactile_map, threshold_kpa=12.0):
    if contact_detected(tactile_map, threshold_kpa):
        return "parar o fecho e avaliar a preensão"
    return "continuar o fecho com velocidade limitada"


sample = [
    [2.1, 3.0, 4.2],
    [1.8, 13.4, 5.1],
]

print(decide_grip_action(sample))
Esse código detecta contato, mas não calcula uma força segura nem controla um motor. Num sistema real, eu acrescentaria limites de velocidade, validação de valores fora da faixa, filtragem temporal e uma estratégia para falhas de comunicação. A decisão de continuar ou parar também precisaria considerar qual dedo tocou, a tarefa em curso e os limites definidos para o objeto manipulado.
Erros comuns ao avaliar uma mão robótica industrial
- Tratar mais sensores como sinónimo de mais precisão. A resolução nominal não informa a qualidade da calibração, o ruído nem a latência do sistema.
- Ignorar o custo de manutenção. Uma mão complexa pode exigir substituição de cabos, sensores e atuadores. O tempo parado também entra no custo total.
- Comparar apenas o número de graus de liberdade. Uma garra simples pode ser melhor para uma tarefa repetitiva, mesmo tendo menos movimentos.
- Usar um limiar fixo para qualquer peça. Materiais, formatos e pontos de contato diferentes pedem limites e estratégias distintos.
- Assumir que visão resolve tudo. A estimativa visual ajuda a aproximar, mas o contato real pode exigir correção tátil.
- Confundir demonstração com operação autónoma comprovada. Para avaliar desempenho industrial, eu procuraria dados de ciclos, falhas, intervenção humana e disponibilidade durante períodos prolongados.
O que essa tecnologia muda para quem desenvolve software
Para programadores, a tendência aponta para sistemas em que o código precisa lidar com o mundo físico, não apenas com entradas previsíveis de uma API. Isso exige observabilidade, tratamento de falhas e testes com dados representativos. Um controlador deve explicar por que parou, que sensor acionou a decisão e qual comando estava ativo — informações essenciais para depurar uma operação na fábrica.
Também vale pensar em interfaces bem definidas entre percepção, planejamento e atuação. Em vez de espalhar números de sensores por vários módulos, eu encapsularia leituras numa camada que valida unidades, identifica sensores inválidos e fornece estados compreensíveis à lógica de tarefa. Isso reduz o risco de um valor em outra unidade ou uma leitura desatualizada virar um movimento físico inesperado.
O ponto mais promissor da mão da Xiaomi não é apenas imitar a anatomia humana. É tentar aproximar a destreza de uma mão de uma aplicação industrial, com sensores táteis e manutenção pensada para operação contínua. O ponto que ainda precisa de comprovação é se essa flexibilidade entrega vantagem mensurável sobre garras e sistemas já consolidados, considerando velocidade, confiabilidade e custo total.
Perguntas frequentes sobre a mão robótica da Xiaomi
O que são os 21 graus de liberdade da mão robótica?
São variáveis de movimento que permitem controlar diferentes articulações ou movimentos da mão. Mais graus de liberdade podem ampliar as formas de preensão, mas aumentam a complexidade de controle e calibração.
Para que servem os 1.500 sensores táteis?
Eles permitem detectar contato e distribuição de pressão em diferentes regiões da mão. Isso pode ajudar a manipular objetos delicados, desde que as leituras sejam calibradas e processadas corretamente.
Uma mão robótica dextra é melhor do que uma garra industrial?
Não em todas as tarefas. Uma garra pode ser mais econômica e confiável para pegar repetidamente a mesma peça. A mão dextra tende a ser mais interessante quando há objetos variados ou operações que exigem manipulação fina.
A mão já está comprovada para uso em fábricas?
A notícia do Sapo.pt descreve o projeto e o mapeamento de procedimentos industriais, mas não fornece métricas detalhadas para avaliar a operação em escala. Eu aguardaria dados comparáveis de desempenho, disponibilidade e manutenção antes de considerá-la comprovada para produção ampla.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.