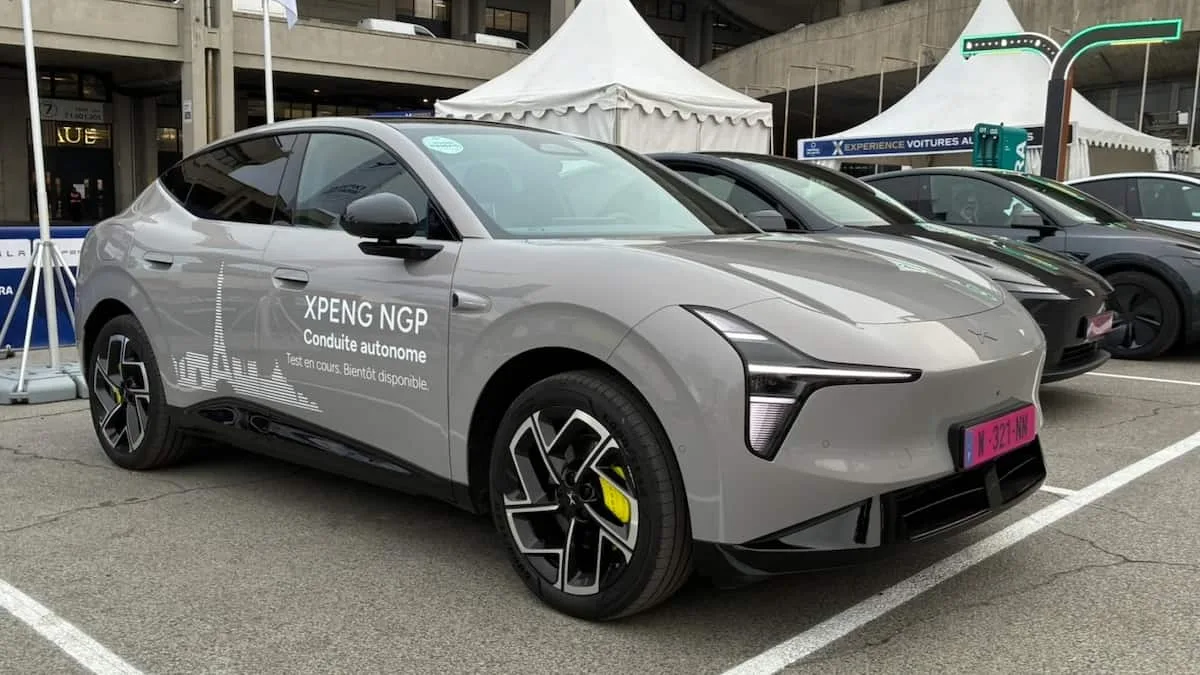
O ponto mais interessante do teste da XPENG em Paris não é decidir se o NGP “dirige melhor” do que o sistema da Tesla. É observar como um assistente de condução precisa lidar com situações urbanas ambíguas: uma pessoa perto da passadeira, um veículo parado na faixa e ciclistas dividindo espaço com carros. É nesse tipo de contexto que a distância entre uma demonstração promissora e um sistema confiável fica mais evidente.
Segundo o Sapo.pt, a XPENG levou o Navigation Guided Pilot (NGP), com o modelo VLA 2.0 (Vision-Language-Action), às ruas de Paris durante o Salão Automóvel de 2026. A demonstração de cerca de 30 minutos ocorreu num XPENG L03 e incluiu trânsito urbano, sinalização europeia, ruas estreitas e interação com diferentes usuários da via. Isso é relevante, mas não equivale a uma validação independente de segurança nem significa que o carro possa circular sem supervisão.
O que o teste do XPENG NGP em Paris realmente demonstra
Uma rota urbana reúne problemas que parecem simples para uma pessoa, mas são difíceis de formalizar em software. O carro precisa detectar objetos, estimar movimento, interpretar regras, prever o que os outros podem fazer e escolher uma ação dentro de limites seguros. Uma pequena incerteza em qualquer etapa pode mudar a decisão final.
De acordo com o relato citado pelo Sapo.pt, o NGP parou diante de uma família que indicava intenção de atravessar numa passadeira. Também contornou um veículo que bloqueava a faixa e se comportou de forma positiva perto de ciclistas e veículos pesados. São observações úteis de uma demonstração, não resultados de um ensaio estatístico com cenários repetidos.
Essa distinção importa. Uma demonstração mostra que o sistema conseguiu lidar com determinados eventos numa rota específica. Para estimar a confiabilidade, eu gostaria de conhecer a taxa de intervenções humanas, as condições de iluminação e clima, os limites operacionais do sistema e o desempenho em tentativas repetidas. Sem esses dados, “promissor” é uma descrição razoável; “comprovadamente seguro” seria uma conclusão precipitada.
Como visão, linguagem e ação podem se conectar no VLA 2.0
O nome VLA significa Vision-Language-Action: visão, linguagem e ação. Em termos gerais, essa abordagem combina percepção visual com representações de alto nível e decisões sobre ações. A promessa é aproximar a interpretação de cenas complexas de uma forma mais contextual, em vez de depender apenas de regras isoladas para cada objeto ou situação.
Mas não devemos interpretar “modelo de IA” como um único cérebro que recebe imagens e controla diretamente o volante. Um sistema de assistência automóvel costuma envolver componentes diferentes: sensores, percepção, localização, previsão de trajetórias, planejamento e controle. O modelo pode participar de algumas dessas etapas, mas a arquitetura concreta e as responsabilidades de cada componente não foram detalhadas no relato da demonstração.
Na prática, um pipeline pode identificar uma pessoa perto da faixa, estimar sua posição e movimento, inferir que talvez pretenda atravessar e pedir ao planejador para reduzir a velocidade ou parar. O desafio não é só reconhecer “pedestre”. É controlar a incerteza: a pessoa pode esperar, atravessar ou mudar de direção. Uma solução robusta deve escolher uma ação segura mesmo quando a previsão não é perfeita.
É aí que entram mecanismos de segurança que não dependem apenas da confiança de um modelo. Limites de velocidade, distância mínima, verificações de trajetória e condições de desligamento podem funcionar como barreiras adicionais. Uma arquitetura com IA pode ser sofisticada, mas continua precisando de validação, monitoramento e regras de segurança bem definidas.
XPENG e Tesla: comparação útil, mas sem placar inventado
A XPENG aparece como concorrente da Tesla num segmento em que marcas diferentes usam nomes e estratégias distintas para assistência à condução. O Sapo.pt relata que as duas foram as únicas fabricantes a oferecer experiências de condução assistida nas ruas de Paris dentro do programa Autonomous Lab. Isso ajuda a contextualizar a demonstração, mas não permite concluir qual sistema é superior.
Para comparar o NGP com o Full Self-Driving (FSD), eu observaria primeiro o escopo autorizado em cada país. Funções com nomes comerciais parecidos podem ter capacidades diferentes conforme a versão do software, as regras locais e as condições de operação. Também verificaria se o sistema exige supervisão constante, como solicita a atenção do motorista e o que faz quando não consegue interpretar a cena.
O teste em Paris tem valor porque coloca o carro num ambiente urbano europeu, com sinalização, geometria viária e participantes diferentes dos encontrados em outras regiões. Ainda assim, uma rota preparada e uma demonstração acompanhada não substituem testes independentes, dados de intervenções nem documentação sobre os limites do sistema. Comparações baseadas apenas em vídeos curtos tendem a confundir uma manobra bem-sucedida com desempenho consistente.
Por que esse assunto importa para quem desenvolve software
Para quem trabalha com software, a lição principal é sobre sistemas que tomam decisões sob incerteza. Em aplicações web, um erro costuma resultar numa mensagem incorreta ou numa operação que pode ser revertida. Num veículo, uma decisão errada pode causar dano físico. A tolerância a falhas e os requisitos de validação, portanto, são radicalmente diferentes.
Essa diferença afeta o desenho do sistema. Não basta medir a acurácia média de um modelo. É necessário estudar casos extremos, latência, degradação de sensores, falhas de comunicação e comportamento diante de dados incompletos. Também é importante separar a decisão do modelo das proteções determinísticas que limitam ações perigosas.
Para uma equipe de engenharia, isso significa criar rastreabilidade entre requisitos, cenários de teste e resultados. Cada evento relevante precisa ser reproduzível o suficiente para investigação. Logs sem contexto temporal, versão do modelo, condições ambientais e estado dos sensores podem tornar uma análise de falha quase inútil.
Na Prática: como estruturar a avaliação de um assistente urbano
Eu começaria com uma avaliação offline de eventos, sem enviar comandos ao veículo. O exemplo abaixo classifica registros simplificados para priorizar uma revisão humana. Ele não representa o NGP, não interpreta imagens e não deve ser usado para controlar um carro. A ideia é mostrar como transformar observações em casos verificáveis.
from dataclasses import dataclass
from typing import Optional

@dataclass
class Event:
    kind: str
    confidence: float
    distance_m: Optional[float] = None
    speed_kmh: Optional[float] = None

def review_priority(event: Event) -> str:
    """Prioriza eventos para análise offline; não controla um veículo."""
    if not 0.0 <= event.confidence <= 1.0:
        raise ValueError("confidence deve estar entre 0 e 1")

    if event.kind == "pedestrian_crossing":
        if event.distance_m is None:
            return "manual_review"
        if event.distance_m < 10 or event.confidence < 0.8:
            return "high_priority"
        return "review"

    if event.kind == "lane_blocked":
        return "review"

    if event.kind in {"cyclist_nearby", "heavy_vehicle"}:
        return "review"

    return "low_priority"

events = [
    Event("pedestrian_crossing", 0.72, distance_m=8.5),
    Event("lane_blocked", 0.95),
    Event("cyclist_nearby", 0.91),
]

for event in events:
    print(event.kind, review_priority(event))
Num projeto real, eu não usaria apenas uma categoria e um valor de confiança. Guardaria também horário, versão do software, origem do evento, condições de operação e a decisão tomada. E manteria separados os dados observados, as inferências do sistema e o resultado da revisão humana. Essa separação evita tratar uma previsão como se fosse um fato.
- Defina cenários: atravesse a avaliação por situações como passadeira, faixa bloqueada, ciclista próximo e veículo pesado.
- Registre o contexto: guarde versão, timestamp, velocidade e condições relevantes, respeitando privacidade e políticas de retenção.
- Meça intervenções: não conte apenas manobras concluídas. Registre quando uma pessoa precisou assumir o controle e por quê.
- Repita os testes: uma ocorrência bem-sucedida não prova consistência. Compare resultados entre tentativas e condições diferentes.
- Revise falhas e quase falhas: procure padrões, não apenas casos espetaculares para uma apresentação.
Erros comuns ao analisar condução assistida com IA
- Confundir assistência com autonomia completa. O termo “condução assistida” não informa sozinho quem precisa supervisionar o carro. É essencial verificar as regras e os limites aplicáveis à função específica.
- Tratar uma demonstração como prova estatística. Um trajeto curto pode revelar capacidades, mas não informa a frequência de erros em milhares de situações.
- Comparar marcas só pelo nome do produto. NGP e FSD podem ter versões, permissões e condições de operação diferentes. Compare documentação e métricas com o mesmo escopo.
- Ignorar a incerteza da percepção. Uma pessoa perto da passadeira não necessariamente vai atravessar. O sistema precisa considerar movimentos possíveis, e não apenas classificar objetos.
- Avaliar apenas o caminho ideal. Bloqueios, obras, mudanças de sinalização e comportamento inesperado são justamente os casos que revelam a qualidade dos mecanismos de segurança.
- Usar acurácia média como métrica única. Em sistemas críticos, a gravidade e o contexto de cada falha importam. Uma média alta pode esconder um risco raro, mas severo.
O que esperar da chegada da XPENG à Europa
O Sapo.pt situa a preparação da XPENG para o mercado europeu em 2027. Até lá, a pergunta técnica não é apenas se o sistema consegue percorrer ruas de Paris, mas como será adaptado e validado para diferentes regras, cidades e condições de uso. Um comportamento observado numa demonstração não deve ser presumido em qualquer país ou versão do veículo.
Para mim, o teste é interessante porque desloca a conversa do marketing para problemas concretos de percepção e decisão em trânsito urbano. A interação com uma família numa passadeira, um carro bloqueando a faixa e ciclistas oferece exemplos compreensíveis de desafios reais. O próximo passo é exigir transparência sobre limites, supervisão, validação e desempenho repetido.
FAQ sobre o XPENG NGP e condução assistida
O XPENG NGP é um sistema de condução autónoma?
O relato descreve o NGP como um sistema de assistência à condução. Não há informação suficiente ali para afirmar que ele permite operação sem supervisão. O motorista deve seguir as instruções do veículo e as regras locais.
O teste em Paris prova que o XPENG é mais seguro que o Tesla?
Não. A demonstração mostra o comportamento observado em situações específicas, mas não apresenta uma comparação controlada, repetida e independente entre os sistemas. Sem métricas equivalentes, não há base para declarar um vencedor.
O que significa VLA 2.0?
VLA é a sigla de Vision-Language-Action, ou visão, linguagem e ação. O nome indica uma abordagem que relaciona percepção visual e decisões de ação, mas não revela sozinho a arquitetura completa nem os limites operacionais do sistema.
Por que testar o sistema em ruas europeias?
Porque sinalização, regras, geometria das ruas e padrões de trânsito variam entre regiões. Testes locais ajudam a identificar problemas de adaptação, mas precisam ser complementados por validação extensa e por informação clara sobre as condições em que o sistema funciona.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.