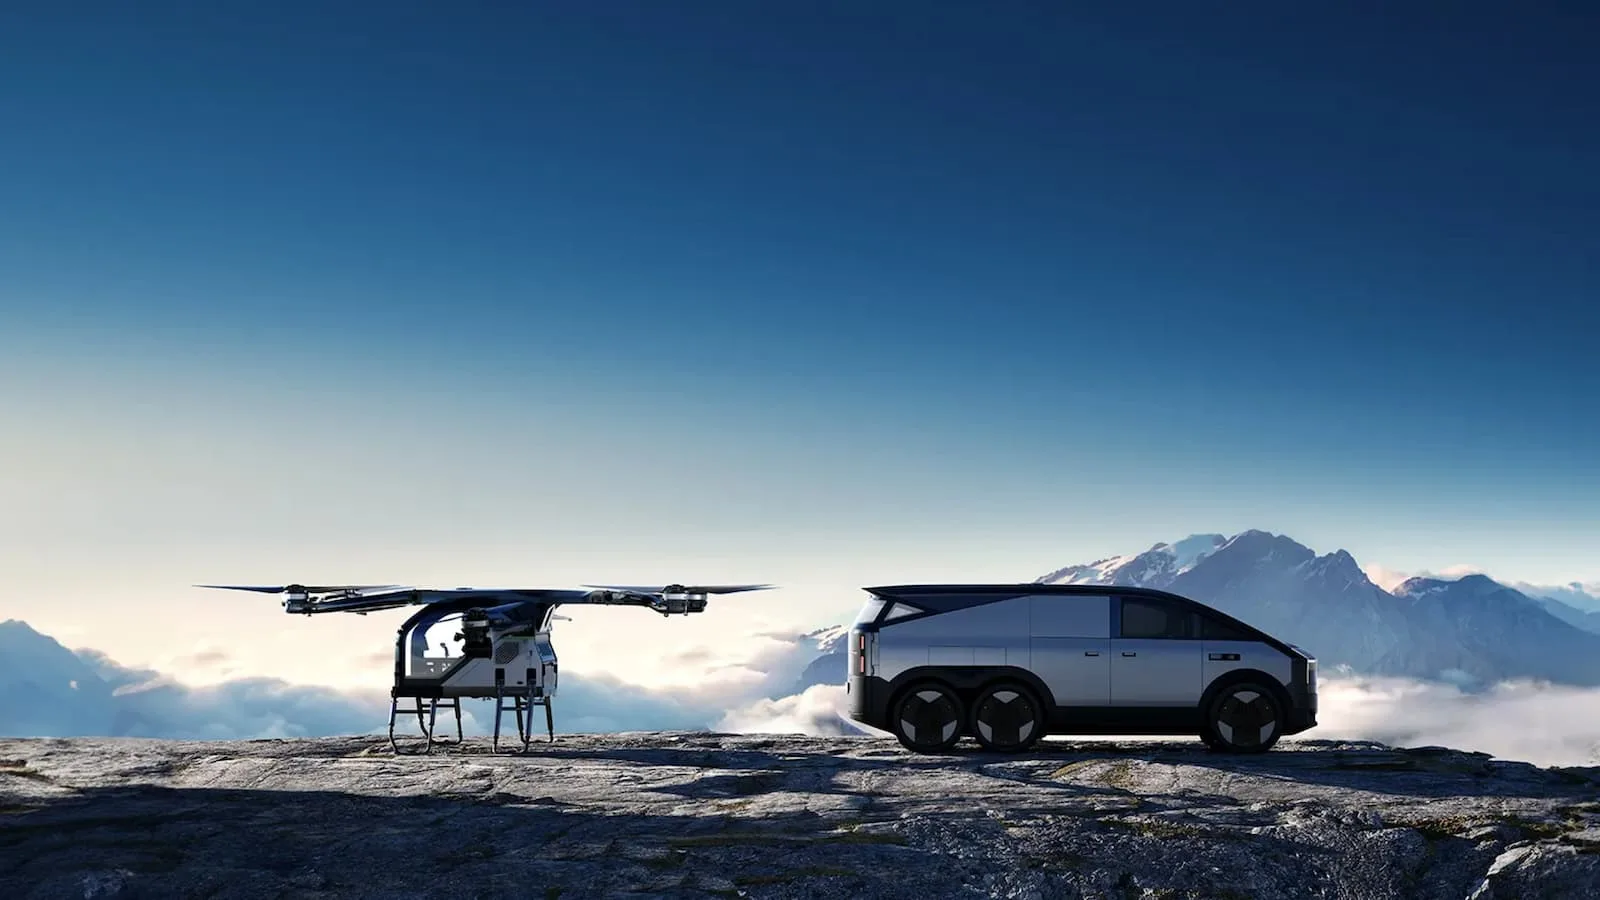
O ponto mais interessante do carro voador da XPENG não é simplesmente tirar um veículo do chão: é coordenar dois meios de transporte com requisitos de segurança, operação e software muito diferentes. Segundo o Sapo.pt, a antiga divisão XPENG AeroHT, agora rebatizada como ARIDGE, está a desenvolver o Land Aircraft Carrier, uma plataforma modular que combina um automóvel de seis rodas com um módulo aéreo elétrico eVTOL, capaz de descolar e aterrar na vertical.
Essa escolha muda o problema de engenharia. Em vez de fazer um carro inteiro transformar-se numa aeronave, a proposta separa o veículo terrestre do módulo voador. A separação pode simplificar algumas decisões de projeto, mas cria outras: encaixe e desacoplamento, carregamento, manutenção, gestão de estado e, principalmente, a passagem segura de um modo de transporte para o outro.
Como funciona o conceito modular do Land Aircraft Carrier
Um eVTOL é uma aeronave elétrica com capacidade de descolagem e aterragem vertical. O conceito permite operar sem uma pista convencional, embora não elimine a necessidade de locais adequados, procedimentos operacionais e autorização regulatória. “Vertical” não significa “pode voar em qualquer lugar”.
No modelo descrito pelo Sapo.pt, o módulo aéreo fica integrado no veículo terrestre durante o deslocamento por estrada. Quando necessário, é separado para voar. É uma abordagem diferente de um carro que tenta cumprir, no mesmo corpo, os requisitos de um automóvel e de uma aeronave.
Na minha leitura, a modularidade é uma decisão de arquitetura de produto — quase como separar serviços num sistema distribuído. Cada parte pode ser projetada para uma função principal. O carro precisa atender a requisitos rodoviários; a aeronave, a requisitos aeronáuticos. Mas a interface entre ambas torna-se crítica: uma falha na comunicação, no bloqueio mecânico ou na verificação de estado pode comprometer a operação inteira.
O que a modularidade resolve — e o que não resolve
Separar os módulos pode facilitar a manutenção e permitir que o veículo terrestre continue útil quando o componente aéreo não está em operação. Também pode evitar que cada viagem por estrada exija transportar uma aeronave completa, dependendo de como o produto for efetivamente operado.
Por outro lado, a integração exige controlar massa, centro de gravidade, dimensões, vibração, conexões elétricas e condições ambientais. O módulo voador precisa ser fixado e libertado de forma previsível. A equipa de engenharia também terá de definir o que acontece quando o sistema deteta uma conexão incompleta, uma bateria fora da faixa operacional ou uma falha de comunicação entre os módulos.
Esses detalhes não são confirmados na descrição do Sapo.pt. São os desafios técnicos que normalmente surgem quando dois sistemas físicos independentes partilham uma plataforma. A diferença entre um protótipo impressionante e um produto utilizável aparece justamente nesses cenários menos fotogénicos.
Carro voador, helicóptero ou drone: qual é a comparação certa?
Comparar o Land Aircraft Carrier com um carro elétrico comum é insuficiente. O projeto pertence a uma categoria híbrida de mobilidade terrestre e aérea. Para perceber o seu potencial, vale compará-lo com três alternativas reais: automóvel convencional, helicóptero e eVTOL dedicado.
- Automóvel elétrico: usa a infraestrutura rodoviária existente e é mais simples de encaixar no dia a dia. Não resolve congestionamentos por via aérea, mas também não depende de espaço de descolagem, gestão de tráfego aéreo ou operação aeronáutica.
- Helicóptero: já oferece descolagem vertical e transporte aéreo, mas opera com uma cadeia técnica e regulatória própria. Um eVTOL elétrico procura uma arquitetura diferente, mas não se deve presumir que seja automaticamente mais silencioso, barato ou simples em todos os cenários.
- eVTOL dedicado: é projetado principalmente para voar. A proposta modular acrescenta a possibilidade de deslocamento terrestre com o mesmo conjunto de mobilidade, mas também acrescenta interfaces e mecanismos que um veículo exclusivamente aéreo não precisa de integrar.
O ponto decisivo não será apenas a autonomia anunciada. Para o utilizador, contam o tempo total de viagem, a disponibilidade de pontos de operação, o custo por percurso, a manutenção e a previsibilidade do serviço. Se for preciso conduzir até um local autorizado, preparar a aeronave, cumprir verificações e aguardar condições operacionais, a comparação deve considerar esse processo completo — não apenas os minutos de voo.
O desafio de software: dois veículos, vários estados operacionais
Para quem desenvolve sistemas, o projeto é interessante porque combina software embarcado, telemetria, interfaces de utilizador, comunicação entre módulos e possivelmente serviços de gestão de frota. O erro seria tratar tudo como uma aplicação móvel com um botão “voar”.
Um sistema desse tipo precisa representar estados explícitos. Por exemplo: módulo acoplado, verificações em curso, pronto para desacoplar, desacoplado, voo autorizado, em operação e manutenção necessária. A aplicação não deveria inferir esses estados a partir de uma única leitura. Deve receber sinais coerentes de vários componentes e lidar com dados atrasados, ausentes ou contraditórios.
Também é importante separar a interface de entretenimento e navegação dos sistemas responsáveis por funções críticas. Um ecrã pode apresentar informações; não deve ser a única barreira contra um comando perigoso. Em sistemas físicos, a validação precisa acontecer em camadas: na interface, no serviço que coordena a operação e, sobretudo, nos controladores embarcados apropriados.
Exemplo em TypeScript: validar telemetria antes de exibi-la
O exemplo abaixo valida dados recebidos por uma aplicação de monitorização. Ele serve para rejeitar valores incompletos ou evidentemente inválidos antes de os apresentar. Não controla uma aeronave e não substitui uma implementação certificada de segurança. Essa separação é essencial: código de interface não deve ser confundido com lógica de controlo de voo.
type Telemetry = {
  timestamp: number;
  batteryPercent: number;
  altitudeMeters: number;
  mode: "ground" | "transition" | "air";
};

type ValidationResult =
  | { ok: true; value: Telemetry }
  | { ok: false; reason: string };

function validateTelemetry(input: unknown): ValidationResult {
  if (typeof input !== "object" || input === null) {
    return { ok: false, reason: "Payload não é um objeto" };
  }

  const data = input as Record<string, unknown>;

  if (
    typeof data.timestamp !== "number" ||
    !Number.isFinite(data.timestamp) ||
    typeof data.batteryPercent !== "number" ||
    !Number.isFinite(data.batteryPercent) ||
    typeof data.altitudeMeters !== "number" ||
    !Number.isFinite(data.altitudeMeters)
  ) {
    return { ok: false, reason: "Campo numérico ausente ou inválido" };
  }

  if (data.batteryPercent < 0 || data.batteryPercent > 100) {
    return { ok: false, reason: "Percentagem de bateria fora do intervalo" };
  }

  if (!["ground", "transition", "air"].includes(String(data.mode))) {
    return { ok: false, reason: "Modo operacional desconhecido" };
  }

  return {
    ok: true,
    value: {
      timestamp: data.timestamp,
      batteryPercent: data.batteryPercent,
      altitudeMeters: data.altitudeMeters,
      mode: data.mode as Telemetry["mode"]
    }
  };
}
O código verifica tipos, valores finitos e limites básicos. Numa aplicação real, eu acrescentaria validação de atualidade do timestamp, identificação do dispositivo, versão do esquema e tratamento de mensagens fora de ordem. Também registaria rejeições para diagnóstico, sem transformar uma falha de telemetria num comando automático.
Repare que o exemplo não conclui que o veículo está seguro para voar só porque a bateria está acima de zero. Esse tipo de conclusão exige requisitos operacionais, redundância e dados que não estão representados aqui. A validação de um payload é apenas uma pequena parte de um sistema confiável.
Na Prática: como desenhar uma aplicação de apoio à operação
- Defina os estados e as transições permitidas. Especifique o que pode mudar de “acoplado” para “pronto” e quais verificações são obrigatórias. Não espalhe regras críticas por vários componentes da interface.
- Separe leitura de comando. Mostre telemetria num fluxo e trate comandos operacionais noutro. Isso facilita permissões, auditoria e testes, além de evitar que uma atualização visual dispare uma ação física.
- Assuma que a rede falha. Defina o comportamento para mensagens atrasadas, desconexões e reconexões. Uma aplicação deve indicar que os dados estão desatualizados, em vez de continuar a apresentar uma leitura antiga como se fosse atual.
- Registe eventos de forma rastreável. Guarde timestamps, origem, versão do software e resultado das validações. Em sistemas físicos, conseguir reconstruir a sequência de eventos é tão importante quanto mostrar o estado atual.
- Teste casos anormais. Inclua bateria fora de intervalo, modo desconhecido, relógio incorreto, pacote duplicado e dados contraditórios. Testar apenas o percurso feliz cria uma falsa sensação de segurança.
Para a infraestrutura de serviços, a mesma lógica vale. Evitaria uma arquitetura em que um único backend tenha autoridade irrestrita sobre telemetria, identidade, manutenção e comandos. Separar responsabilidades não torna o sistema automaticamente seguro, mas ajuda a limitar permissões e a compreender o impacto de cada falha.
Erros comuns ao avaliar veículos de mobilidade aérea
- Confundir demonstração com operação comercial. Um protótipo que voa prova parte do conceito. Não prova disponibilidade, manutenção simples, operação repetível ou viabilidade económica.
- Olhar apenas para autonomia e velocidade. A experiência real inclui acesso ao ponto de operação, preparação, carregamento e requisitos locais. O tempo de voo isolado é uma métrica incompleta.
- Assumir que elétrico significa silencioso e barato. Propulsão elétrica descreve uma característica do sistema, não garante por si só um nível específico de ruído ou custo total.
- Tratar conectividade como segurança. Uma ligação à internet pode apoiar diagnóstico e gestão, mas funções críticas não devem depender de uma conexão instável para permanecerem seguras.
- Ignorar certificação e regras locais. A operação aérea depende de autoridades e requisitos aplicáveis ao local. Uma aprovação ou demonstração num contexto não deve ser presumida como autorização universal.
Esse último ponto é fácil de esquecer quando se acompanha a tecnologia pela perspetiva de software. A equipa pode construir uma aplicação excelente e, ainda assim, o serviço não ser operável num determinado mercado. Regulação, infraestrutura e procedimentos são parte do produto, não uma tarefa para resolver depois do lançamento.
O que a proposta da XPENG pode mudar — e o que ainda falta provar
O Land Aircraft Carrier aponta para uma ideia concreta: usar um veículo terrestre para transportar um módulo aéreo separável, em vez de exigir que o automóvel inteiro voe. Isso dá ao projeto uma identidade diferente da de um carro elétrico convencional e também da de uma aeronave eVTOL dedicada.
Mas ainda há uma distância importante entre arquitetura promissora e solução quotidiana. Será preciso demonstrar como funciona a operação fora de condições controladas, que infraestrutura será necessária, como será feita a manutenção e qual será o custo total para o utilizador. A descrição do Sapo.pt apresenta o conceito e a existência de uma fábrica a produzir os primeiros exemplares; não responde, por si só, a todas essas questões.
Como programador, vejo aqui uma lição útil: quando o software se liga ao mundo físico, o desenho das interfaces e dos estados importa tanto quanto a funcionalidade visível. Em sistemas de mobilidade, a resposta correta para “o que acontece se este sinal estiver errado?” deve fazer parte do projeto desde o início.
FAQ sobre carros voadores e o projeto da XPENG
O Land Aircraft Carrier é um carro que se transforma em avião?
Não exatamente. Segundo a descrição do Sapo.pt, o projeto combina um veículo terrestre de seis rodas com um módulo aéreo elétrico que pode ser separado. A proposta é modular, não uma transformação integral do automóvel numa aeronave.
O que significa eVTOL?
eVTOL significa aeronave elétrica de descolagem e aterragem vertical. A sigla descreve uma categoria de aeronaves elétricas; não garante, por si só, autonomia, capacidade, nível de ruído ou autorização para operar em qualquer local.
Um eVTOL pode voar de qualquer rua ou estacionamento?
Não se deve assumir isso. A operação depende de condições técnicas, locais apropriados e regras da autoridade competente. A capacidade de descolar verticalmente não elimina as exigências de segurança e gestão do espaço aéreo.
Que desafios de software existem num veículo modular?
Entre os principais estão a validação de telemetria, a gestão de estados, a comunicação entre módulos, a deteção de dados desatualizados, o registo de eventos e a separação entre interfaces de utilizador e funções críticas embarcadas.
O conceito já prova que o transporte aéreo pessoal será comum?
Não. Um projeto e uma linha de produção de primeiros exemplares são passos relevantes, mas não demonstram, por si só, operação em larga escala, preço acessível ou adoção quotidiana. Esses resultados dependem de validação técnica, infraestrutura, regulação e custo.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.