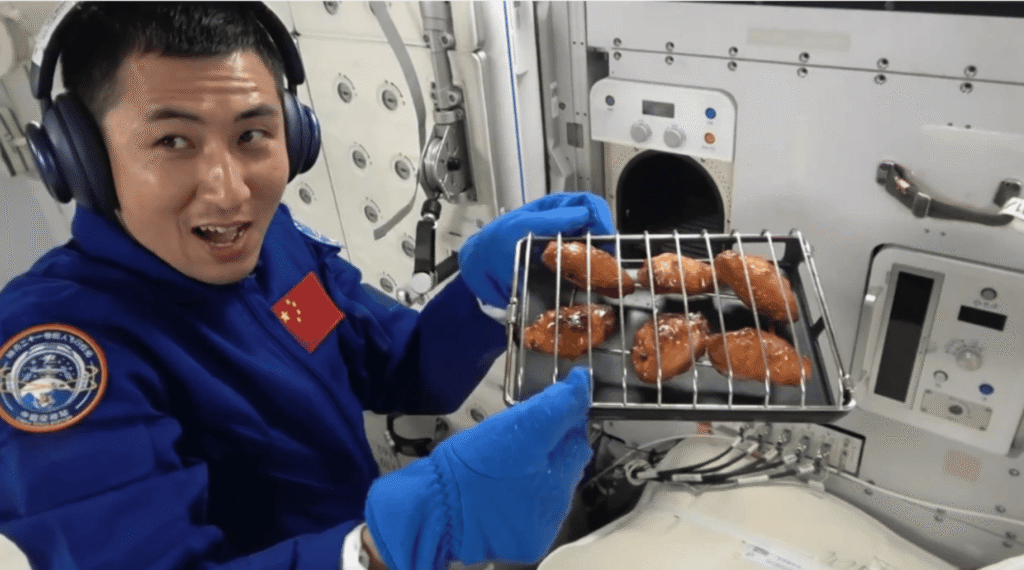
Quando vi a notícia de que a estação espacial chinesa Tiangong ganhou uma “air fryer” orbital, minha primeira reação foi rir. A segunda foi pensar no inferno técnico que é fritar qualquer coisa em microgravidade. A terceira — e essa é a mais interessante — foi refletir sobre como problemas aparentemente banais, como “assar uma asa de frango no espaço”, escondem desafios de engenharia que nós, devs, enfrentamos o tempo todo em outro contexto: controle térmico preciso, otimização de energia, sistemas embarcados em ambientes hostis.
Segundo o Olhardigital.com.br, o equipamento foi levado à Tiangong em novembro de 2025 pela missão Shenzhou-21 e já serviu para preparar asas de frango, bife e bolo. Parece trivial, mas o Liu Weibo, do Centro de Pesquisa e Treinamento de Astronautas da China, deixou escapar três pistas técnicas valiosas no meio da divulgação oficial: controle preciso de temperatura, projeto estrutural adaptado e tecnologia de purificação com reações químicas. É aí que mora o ouro.
Por que uma air fryer no espaço é, na verdade, um problema de sistemas embarcados
Na minha experiência com projetos de IoT e firmware, aprendi que todo sistema que aquece, resfria ou transforma matéria em ambiente fechado se resume à mesma tríade: sensor, atuador, controle. A air fryer orbital chinesa não é exceção. Ela é, na essência, um sistema embarcado com tolerância de falha zero — porque se a asa de frango pegar fogo em órbita, você não abre a janela.
Os três pilares citados pelo Liu Weibo são clássicos:
- Controle preciso de temperatura — provavelmente um PID loop rodando em MCU dedicado, lendo termopares tipo K ou sensores RTD com taxa de amostragem alta o suficiente para não permitir overshoot.
- Projeto estrutural adaptado — em microgravidade, o ar quente não sobe. A convecção natural praticamente desaparece. O fluxo de ar precisa ser forçado de forma agressiva, com geometria interna pensada para distribuir calor uniformemente.
- Purificação por reações químicas — fumaça, vapor e partículas precisam ser tratados antes de recircular no habitáculo. Provavelmente um sistema de catálise ou adsorção (carvão ativado, filtros HEPA, ou algo mais exótico) que retém compostos orgânicos voláteis.
O detalhe da “baixo consumo de energia” também não é acidente. Na Tiangong, cada watt conta. Os painéis solares são limitados e a estação orbita na sombra da Terra por boa parte do tempo. Isso significa que o algoritmo de controle provavelmente tem modos de operação que reduzem potência em períodos críticos.
O paralelo com o que devs fazem todo dia (e nem percebem)
Tudo que a air fryer chinesa faz no espaço tem análogo direto em software que escrevemos no chão:
1. Servidores dissipam calor como heaters industriais
Quem já teve um rack em datacenter sabe: um servidor sob carga vira um forno. O gerenciamento térmico de hyperscalers como Google e Microsoft usa os mesmos princípios — controle PID, sensores distribuídos, redistribuição de carga para zonas mais frias. O “projeto estrutural adaptado” do equipamento chinês é o equivalente a repensar o airflow do seu rack ou do seu gabinete de workstation.
2. Otimização de energia é um problema de scheduling
Quando o hardware espacial reduz consumo em horário de eclipse, está executando um scheduling dinâmico de recursos. Traduzindo para código de produção, é a mesma coisa que fazemos com Kubernetes taints, AWS Spot Instances ou jobs pesados agendados para horários de tarifa energética reduzida. O nome muda, o algoritmo é primo.
3. Purificação de ar é input validation com esteroides
Não deixa entrar lixo no sistema. Validação rigorosa, filtros em camadas, quarentena do que é suspeito. Se isso soa familiar, é porque você já escreveu middleware de autenticação, sanitização de input ou WAF rules.
Na Prática: simulando o controlador térmico da air fryer orbital
Não tenho a especificação exata do controlador usado na Tiangong (óbvio), mas consigo montar um esquelho plausível de como um PID controller desse tipo seria implementado em C para um ESP32 ou STM32. Esse é o tipo de código que aparece em controladores industriais, impressoras 3D, fornos de reflow e — provavelmente — em equipamentos espaciais.
#include <stdio.h>
#include <stdint.h>

typedef struct {
    float kp;
    float ki;
    float kd;
    float prev_error;
    float integral;
    float output_min;
    float output_max;
} PIDController;

void pid_init(PIDController *pid, float kp, float ki, float kd,
              float out_min, float out_max) {
    pid->kp = kp;
    pid->ki = ki;
    pid->kd = kd;
    pid->prev_error = 0.0f;
    pid->integral = 0.0f;
    pid->output_min = out_min;
    pid->output_max = out_max;
}

// dt em segundos, retorna duty cycle do aquecedor (0-100%)
float pid_update(PIDController *pid, float setpoint, float measured, float dt) {
    float error = setpoint - measured;
    pid->integral += error * dt;

    // Anti-windup: satura o integrador dentro dos limites de saída
    if (pid->integral * pid->ki > pid->output_max) {
        pid->integral = pid->output_max / pid->ki;
    } else if (pid->integral * pid->ki < pid->output_min) {
        pid->integral = pid->output_min / pid->ki;
    }

    float derivative = (error - pid->prev_error) / dt;
    pid->prev_error = error;

    float output = (pid->kp * error) +
                   (pid->ki * pid->integral) +
                   (pid->kd * derivative);

    if (output > pid->output_max) output = pid->output_max;
    if (output < pid->output_min) output = pid->output_min;

    return output;
}

int main() {
    PIDController heater;
    pid_init(&heater, 8.0f, 0.5f, 2.0f, 0.0f, 100.0f);

    float target = 180.0f; // temperatura alvo em °C
    float current_temp = 25.0f; // ambiente

    for (int t = 0; t < 60; t++) { // simula 60 segundos
        float duty = pid_update(&heater, target, current_temp, 1.0f);
        // modelo térmico simplificado: T sobe proporcional ao duty
        current_temp += (duty / 100.0f) * 2.5f;
        printf("t=%02ds  target=%.1f  atual=%.2f  duty=%.1f%%\n",
               t, target, current_temp, duty);
    }
    return 0;
}
Esse código é deliberadamente simples — em produção você teria filtro de Kalman para o sensor, dead-band para evitar chaveamento excessivo do relé, e watchdog timer para o caso do MCU travar. Mas a lógica central é exatamente essa: ler, calcular erro, aplicar PID, atuar.
Erros Comuns: o que devs erram ao modelar sistemas térmicos
Quando devs precisam simular ou controlar algo físico (e não é raro — impressoras 3D, drones, cafeterias automatizadas), caem em armadilhas clássicas:
- Ignorar a inércia térmica. Aquecedor não é instantâneo. Se você liga 100% de potência e espera resposta imediata, vai overshootar feio. O termo derivativo do PID existe exatamente para mitigar isso.
- Taxa de amostragem baixa demais. Ler temperatura a 1Hz num sistema que muda rápido é receita para instabilidade. A 10–50Hz você tem resposta adequada.
- Esquecer do anti-windup. Sem ele, o integrador acumula erro durante saturação e causa overshoot violento quando o setpoint finalmente é atingível.
- Não modelar a perda de calor. Em ambiente controlado tipo air fryer, calor escapa pelas paredes e pela ventilação. Ignorar isso faz o sistema estabilizar abaixo do setpoint.
- Hardcodar constantes. Cada ambiente (espaço, terra, ar rarefeito) tem condutividade e convecção diferentes. Parametrize. kp-explicito-é-código-que-vai-mudar.
O detalhe que ninguém comenta: a fumaça em microgravidade
Na Terra, a fumaça sobe por convecção e se dissipa. No espaço, ela não sobe — ela fica pairando, formando uma nuvem que pode obstruir sensores, contaminar filtros e, em casos extremos, irritar pulmões. O “purificação por reações químicas” do equipamento chinês provavelmente é um leito catalítico que oxida COVs (compostos orgânicos voláteis) em CO2 e água antes de recircular o ar. É literalmente um pós-combustor industrial miniaturizado.
Comparação rápida: air fryer doméstica vs. versão orbital
| Aspecto | Air Fryer Doméstica | Air Fryer Orbital Tiangong |
|---|---|---|
| Convecção | Natural + forçada | Forçada agressiva (sem gravidade) |
| Fumaça | Ventilada para o ambiente | Tratada por catálise química |
| Energia | Tomada comum (~1500W) | Otimizada para limitar consumo |
| Controle | Termostato bimetálico ou PID simples | PID com telemetria para solo |
| Falhas | Desliga e você xinga | Falha pode ser catastrófica |
| Certificação | INMETRO | Provavelmente MIL-STD-810 + specs chinesas equivalentes |
FAQ — Perguntas que devs realmente fariam sobre isso
Por que não leva comida pré-pronta no espaço?
Porque astronautas ficam meses em órbita. A variedade alimentar é crucial para saúde mental e nutricional. Permitir preparo fresco reduz dependência de alimentos termoestabilizados e melhora a adesão a dietas de longo prazo.
Como a temperatura é controlada com tanta precisão?
Quase certamente com PID rodando em MCU dedicado, lendo múltiplos termopares (idealmente dois para redundância) e atuando sobre elemento resistivo via PWM ou controle de fase em triac. Telemetria provavelmente envia dados para solo para ajuste fino de parâmetros.
O que acontece se a air fryer falhar?
Tripulações espaciais são treinadas em procedimentos de contingência. O pior cenário provável é incêndio — daí a importância do sistema catalítico e de extintores na Tiangong. Falha de software trava o MCU, que entra em modo seguro desligando o aquecedor.
Tem código aberto de algum projeto parecido?
Sim. Repositórios com PID para impressoras 3D (Marlin, Klipper) e fornos de reflow são excelentes pontos de partida. Para sistemas espaciais, o código é proprietário, mas papers da NASA sobre thermal control systems são públicos no NTRS.
Isso tem alguma aplicação prática para mim, dev?
Se você trabalha com IoT, edge computing, automação industrial ou firmware, o domínio é o mesmo. Sistemas embarcados com controle térmico aparecem em tudo: cafeterias smart, secadores industriais, servidores de IA com refrigeração líquida. Entender o princípio te diferencia em entrevistas e em projetos reais.
Considerações finais
Na superfície, é uma curiosidade: astronautas comendo asa de frango frita em órbita. Por baixo, é um case de estudo sobre como engenheiros (e devs) resolvem problemas com restrições absurdas: gravidade zero, energia escassa, zero tolerância a falha. Toda vez que você vir uma “novidade” espacial aparentemente banal, trate como um prompt para pensar: quais tradeoffs estão escondidos aí?
Da próxima vez que estiver brigando com um deploy de Kubernetes que consome CPU demais, lembre: pelo menos você não está fritando bife a 180°C a 400km da superfície terrestre.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.