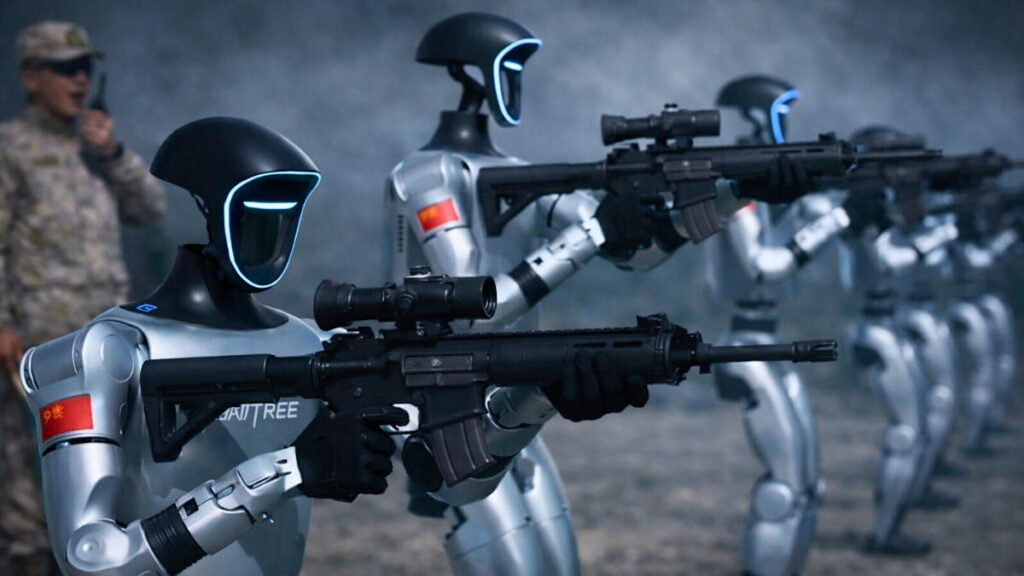
Robôs humanoides chineses no front: o que isso significa para quem programa IA
A notícia que li hoje no Sapo.pt me deixou com aquela sensação de “isso vai mudar meu stack em 5 anos”. A China está convertendo robôs humanoides civis em plataformas militares de combate. Segundo a investigação publicada, cerca de 95% das entregas globais de robôs humanoides em 2025 saíram de fábricas chinesas, e o Exército de Libertação Popular quer transformar essas máquinas em combatentes urbanos.
Como dev que mexe com IA, robótica e simulações, isso não é ficção científica. É pipeline de produção. Vamos destrinchar o que está por baixo dessa decisão, o que dá pra aprender com isso e como isso entra no radar de quem trabalha com software de controle, visão computacional e sistemas autônomos.
O contexto técnico que a matéria do Sapo.pt não aprofundou
Quando falamos de “robô humanoide indo pra guerra”, estamos falando de três camadas de software que conversam entre si em tempo real:
- Percepção: câmeras estéreo, LiDAR, IMUs e sensores de profundidade fundidos via filtro de Kalman ou redes neurais.
- Planejamento e locomoção: controle de equilíbrio bípede (zero moment point, model predictive control), planejamento de trajetória em malhas 3D.
- Tomada de decisão: policy networks, comportamento reativo, comunicação com operador humano via teleoperação.
A reportagem do Sapo.pt destaca que, embora o cenário de combate urbano seja o alvo principal — limpeza de edifícios, transposição de escadas, abertura de portas —, ainda existem barreiras reais: autonomia limitada de bateria, instabilidade em pisos irregulares e necessidade de controle remoto. Isso bate direto com o que vejo em produção: hardware impressionante com software que ainda não aguenta o tranco fora de ambientes controlados.
Por que a China tem vantagem de fábrica (e por que isso importa pra nós)
95% do mercado global de humanoides é chinês em 2025. Isso não é coincidência. É verticalização industrial. Empresas como Unitree, Fourier Intelligence e UBTech controlam cadeia de suprimentos de atuadores, motores e sensores. Quando você precisa de 10.000 unidades com hardware parecido pra treinar modelos de locomoção em escala, ter a fábrica dentro de casa muda completamente o jogo.
Para um dev, a lição é clara: quem controla a infraestrutura de dados controla o modelo. O mesmo vale pra LLMs — quem tem mais GPU mais barato, treina modelo melhor. O paralelo entre o mercado de humanoides chineses e o mercado de GPUs é direto.
O stack que provavelmente roda nesses robôs
Pelo que se vê em publicações militares e patentes, o stack realista gira em torno de:
- ROS2 (Robot Operating System 2) como middleware de comunicação, com DDS pra comunicação em tempo real.
- Isaac Sim ou Gazebo pra treinamento em simulação antes de deploy no hardware real.
- PyTorch / TensorRT rodando modelos de percepção otimizados em Jetson Orin ou equivalentes.
- SLAM com cartographer ou FAST-LIO pra navegação em ambientes desconhecidos.
- ZeroMQ ou gRPC pra telemetria com operador remoto.
Na Prática: simulando locomoção bípede com ROS2 e Gazebo
Você não precisa de um Unitree G1 de 16 mil dólares pra começar a estudar isso. Com Gazebo + o pacote ros2_control, dá pra simular um bípede básico. Vou mostrar um snippet de launch file que carrega um controlador de equilíbrio genérico:
# launch/biped_simulation.launch.py
from launch import LaunchDescription
from launch_ros.actions import Node
from launch.actions import IncludeLaunchDescription
from launch.launch_description_sources import PythonLaunchDescriptionSource
from ament_index_python.packages import get_package_share_directory
import os

def generate_launch_description():
    pkg = get_package_share_directory('biped_description')

    gazebo = IncludeLaunchDescription(
        PythonLaunchDescriptionSource(
            [os.path.join(get_package_share_directory('gazebo_ros'),
                          'launch', 'gazebo.launch.py')]
        ),
        launch_arguments={'world': os.path.join(pkg, 'worlds', 'urban_combat.sdf')}.items()
    )

    spawn_robot = Node(
        package='gazebo_ros',
        executable='spawn_entity.py',
        arguments=['-entity', 'biped_unit',
                   '-topic', 'robot_description'],
        output='screen'
    )

    controller = Node(
        package='controller_manager',
        executable='ros2_control_node',
        parameters=[{'robot_description': 'robot_description'}],
        output='screen'
    )

    balance_node = Node(
        package='biped_control',
        executable='zmp_controller',
        name='zero_moment_point',
        parameters=[{'kp': 0.8, 'kd': 0.05}],
        output='screen'
    )

    return LaunchDescription([gazebo, spawn_robot, controller, balance_node])
Esse é o tipo de código que roda em laboratórios civis hoje. A diferença é que, segundo o Sapo.pt, a mesma stack está sendo adaptada pra plataformas militares. O zmp_controller (Zero Moment Point) é justamente o que mantém um bípede de pé quando ele sobe uma escada — cenário mencionado na matéria.
Erros comuns quando devs começam a estudar robótica humanoide
Em mais de uma década mexendo com IA e os últimos anos estudando ROS, vejo o mesmo grupo de armadilhas se repetir:
1. Subestimar a diferença entre simulação e hardware real
No Gazebo, o robô anda liso. No chão real, ele cai em 3 segundos. A reportagem do Sapo.pt menciona exatamente isso: instabilidade fora de pisos nivelados. O erro é treinar policy só em simulação e mandar pra produção sem domain randomization agressivo. Use ruído em atrito, massa dos elos e atrasos de sensor.
2. Ignorar latência da teleoperação
Se o robô depende de controle remoto, 100ms de latência já torna o combate inviável. Vi gente prototipar com Wi-Fi de escritório e se surpreender quando o robô não responde. Pra esses cenários, enlace dedicado (5G militar ou rádio tático) é obrigatório. Não dá pra debugar isso em rede corporativa.
3. Misturar percepção e controle em um único processo
Pesado. Separe em nós ROS2 distintos. Percepção roda em taxa de 30Hz com GPU. Controle roda em 200Hz na CPU. Comunicação via tópicos com QoS configurado. Misturar tudo num único nó é o caminho mais curto pra travamento quando o robô entra em ambiente real.
4. Esquecer do consumo energético
A matéria destaca autonomia reduzida como barreira. Isso bate em conta: cada Watt importa. Rodar um modelo ViT-L gigante pra detectar inimigos consome mais do que a bateria entrega em 20 minutos. A escolha de modelo tem que ser feita com budget de inferência em mente, não com acurácia pura.
5. Não versionar dados de treinamento
Se você treina política de locomoção em 50 cenários de Gazebo e não versiona isso com DVC ou similar, quando precisar reproduzir um experimento daqui a 6 meses, vai chorar. Trate datasets de simulação como código de produção.
Comparação: o que existe hoje vs. o que a China quer fazer
| Aspecto | Uso civil atual | Uso militar pretendido |
|---|---|---|
| Ambiente | Fábricas, escritórios, eventos | Combate urbano, túneis, embarcações |
| Controle | Autônomo supervisionado | Remoto com decisão humana |
| Locomoção | Pisos nivelados | Escadas, escombros, interiores |
| Missão | Logística, inspeção, demonstração | Reconhecimento, limpeza, apoio |
O que me chama atenção na matéria do Sapo.pt é a ênfase em equipes mistas: humanos, veículos autônomos e cães robóticos operando juntos. Isso é um problema clássico de coordenação multi-agente. Em software, resolve-se com contratos bem definidos, timeouts explícitos e protocolos de falha. Em hardware real com comunicação instável, é pesadelo.
Implicações éticas e o que isso significa pra devs de IA
Esse é o ponto que mais me incomoda. Como alguém que constrói sistemas autônomos, sei que o código que escrevo hoje pode acabar em plataformas que matam pessoas amanhã. Não é alarmismo — é consequência lógica de arquiteturas versáteis.
Quando você treina um modelo de navegação por reinforcement learning com reward “chegar ao destino evitando obstáculos”, o que ele aprende é genérico. Quem define o destino e quem classifica os obstáculos é outro problema. Mas o algoritmo serve pros dois.
Minha opinião: devs de IA precisam discutir isso em comunidade, antes que a discussão seja feita apenas por generais e CEOs de defesa. A publicação original do Sapo.pt traz os fatos; o debate ético-programático fica por nossa conta.
FAQ — Perguntas que devs reais fariam
Robôs humanoides militares já estão em combate ativo?
Não. Segundo a matéria do Sapo.pt, ainda existem barreiras técnicas significativas. Hoje o uso real está mais próximo de reconhecimento e patrulha com operador remoto do que de combate autônomo.
Qual o hardware mínimo pra estudar locomoção bípede?
Pra simulação: qualquer máquina com GPU dedicada rodando Gazebo ou Isaac Sim. Pra hardware: um Unitree Go1 ou G1 (acessei a faixa pesquisada e vi preços entre 1.600 e 16.000 dólares dependendo do modelo), ou alternativas open-source como o Berkeley Bipedal.
ROS2 é suficiente pra produção ou preciso de algo proprietário?
ROS2 com DDS é suficiente pra protótipo e pesquisa. Pra produção militar com requisitos de latência e segurança, normalmente se adiciona middleware de tempo real (XRCE-DDS, RTPS customizado) e hardware com sistema operacional de tempo real.
Qual a maior barreira técnica hoje pra humanoides em combate?
Equilíbrio em terreno irregular com payload. Baterias duram pouco, motores esquentam, e a fusão sensorial falha em ambientes com fumaça ou poeira — comuns em combate urbano.
Vale a pena estudar robótica humanoide agora se meu foco é web/IA generativa?
Vale, porque a próxima onda de IA embodied vai exigir interfaces entre LLMs e agentes físicos. Se você trabalha com function calling e agentic AI, entender o stack de ROS2 vai te diferenciar quando o mercado virar pra esse lado.
Segundo a reportagem do Sapo.pt, esse mercado já está em formação acelerada. Acompanhar agora é barato. Esperar é caro.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto. Se você quer ver um tutorial completo de simulação de bípede com Isaac Sim, fala nos comentários que monto a parte 2.