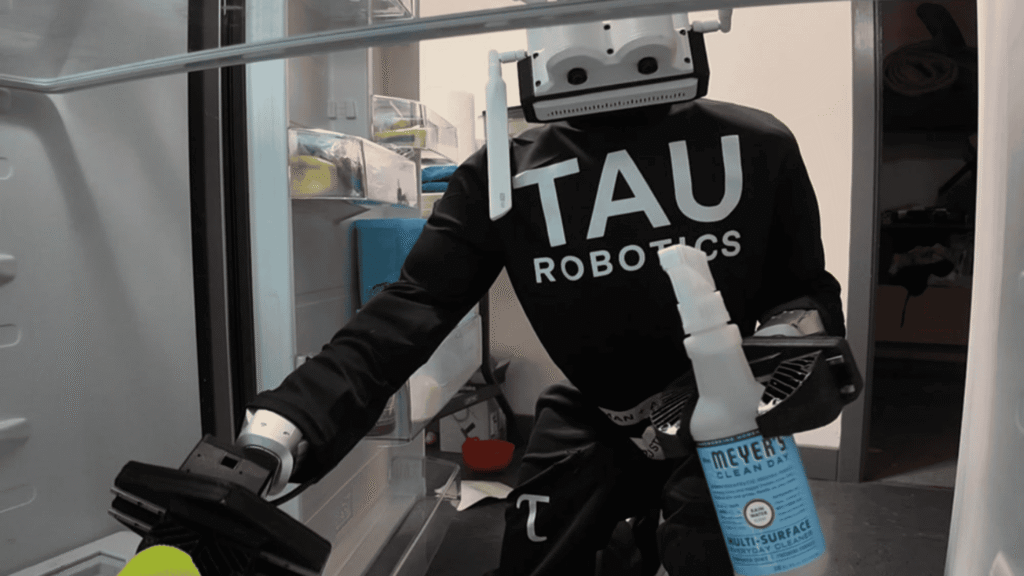
Quando vi a notícia do Olhar Digital sobre robôs humanoides da Tau Robotics fazendo faxina por US$ 30/hora em São Francisco, meu primeiro instinto como dev não foi pensar em “que legal” — foi pensar em telemetria, latência e em quem está do outro lado do joystick. Porque o detalhe que a maioria das matérias esconde é que esse robô não é autônomo. Tem um operador humano controlando cada movimento. E isso muda completamente o jogo técnico, econômico e ético da história.
Vamos desempacotar isso do jeito que devs entendem: arquitetura, custos reais, implicações de privacidade e o que isso significa para quem trabalha com IA e robótica hoje.
O modelo RaaS: por que US$ 30/hora é barato (e caro ao mesmo tempo)
A Tau Robotics está apostando num modelo chamado RaaS — Robotics-as-a-Service. Em vez de vender o hardware por US$ 100k+ (um Figure 02 custa cerca de US$ 150k estimado, um Tesla Optimus ainda não tem preço público mas speculation roda em torno de US$ 30k–50k), eles vendem tempo de uso. É o mesmo playbook que o SaaS aplicou ao software nos anos 2000.
Façamos as contas: US$ 30/h × 8h × 22 dias = US$ 5.280/mês. Uma faxineira em São Francisco custa entre US$ 25 e US$ 45/h em plataformas tipo Handy ou TaskRabbit. Ou seja, a Tau está posicionando o preço no meio do mercado humano, não abaixo. Isso é estratégico: quem paga esse valor está comprando consistência, escala e a possibilidade de não ter uma pessoa estranha dentro de casa — mas, como vamos ver, esse último ponto é questionável.
Para um operador remoto, conseguir controlar 2 ou 3 robôs sequencialmente durante o dia é o que torna o modelo lucrativo. Um teleoperador nos EUA custa ~US$ 25/h. Se ele supervisiona 3 robôs em janelas alternadas, a margem aparece.
Arquitetura técnica: o que realmente está rodando dentro do robô
A matéria menciona câmeras na cabeça e nos punhos, além de “inteligência artificial e dados de percepção de profundidade”. Traduzindo para o vocabulário de quem mexe com isso:
- Câmeras estéreo/RGB-D — provavelmente Intel RealSense D435 ou similar, com IMU acoplada para fusão sensorial.
- SLAM visual-inercial — o robô precisa se localizar dentro da casa enquanto o operador comanda. Provavelmente rodam alguma variação de ORB-SLAM3 ou VINS-Mono no edge.
- Pipeline de percepção — modelos de segmentação (YOLO v8, Grounded-SAM ou RT-DETR) para identificar móveis, obstáculos, líquidos.
- Teleoperação com retorno de força (haptic feedback) — sem isso, o operador não sente resistência e o robô quebra copos e paredes.
- ROS 2 Humble/Iron rodando como middleware entre sensores, planejador de movimento e atuadores.
Aqui já temos o primeiro ponto crítico: latência. Para teleoperação confortável, o round-trip entre joystick e robô precisa ficar abaixo de 100ms. Acima de 200ms, o operador começa a oscilar e o robô fica “bêbado”. Isso exige edge computing perto do cliente ou redes 5G/Wi-Fi 6E com QoS garantido.
O papel do operador humano — e por que isso é (ironicamente) o maior trunfo
Em vez de resolver o problema da autonomia geral (que é um problema de IA duro, nível AGI), a Tau cortou o nó górdio com uma decisão de produto genial: não tente fazer o robô pensar, faça um humano pensar por ele. É o mesmo princípio por trás dos carros da Waymo antes de 2020, e do Amazon Mechanical Turk que existe há quase 20 anos.
Isso significa que toda a “inteligência” do sistema é, na verdade, uma camada de UI/UX para o operador remoto. Câmeras panorâmicas, telemetria em tempo real, mapa 2D da casa, painel de status dos atuadores. Basicamente, um cockpit de simulador de voo em miniatura.
Na Prática: prototipando um cliente para a API de um robô teleoperado
Imagine que você foi contratado para construir o dashboard de monitoramento de uma frota desses robôs. Você receberia eventos via WebSocket: posição, estado dos atuadores, stream de vídeo. Algo assim:
import asyncio
import websockets
import json
from dataclasses import dataclass
from typing import Optional

@dataclass
class RobotTelemetry:
    robot_id: str
    pose_x: float
    pose_y: float
    pose_theta: float
    battery_pct: float
    actuator_status: dict
    operator_id: Optional[str]

async def monitor_fleet(uri: str, api_key: str):
    """
    Cliente de telemetria para uma frota de robôs teleoperados.
    Padrão típico: WebSocket autenticado + heartbeat a cada 1s.
    """
    headers = {"Authorization": f"Bearer {api_key}"}
    async with websockets.connect(uri, extra_headers=headers) as ws:
        # Subscribe to fleet-wide events
        await ws.send(json.dumps({
            "action": "subscribe",
            "topics": ["telemetry", "alerts", "operator_state"]
        }))

        while True:
            try:
                raw = await asyncio.wait_for(ws.recv(), timeout=5.0)
                event = json.loads(raw)

                if event["type"] == "telemetry":
                    t = RobotTelemetry(
                        robot_id=event["robot_id"],
                        pose_x=event["pose"]["x"],
                        pose_y=event["pose"]["y"],
                        pose_theta=event["pose"]["theta"],
                        battery_pct=event["battery"],
                        actuator_status=event["actuators"],
                        operator_id=event.get("operator_id")
                    )

                    # Regra crítica: alerta se latência subir ou bateria < 15%
                    if t.battery_pct < 15.0:
                        await dispatch_alert(t.robot_id, "LOW_BATTERY")

                elif event["type"] == "alert":
                    print(f"[ALERT] {event['robot_id']}: {event['reason']}")

            except asyncio.TimeoutError:
                # Reconecta se o servidor cair — coisa que acontece em produção
                await ws.send(json.dumps({"action": "ping"}))

async def dispatch_alert(robot_id: str, reason: str):
    # Aqui entraria a integração com PagerDuty, Slack ou Twilio
    print(f"Dispatching alert for {robot_id}: {reason}")

asyncio.run(monitor_fleet(
    "wss://api.tau-robotics.example/v1/fleet",
    api_key="sk_live_..."
))
Esse padrão heartbeat + subscribe + handler assíncrono é exatamente o que sistemas de teleoperação usam em produção. Se você mexer com ROS 2, vai reconhecer o equivalente em DDS (Data Distribution Service) e QoS policies.
Comparativo: Tau vs. concorrentes que estão fazendo o mesmo jogo
| Empresa | Robô | Modelo de negócio | Autonomia real |
|---|---|---|---|
| Tau Robotics | Humanóide próprio | RaaS, US$ 30/h | Zero (100% teleop) |
| Figure AI | Figure 02 | BMW factory, piloto | Parcial (tarefas fechadas) |
| 1X Technologies | NEO | Venda + assinatura | Parcial, com fallback humano |
| Tesla | Optimus Gen 2 | Foco interno (fábricas) | Em desenvolvimento |
| Apptronik | Apollo | Mercedes-Benz, Google | Parcial |
A Tau é a única, até onde vi publicamente, que admitiu openly que o produto é teleoperado. Os outros vendem o sonho da autonomia completa. Sinceramente? Acho a abordagem da Tau mais honesta e provavelmente mais lucrativa no curto prazo.
Privacidade: o elefante na sala que devs precisam encarar
Um robô com câmeras de cabeça e punho, controlado remotamente, dentro da sua casa. Pense no que ele está vendo:
- Documentos na mesa
- Rostos de crianças e convidados
- Senhas anotadas em post-its
- Hábitos, rotina, layout do imóvel (que vale ouro para assaltantes)
- Conversas dentro do alcance do microfone
Em SF, a California Consumer Privacy Act (CCPA) exige disclosure de coleta de dados biométricos. Mas e quanto aos frames de vídeo que não são gravados, apenas visualizados pelo operador? Esse cinto de utilidades regulatórias é uma zona cinzenta que ainda vai parar na Justiça. Para quem está construindo esse tipo de sistema, minha recomendação dura: end-to-end encryption do stream de vídeo, retenção zero por padrão e kill switch físico no robô. Sem isso, você vai virar manchete do TechCrunch pela razão errada.
Erros comuns que devs cometem em sistemas teleoperados
Depois de trabalhar com arquiteturas parecidas, listo o que vejo errar mais:
- Esquecer do relógio de fallback. Se o operador cair ou o sinal cair, o robô precisa parar em posição segura em menos de 500ms. Sem isso, ele derruba o que estiver na frente.
- Não throttlar o stream de vídeo. Em casa com internet de 50Mbps, transmitir 4K@60fps continuamente satura a banda. Use adaptive bitrate e resolução dinâmica baseada em RTT.
- Confiar só em Wi-Fi do cliente. Coloque um modem 5G/LTE redundante no robô. Teleoperação sem fallback de rede é pedir para travar no meio de uma sala.
- Ignorar feedback háptico. Sem ele, o operador não sente quando está prestes a agarrar algo frágil. Resultado: copos quebrados, dedos de robô tortos.
- Logar tudo em texto claro. Os dados que esse sistema gera são ultrasensíveis. Criptografia em repouso não é opcional.
- Subestimar o treinamento do operador. Teleoperação de humanoide é uma habilidade. Curva de aprendizado real: 40–80 horas até proficiência.
O que isso significa para quem programa
Se você é dev e está olhando para essa tendência pensando “não é comigo” — repense. Nos próximos 18 meses, vamos ver vagas explodindo em:
- ROS 2 / DDS — middleware de robótica, similar ao Kafka mas para robôs.
- Computer vision pipelines — segmentação, tracking, depth estimation.
- WebRTC e streaming de baixa latência — porque ninguém quer latência de 500ms num cockpit.
- Edge ML — quantização, TensorRT, ONNX Runtime, NVIDIA Jetson Orin.
- 3D simulation — Isaac Sim, MuJoCo, Gazebo para treinar e validar antes de ir pra hardware real.
Na minha experiência, o stack mais valioso hoje é ROS 2 + Python + C++ para nós críticos + um bom entendimento de redes. Se você nunca mexeu com nada disso, comece instalando o ROS 2 Humble num Ubuntu 22.04 e simulando um TurtleBot4. Em duas semanas você vai entender 70% do que essas empresas estão fazendo.
FAQ
O robô da Tau Robotics é autônomo?
Não. Segundo o Olhar Digital, todo o sistema é controlado por um operador humano remoto. A IA onboard cuida apenas de percepção e segurança, não de decisão.
Por que US$ 30/hora é um preço viável?
Porque o custo marginal por hora é basicamente o salário do operador remoto (≈US$ 25/h) dividido entre vários robôs. O hardware já está amortizado via capital de risco.
Isso é melhor que comprar um Roomba?
Para tarefas simples (aspirar piso livre), um Roomba de US$ 600 se paga em 20 horas. Para faxina pesada (banheiro, embaixo de sofá, coleta de lixo), o humanoide faz coisas que um robô aspirador jamais fará.
Quais são os riscos de privacidade?
Câmeras dentro de casa, operador humano vendo tudo em tempo real, dados potencialmente armazenados para treinamento. Recomendo exigir contrato com cláusula de retenção zero e auditoria externa antes de contratar.
Qual linguagem/framework aprender se eu quiser trabalhar com isso?
ROS 2 (C++/Python), OpenCV e PyTorch para visão, WebRTC para streaming e um pouco de CUDA/TensorRT para otimização. Comece pelo The Construct Sim ou pelos cursos da OpenCV University.
A startup Tau Robotics vai sobreviver?
Impossível saber, mas o modelo RaaS está alinhado com o que o mercado aceita. Se conseguirem manter custo de teleoperação abaixo de US$ 20/hora efetivo, têm margem saudável.
No fim das contas, o que a Tau está vendendo não é robótica — é mão de obra remota disfarçada de hardware. E isso, curiosamente, pode ser o futuro de toda uma categoria de tarefas físicas. Robô é só o embodiment. O cérebro continua sendo nosso, por enquanto.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto — especialmente se quiser um próximo mergulho em ROS 2 ou em pipelines de teleoperação com WebRTC.