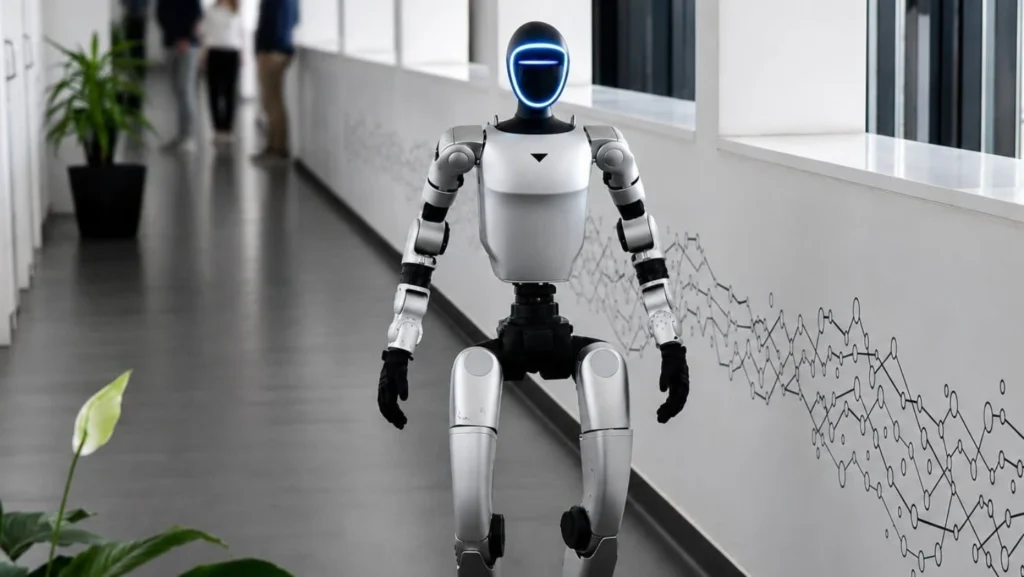
>Quando vi a notícia no Sapo.pt sobre o robô humanoide e o cão robótico recebendo calouros na UPCA, em Barcelos, minha primeira reação não foi “que fofo”. Foi: o que está rodando por trás disso? Porque a parte visível — um humanoide acenando e um quadrúpede trotando pelo campus — é só a ponta do iceberg. A stack real envolve ROS 2, SLAM, modelos de visão, planejamento de trajetória e provavelmente um LLM respondendo perguntas básicas. E é exatamente isso que deveria acender a luz na cabeça de qualquer dev: as universidades portuguesas estão, finalmente, expondo alunos de primeiro dia à stack que vai dominar a próxima década.
Segundo o Sapo.pt, a dupla foi programada por investigadores do 2Ai — Laboratório de Inteligência Artificial Aplicada, e vai participar do “Dia i”, a iniciativa de acolhimento da instituição. O cão robótico atende pelo nome de Ben-ben. Parece piada, mas é um padrão da indústria: os quadrúpedes da Unitree e da Boston Dynamics recebem nomes humanizados justamente para reduzir a fricção psicológica entre humanos e máquinas. Pequeno detalhe de UX que devs de chatbot e voice agents ignoram o tempo todo.
Por que uma universidade pública portuguesa está investindo nisso agora
Não é marketing aleatório. O 2Ai é uma das unidades de investigação mais sérias em IA aplicada do país, com produção reconhecida em visão computacional, NLP e sistemas embarcados. Quando uma instituição desse calibre decide colocar um humanoide na porta de entrada, está fazendo três coisas ao mesmo tempo:
- Recrutamento indireto: o aluno que se encanta com o robô no primeiro dia volta no segundo ano para a cadeira de Robótica e Perceção.
- Demonstração de capacidade técnica: nada melhor que um humanoide funcional para mostrar que o laboratório tem competência em integrar hardware, software e IA.
- Validação de mercado: se calouros ficam fascinados, justifica-se o investimento em licenças de software, sensores LiDAR e GPUs para treinamento de modelos.
Para um dev que está pensando em migrar de carreira, vale observar: esse tipo de laboratório é onde estão nascendo os próximos empregos de robótica aplicada, não nas big techs que automatizaram tudo. É uma janela.
O humanoide por dentro: o que provavelmente está rodando
Não temos confirmação do modelo exato, mas a probabilidade aponta para um Unitree H1, G1 ou um InMoov customizado — todos compatíveis com ROS 2 Humble ou Iron. Para devs, o que importa é entender a arquitetura:
- Sistema operacional: ROS 2 (Robot Operating System 2) sobre Ubuntu 22.04 LTS. Nada de Windows aqui — robótica séria roda em Linux.
- Perceção: câmeras RGB-D (Intel RealSense é o padrão), LiDAR 2D ou 3D para mapeamento, IMUs para equilíbrio.
- Controle: controladores PID e MPC (Model Predictive Control) para locomoção bípede. Bípede é exponencialmente mais complexo que quadrúpede por causa do problema do ponto de equilíbrio zero.
- Planejamento: Nav2 para navegação, MoveIt para planejamento de movimento dos braços.
- Interação: STT (Whisper ou Vosk), TTS (Piper ou Coqui), e provavelmente um LLM local rodando via Ollama para responder perguntas.
Quando vi o nível de integração necessário para um humanoide funcionar de forma aceitável em ambiente público — com multidão, crianças tirando selfie, chão irregular — percebi que a barreira de entrada em robótica caiu drasticamente na última década. Em 2015, isso era trabalho de doutorado. Hoje, um dev com bom domínio de Python e C++ consegue colocar um quadrúpede funcionando em semanas.
Ben-ben e os quadrúpedes: comparação que devs precisam entender
Cães robóticos não são novidade — a Boston Dynamics lançou o Spot em 2020 — mas o ecossistema explodiu. Hoje, as três referências que todo dev deveria conhecer são:
| Modelo | Fabricante | Preço aproximado | SDK principal | Para quem |
|---|---|---|---|---|
| Spot | Boston Dynamics | ~€75.000 | Python, ROS | Empresas, inspeção industrial |
| Go2 | Unitree | ~€1.600 (Edu) | Python, ROS 2, C++ | Academia, makers, devs |
| Anymal | ANYbotics | ~€150.000+ | ROS 2 | Indústria pesada |
Aposto que o Ben-ben é um Unitree Go2 ou Go1 — é o que laboratórios como o 2Ai conseguem comprar com orçamento de investigação. E é o que devs individuais conseguem comprar se quiserem montar um projeto sério em casa. A diferença de preço é absurda, e justifica-se principalmente pelo software de controle de locomoção dinâmico, não pelo hardware em si.
Na Prática: programando um nó ROS 2 para fazer o humanoide cumprimentar
Imagine que você precisa fazer o humanoide detectar uma pessoa a 3 metros, parar, e dizer “Bem-vindo à UPCA”. Em ROS 2 Humble, isso seria mais ou menos assim:
import rclpy
from rclpy.node import Node
from sensor_msgs.msg import LaserScan
from geometry_msgs.msg import Twist
from std_msgs.msg import String

class WelcomeNode(Node):
    def __init__(self):
        super().__init__('welcome_node')

        # Subscrição no LiDAR frontal para detectar pessoas
        self.scan_sub = self.create_subscription(
            LaserScan, '/front_scan', self.scan_callback, 10)

        # Publicador de comandos de velocidade para locomoção
        self.cmd_pub = self.create_publisher(
            Twist, '/cmd_vel', 10)

        # Publicador para o TTS (text-to-speech)
        self.tts_pub = self.create_publisher(
            String, '/tts_input', 10)

        self.target_distance = 1.5  # distância ideal para interação
        self.state = 'APPROACH'
        self.get_logger().info('Welcome node inicializado')

    def scan_callback(self, msg):
        # Encontra a menor distância frontal (zona central ±15°)
        center_idx = len(msg.ranges) // 2
        sector = msg.ranges[center_idx-15:center_idx+15]
        valid_readings = [r for r in sector
                         if 0.1 < r < float('inf')]

        if not valid_readings:
            return

        distance = min(valid_readings)
        twist = Twist()

        if self.state == 'APPROACH':
            if distance > self.target_distance:
                twist.linear.x = 0.3  # anda em direção à pessoa
                self.cmd_pub.publish(twist)
            else:
                self.state = 'GREET'
                self.cmd_pub.publish(Twist())  # para
                greeting = String()
                greeting.data = 'Bem-vindo à UPCA'
                self.tts_pub.publish(greeting)
                self.state = 'IDLE'
                self.get_logger().info('Cumprimento enviado')

def main(args=None):
    rclpy.init(args=args)
    node = WelcomeNode()
    rclpy.spin(node)
    rclpy.shutdown()

if __name__ == '__main__':
    main()
Esse código é simplificado — em produção você teria filtro de Kalman para suavizar as leituras do LiDAR, uma máquina de estados mais robusta, e provavelmente uma fila de cumprimentos para não ser repetitivo. Mas dá para entender a arquitetura: ROS 2 funciona com publishers, subscribers e nós independentes que se comunicam por tópicos. É o mesmo paradigma de microserviços, só que com latência real-time de milissegundos.
Erros comuns que devs cometem quando entram em robótica
Já vi gente queimando tempo precioso nesses tropeços. Anota aí:
1. Achar que é só “instalar um ROS”
ROS 2 é distribuído via apt no Ubuntu, mas a versão padrão do sistema muitas vezes não bate com a do ROS. Você precisa rodar Ubuntu 22.04 com ROS Humble ou Ubuntu 24.04 com ROS Jazzy. Misturar é pedir para sofrer.
2. Ignorar a taxa de publicação dos sensores
Um LiDAR publica a 10Hz, uma câmera RGB a 30Hz, e um IMU a 200Hz. Se o seu nó de controle roda a 1Hz, o robô cai. Sincronização temporal com message_filters não é opcional, é obrigatório.
3. Testar só em simulação
Gazebo e Webots melhoraram muito, mas física de contato com chão irregular, derrapagem e dinâmica de motores são impossíveis de simular perfeitamente. Se você nunca viu seu código rodar em hardware real, você não fez robótica.
4. Subestimar o calor e o consumo
Humanoide rodando GPU e servos por 4 horas seguidas? Bateria morre, motores aquecem, e o controle PID dessintoniza. Robótica é termodinâmica tanto quanto software.
5. Esquecer da ética e do viés
Um humanoide cumprimentando calouros parece inocente, mas se o sistema de reconhecimento facial vier a ser adicionado, quem decide o que ele reconhece? Devs que entram em robótica agora precisam entender LGPD, GDPR e regulação de IA — ou constroem a próxima geração de problemas.
O que isso significa para quem está escolhendo curso agora
Se você é dev experiente pensando em fazer uma transição, ou um jovem escolhendo universidade, o recado é claro: robótica deixou de ser nicho de PhD. Está virando commodity técnica. E o 2Ai, em Barcelos, é prova de que Portugal está posicionado nesse jogo.
Os currículos modernos cobrem:
- ROS 2 e sistemas distribuídos
- Visão computacional com PyTorch e OpenCV
- Aprendizado por reforço para locomoção
- SLAM (Simultaneous Localization and Mapping)
- Interação humano-robô e design de UX física
- Edge AI com Jetson e Coral TPU
Dominar essas áreas hoje te coloca em posição privilegiada nos próximos cinco anos. O mercado de robótica de serviço deve ultrapassar os €100 bilhões até 2030, segundo projeções da IFR (International Federation of Robotics). Quem programa o humanoide vai ganhar mais do que quem observa.
Ferramentas que eu recomendo começar a estudar agora
Na minha experiência, a curva de aprendizado eficiente começa por aqui:
- Ubuntu 22.04 LTS — base obrigatória. Aprenda a instalar dual-boot sem morrer no GRUB.
- ROS 2 Humble — faça os tutoriais oficiais completos. Não pule.
- Python + rclpy — interface oficial para ROS 2.
- Gazebo Sim — simule tudo antes de tocar em hardware.
- Isaac Sim da NVIDIA — simulador fotorrealista com Omniverse. Pesado, mas é o padrão emergente.
- Unitree SDK — documentação aberta, mesmo sem ter o robô você consegue ler e estudar.
- OpenCV + MediaPipe — para visão computacional prática.
FAQ — perguntas que devs realmente fazem sobre robótica
Preciso de doutorado para trabalhar com robótica?
Não. Para integrar sistemas e programar comportamentos, um bom domínio de Python, C++ e ROS 2 já te coloca no mercado. PhD é mais necessário para pesquisar novos algoritmos de locomoção ou percepção, não para aplicar os que já existem.
ROS 1 ainda vale a pena estudar em 2026?
Só se for para manter código legado. Para projetos novos, vá direto para ROS 2 Humble ou Jazzy. ROS 1 (Noetic) chegou ao fim de vida em 2025.
Qual a diferença prática entre ROS 2 e usar micro-ros em microcontroladores?
ROS 2 roda em SBCs com Linux (Raspberry Pi 4, Jetson Nano, etc). Micro-ROS permite que microcontroladores como o ESP32 participem da rede ROS 2 publicando e assinando tópicos via UDP. É o que faz o robô inteiro funcionar como um sistema distribuído coerente.
Quanto custa entrar no hobby de robótica?
Com um Unitree Go2 Edu (~€1.600) ou um TurtleBot 4 (~€1.200), você consegue mais do que a maioria dos laboratórios tinha há cinco anos. Antes de comprar hardware, domine o Gazebo e simule até não errar mais.
Humanoide vai substituir professor?
Não a curto prazo. Mas vai substituir tarefas mecânicas do professor: correção de exercícios básicos, atendimento a dúvidas repetitivas, demonstração de procedimentos físicos. O professor humano fica com o que exige empatia, contexto e pensamento crítico.
Considerações finais
A imagem do robô humanoide recebendo calouros em Barcelos é simbólica. Mostra que a robótica saiu do laboratório e entrou no espaço social. Para nós, devs, isso traduz uma oportunidade concreta: o ecossistema técnico está amadurecendo, as ferramentas estão mais acessíveis, e a demanda por profissionais que entendem tanto código quanto hardware está explodindo.
Não vejo isso como hype. Vejo como a próxima onda do desenvolvimento de software — só que agora com pernas e rodas.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.