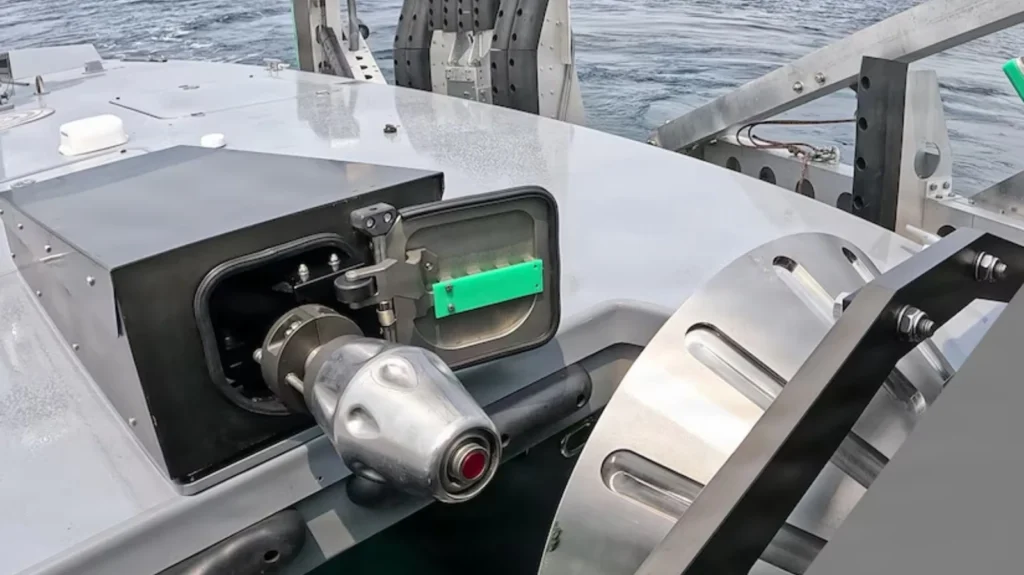
Marinha dos EUA acabou de mostrar que o futuro da logística militar não passa — necessariamente — por gente no convés. Um braço robótico, rebocado por um barco, capturou e reabasteceu outro barco-drone em pleno oceano, sem tripulação. Segundo o Sapo.pt, foram ~100 ciclos de encaixe e mais de 1.500 litros de combustível transferidos. Mas o que me chamou a atenção não foi o feito em si — foi a stack técnica que torna isso possível. E ela é exatamente o tipo de coisa que vai parar (mais cedo do que você imagina) em aplicações civis, drones de entrega e até na sua próxima plataforma de inspeção offshore.
Por que reabastecer no mar é um problema genuinamente difícil
Na minha experiência com sistemas autônomos, quem nunca trabalhou com robótica marinha subestima o caos. Em terra, um carro autônomo tem pista, sinalização e margens de erro previsíveis. No mar, você soma: ondas de até 2 metros, correntes variáveis, vento lateral, GPS com de até 5 metros em certas bandas, comunicação satelital com latência de 600ms+ em zonas de má cobertura, e nenhum ponto de referência fixo.
O desafio de docking autônomo entre duas embarcações em movimento é o que chamam de station-keeping relativo — manter dois corpos flutuantes em posições relativas estáveis o suficiente para um mecanismo físico engatar. É, essencialmente, o mesmo problema de um rover lunar acoplar em uma estação orbital, só que com dois graus de liberdade a mais e sem atmosfera controlada.
O que provavelmente roda por baixo do T38 — e o que devs podem aprender com isso
A Marinha não publicou o stack, mas pelos números e pela velocidade de desenvolvimento (7 meses do conceito ao teste) dá pra reconstruir a arquitetura com razoável confiança:
- ROS 2 (Robot Operating System) rodando on-board, provavelmente com Humble ou Iron — é o padrão de fato em robótica militar e comercial.
- Sensor fusion combinando GPS RTK (precisão centimétrica), IMU de fibra óptica, LiDAR 3D e câmeras estéreo com redes neurais para detectar o engate.
- Controladores MPC (Model Predictive Control) ou PID em cascata para o alinhamento fino — PID puro não dá conta da dinâmica de ondas de longo período.
- Edge inference com GPUs NVIDIA Jetson Orin ou similares, rodando YOLOv8/v9 fine-tuned para detectar o ponto de acoplamento.
- Link de comunicação redundante: satélite (Iridium Certus ou Starlink Maritime) + rádio tático (Link 16) + enlace ótico para curtas distâncias.
O braço robótico em si é o pedaço menos interessante do ponto de vista de software — a complexidade real está na percepção e no controle. Se você já tentou fazer um drone pousar em uma plataforma móvel, sabe: 90% do esforço está em estimar o estado relativo do alvo, não em mover os atuadores.
Na Prática: simulando um docking controller em Python
Vou montar uma versão simplificada do controlador que aproximaria o T38 da embarcação-mãe. Não é produção — é didático. Mas a estrutura é a mesma usada em ROS nodes reais.
import numpy as np
from dataclasses import dataclass
from enum import Enum

class DockingState(Enum):
 SEARCH = "search"
 APPROACH = "approach"
 ALIGN = "align"
 COUPLE = "couple"
 REFUELED = "refueled"
 RELEASE = "release"
 DONE = "done"

@dataclass
class RelativePose:
 """Pose relativa do drone em relação à embarcação-mãe."""
 lateral_m: float # erro lateral em metros (eixo Y)
 longitudinal_m: float # distância ao alvo em metros (eixo X)
 heading_rad: float # diferença de proa em radianos

class DockingController:
 def __init__(self, target_distance_m=2.0, max_speed_mps=1.5):
 self.state = DockingState.SEARCH
 self.target_distance = target_distance_m
 self.max_speed = max_speed_mps
 # Ganhos do controlador PID (simplificado)
 self.kp_lateral = 0.45
 self.kp_heading = 1.10

 def step(self, pose: RelativePose) -> dict:
 """Retorna comandos de leme e empuxo para o atuador."""
 # Transição de estados baseada em thresholds
 if self.state == DockingState.SEARCH and pose.longitudinal_m < 100:
 self.state = DockingState.APPROACH
 elif self.state == DockingState.APPROACH and pose.longitudinal_m < 15:
 self.state = DockingState.ALIGN
 elif self.state == DockingState.ALIGN \
 and abs(pose.lateral_m) < 0.3 \
 and abs(pose.heading_rad) < np.deg2rad(5):
 self.state = DockingState.COUPLE

 # Lei de controle
 rudder = np.clip(self.kp_heading * pose.heading_rad, -1.0, 1.0)
 lateral_thrust = np.clip(self.kp_lateral * pose.lateral_m, -1.0, 1.0)

 if self.state in (DockingState.SEARCH, DockingState.APPROACH):
 thrust = 0.7
 elif self.state == DockingState.ALIGN:
 thrust = 0.3
 else: # COUPLE / REFUELED / RELEASE
 thrust = 0.05

 return {
 "state": self.state.value,
 "rudder": float(rudder),
 "thrust": float(thrust),
 "lateral_thrust": float(lateral_thrust),
 }

# Exemplo de uso em loop de simulação
controller = DockingController()
sensor_reading = RelativePose(lateral_m=1.2, longitudinal_m=80, heading_rad=0.3)

for tick in range(200):
 cmd = controller.step(sensor_reading)
 print(f"[{tick:03d}] state={cmd['state']:<10} "
 f"rudder={cmd['rudder']:+.2f} thrust={cmd['thrust']:.2f}")
 # Aqui você atualizaria a pose com base na física simulada
 sensor_reading.longitudinal_m -= cmd['thrust'] * 0.5
 sensor_reading.lateral_m -= cmd['lateral_thrust'] * 0.1
Repare na estrutura: máquina de estados finita + controlador proporcional por estado. Em produção, esse mesmo step() seria um nó ROS publicando em /cmd_rudder e /cmd_thrust, e a pose viria de um tópico /relative_pose alimentado pelo stack de percepção. Nada mágico — só engenharia bem feita.
Erros Comuns que devs cometem quando tentam replicar isso
Já vi gente (e cometi) caindo nas mesmas armadilhas:
- Confiar só em GPS. GPS civil tem erro de 2-5m. Para docking, você precisa de RTK (Real-Time Kinematic) ou visão. Sem isso, seu "alinhamento perfeito" vai bater no costado do alvo.
- Ignorar a dinâmica do alvo. No meu exemplo, tratei a pose como instantânea. No mar, a embarcação-mãe também se move. O controlador precisa prever 1-2 segundos à frente — daí o uso de MPC em produção.
- PID com ganhos fixos. Ondas mudam de amplitude. Um PID tunado para mar calmo fica oscilando em swell de 1.5m. Solução: adaptive gain scheduling baseado no período dominante da onda (estimado por FFT do IMU).
- Zero fallback de segurança. Se a percepção falhar por 3 segundos, o sistema precisa abortar e afastar — não tentar continuar "achando que está tudo bem". Isso é o clássico dead-man switch que muita gente esquece até o primeiro quase-acidente.
- Testar só em simulação. Gazebo + ROS é ótimo pra validar lógica, mas não reproduz corrente de maré real. A Marinha testou no mar real de propósito — o artigo destaca isso. Se for pra robô em produção, planeje testes físicos desde o mês 1.
O que isso significa para o ecossistema dev fora da defesa
Pra mim, o ponto mais importante não é militar — é o sinal de maturidade. Quando tecnologias de defesa como MPC, sensor fusion e braços robóticos autônomos saem do segredo e aparecem em domínio público, normalmente leva 3-5 anos até virem produtos comerciais. Vejo três frentes onde isso vai pousar em breve:
- Logística portuária: rebocadores autônomos reabastecendo navios em portos inteligentes (projeto SEAVENTION da Rolls-Royce já vai nesse caminho).
- Drones de entrega de longo alcance: Zipline, Wing e Amazon Prime Air vão querer exatamente esse tipo de docking para estender alcance sem bases fixas.
- Plataformas offshore de inspeção: turbinas eólicas, gasodutos, plataformas de petróleo — todas vão querer USVs (Unmanned Surface Vehicles) que voltam sozinhas pra reabastecer.
Se você trabalha com ROS, computer vision ou controle, esse é um mercado aquecendo. Recomendo já brincar com o ROS 2 Humble + um simulador como usv_sim ou VRX se quiser chegar preparado.
Comparação rápida: como outras abordagens resolvem o mesmo problema
| Abordagem | Precisão | Custo | Uso típico |
|---|---|---|---|
| GPS RTK + LIDAR | ±5cm | Alto (~$15k) | Militar, pesquisa |
| Visão computacional pura | ±15cm | Médio (~$2k) | Drones comerciais |
| Ultrassom + ímãs | ±30cm | Baixo (~$500) | Robôs subaquáticos |
| Engate mecânico passivo (boias) | ±1m | Baixo | Pesca, recreio |
A Marinha claramente foi na primeira linha — precisão centimétrica é não-negociável quando você está transferindo 1.500L de combustível com risco de incêndio.
FAQ — Perguntas que um dev faria
Qual o stack de software mais usado em robótica naval autônoma?
ROS 2 é o padrão, com pacotes como marine_acoustic_msgs, moos-ivp para missões de longo prazo, e usv_sim para simulação. Em aplicações críticas, muita gente está migrando para frameworks próprios em C++ por causa de determinismo.
Como eles garantem segurança quando a comunicação satelital falha?
Sistemas militares usam dead reckoning com IMU + LiDAR como fallback. Se a perda de sinal passa de N segundos, há uma manobra de aborto programada — geralmente ré + afastamento lateral. Esse comportamento é codificado como uma máquina de estados prioritária, não como lógica dispersa.
É possível rodar algo assim com hardware civil?
Sim, com ressalvas. Um Jetson Orin ($2k) + RTK GNSS ($1.5k) + LIDAR 3D ($3k) + rádio de longo alcance formam o núcleo. O desafio maior é o braço mecânico — um manipulador de 6 DOF capaz de trabalhar em ambiente salino custa fácil $20k+.
Quanto tempo leva para treinar uma equipe nesse tipo de sistema?
Na minha experiência, um dev com background em ROS consegue prototipar uma versão básica em 2-3 meses. Sistema confiável e testado em campo? 12-18 meses com 3-4 engenheiros. A Marinha fez em 7 — só possível porque tinham parceiros industriais já com código de base.
Isso vai substituir empregos humanos?
Curto prazo, não. Pessoas continuam necessárias para supervisão, manutenção e decisões de exceção. Longo prazo, o operador de logística naval vira supervisor de frotas autônomas — função que exige mais software do que propriamente dita. Se você é dev, isso é uma oportunidade, não uma ameaça.
Na minha visão, o que a Marinha demonstrou não é uma curiosidade futurista — é um ensaio geral. As mesmas técnicas vão parar em fazendas solares, parques eólicos offshore e frotas de delivery urbano. Quem dominar ROS 2 + sensor fusion + controle hoje vai estar pronto quando o mercado civil abrir. E vai abrir.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.