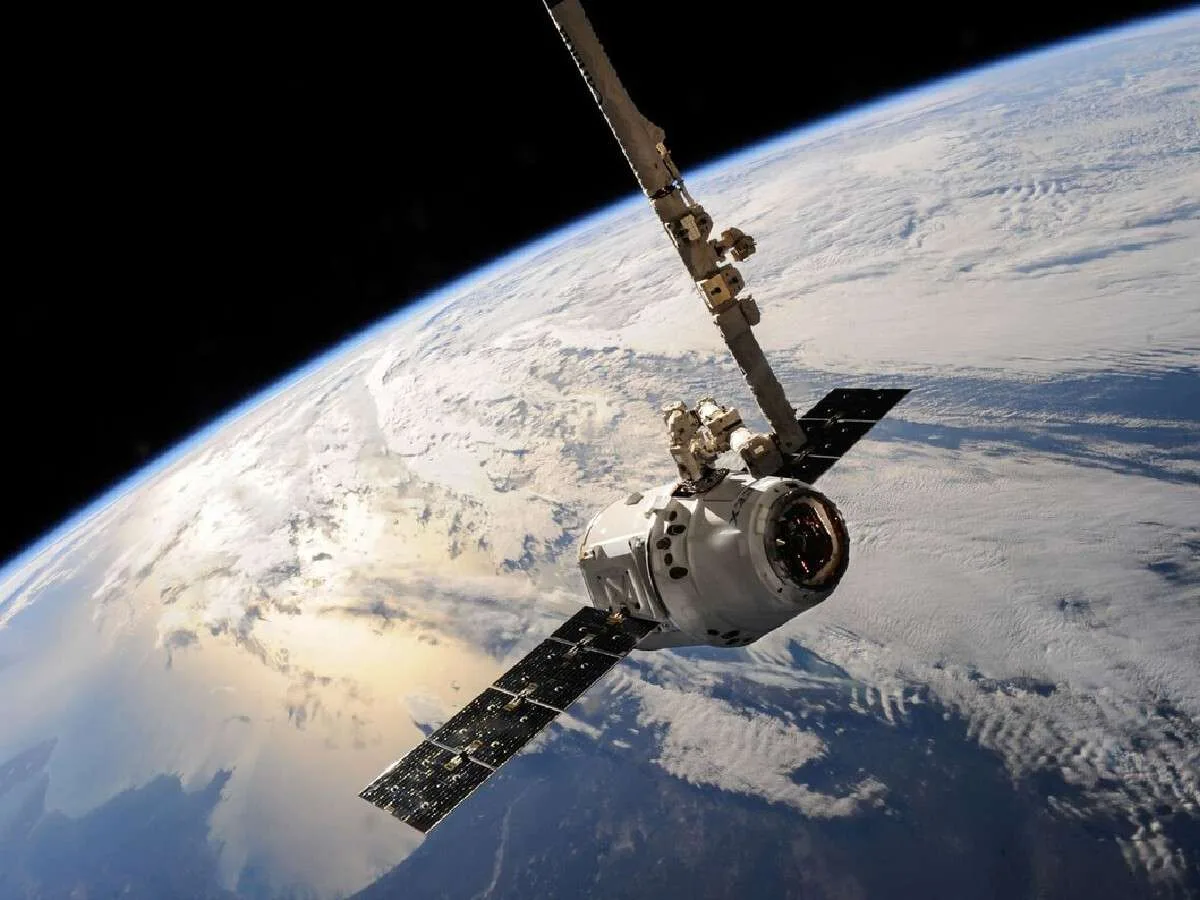
Um satélite que perde combustível ou sofre uma falha nem sempre precisa virar lixo espacial: às vezes, o que falta é uma forma confiável de conectá-lo a um veículo de serviço. O problema é que equipamentos de fabricantes diferentes podem usar interfaces incompatíveis. O Space USB tenta resolver essa barreira — não como uma porta USB de computador no espaço, mas como uma interface comum para conectar sistemas de tecnologias distintas.
Segundo o Xataka.com.br, uma equipe europeia coordenada por Raphael Boissonnade, da Thales Alenia Space France, desenvolveu e testou em laboratório um protótipo capaz de conectar tecnologias robóticas de três padrões: HOTDOCK, SIROM e iSSI. O resultado é promissor, mas ainda não significa que exista um conector pronto para ser instalado em satélites operacionais. Essa diferença entre demonstração de interoperabilidade e qualificação para voo é essencial.
O que é o Space USB e por que ele importa para satélites
O Space USB é uma proposta de interface universal para operações espaciais. A ideia é permitir que equipamentos de empresas diferentes se conectem e transfiram recursos, sem exigir que ambos usem exatamente o mesmo padrão proprietário. No projeto descrito pelo Xataka.com.br, o protótipo foi testado com três conectores robóticos europeus: HOTDOCK, SIROM e iSSI.
Esses conectores podem permitir a ligação entre módulos e a transferência de carga mecânica, energia elétrica e dados. O obstáculo é que, em geral, a compatibilidade existe dentro da mesma família de tecnologia: um componente HOTDOCK se conecta a outro HOTDOCK, por exemplo, mas não necessariamente a um SIROM. O protótipo Space USB demonstrou que é possível superar essa barreira em testes de laboratório.
O nome faz uma analogia com o USB terrestre: uma interface comum reduz a necessidade de criar uma conexão específica para cada combinação de dispositivos. Mas não devemos interpretar isso literalmente. O Space USB não é uma porta USB-C, não implica compatibilidade com protocolos USB convencionais e não significa que um cabo de computador possa ser usado em órbita. A semelhança está na ambição de interoperabilidade, não necessariamente na eletrônica ou no protocolo.
Interoperabilidade espacial vai além do formato do conector
Na engenharia de software, uma API comum não garante que dois sistemas tenham os mesmos modelos de dados, permissões ou regras de negócio. O mesmo princípio vale aqui: compatibilidade física é só uma parte do problema. Uma interface espacial precisa lidar com aspectos mecânicos, elétricos e de comunicação, além de falhas e condições ambientais muito diferentes das encontradas em uma bancada comum.
- Conexão mecânica: os componentes precisam se alinhar, acoplar e suportar as cargas previstas. Um encaixe bem-sucedido não pode depender de precisão impossível para o mecanismo robótico.
- Energia: os sistemas precisam concordar sobre tensão, corrente e limites de operação. Conectar fontes incompatíveis pode danificar equipamentos ou interromper uma missão.
- Dados: é necessário estabelecer como os dispositivos identificam capacidades, trocam informações e respondem a erros. Conectores fisicamente compatíveis não tornam protocolos de comunicação automaticamente compatíveis.
- Condições ambientais: vácuo, variações térmicas, radiação e exposição prolongada exigem validações específicas. Um teste funcional em laboratório não comprova, sozinho, resistência a uma missão orbital.
Esses pontos são considerações gerais de engenharia para sistemas espaciais; não são uma descrição de recursos confirmados no protótipo. A fonte informa que houve demonstração em laboratório, mas não detalha publicamente todos os mecanismos, protocolos ou resultados de qualificação. Por isso, prefiro tratar o Space USB como uma prova de interoperabilidade, não como um padrão pronto para uso em voo.
Por que um conector universal pode reduzir lixo espacial
Quando um satélite deixa de operar, substituí-lo pode ser mais simples do que repará-lo — especialmente se não houver uma maneira de alcançar, conectar e transferir recursos para o equipamento avariado. Isso contribui para o descarte de ativos e, em alguns casos, para o aumento de objetos abandonados em órbita. Uma interface comum pode reduzir uma das barreiras técnicas para serviços de inspeção, manutenção e extensão de vida útil.
Também existe um benefício operacional. Se um veículo de serviço puder interagir com equipamentos de diferentes fabricantes, operadores e empresas não precisam depender de uma única combinação fechada de hardware. Isso pode ampliar as opções de projeto e facilitar missões com módulos substituíveis. A ressalva é importante: um conector universal não resolve navegação, captura, diagnóstico, autorização de acesso nem a disponibilidade de um veículo capaz de executar o reparo.
Outra possibilidade é a construção em órbita. Robôs que montam estruturas ou conectam módulos podem se beneficiar de interfaces repetíveis, em vez de exigir mecanismos exclusivos para cada componente. O Xataka.com.br cita testes de robótica de construção conduzidos pelo Caltech como parte desse contexto. Ainda assim, para transformar essa ideia em operação rotineira, será preciso integrar o conector a sistemas de controle, planejamento de missão e segurança.
Comparação: interfaces proprietárias, adaptadores e padrão comum
| Abordagem | Vantagem | Limitação |
|---|---|---|
| Conectores proprietários | O fabricante pode otimizar a interface para seu equipamento e controlar a integração. | A compatibilidade entre fornecedores pode exigir projetos e validações adicionais. |
| Adaptador específico | Permite conectar dois padrões sem substituir todo o equipamento existente. | Cada combinação pode exigir um adaptador próprio, aumentando massa, complexidade e pontos de falha. |
| Interface universal | Busca reduzir o custo de integrar equipamentos de tecnologias diferentes. | Precisa definir limites, comportamentos e testes comuns sem ignorar requisitos específicos de cada missão. |
Na prática, padrões universais raramente eliminam toda adaptação. Eles deslocam o trabalho: em vez de criar uma solução isolada para cada par de dispositivos, os participantes precisam implementar e validar uma interface compartilhada. É uma troca que costuma valer a pena quando há diversidade de fornecedores e necessidade de reutilização, mas depende de documentação, certificação e adoção consistente.
Na Prática: como pensar na negociação de capacidades
Para quem desenvolve software embarcado, a analogia útil não é “conectar e pronto”. É pensar em uma negociação explícita de capacidades antes de energizar ou comandar o equipamento. O exemplo abaixo simula uma decisão conservadora: só aceitar a conexão quando houver compatibilidade de protocolo, tensão dentro da faixa permitida e corrente requerida abaixo do limite anunciado.
from dataclasses import dataclass
from typing import FrozenSet, Tuple


@dataclass(frozen=True)
class Device:
    name: str
    protocols: FrozenSet[str]
    voltage_range: Tuple[float, float]
    max_current_a: float


def negotiate(service: Device, satellite: Device, required_current_a: float):
    common_protocols = service.protocols & satellite.protocols

    low_voltage = max(service.voltage_range[0], satellite.voltage_range[0])
    high_voltage = min(service.voltage_range[1], satellite.voltage_range[1])

    if not common_protocols:
        raise ValueError("Nenhum protocolo de dados em comum.")

    if low_voltage > high_voltage:
        raise ValueError("As faixas de tensão são incompatíveis.")

    current_limit = min(service.max_current_a, satellite.max_current_a)
    if required_current_a > current_limit:
        raise ValueError("A corrente solicitada excede o limite seguro.")

    return {
        "protocol": sorted(common_protocols)[0],
        "voltage_range": (low_voltage, high_voltage),
        "current_limit_a": current_limit,
    }


servicer = Device(
    name="veiculo-de-servico",
    protocols=frozenset({"protocol-x", "protocol-y"}),
    voltage_range=(24.0, 28.0),
    max_current_a=5.0,
)

satellite = Device(
    name="modulo-orbital",
    protocols=frozenset({"protocol-y"}),
    voltage_range=(26.0, 30.0),
    max_current_a=3.0,
)

result = negotiate(servicer, satellite, required_current_a=2.0)
print(result)
Esse código é apenas um modelo didático de negociação; não representa o protocolo do Space USB nem substitui normas de segurança. Em um sistema real, eu esperaria também autenticação, identificação inequívoca dos equipamentos, limites térmicos, estados de falha, validação de comandos, temporizações e uma sequência segura para habilitar energia. O ponto é que “o encaixe aconteceu” não deve ser tratado como autorização para energizar o outro lado.
- Identifique os equipamentos: leia versões, capacidades e limites declarados por cada lado.
- Calcule a interseção: determine protocolos, tensões e recursos realmente compartilhados.
- Valide a operação solicitada: compare a demanda com os limites mais restritivos dos dois equipamentos.
- Ative por etapas: comece em um estado seguro e confirme a resposta antes de habilitar funções de maior risco.
- Registre o resultado: mantenha telemetria e logs suficientes para diagnosticar falhas sem depender de uma reprodução física imediata.
Erros comuns ao projetar uma interface universal
- Confundir encaixe com compatibilidade total. A conexão mecânica não garante que energia e dados sejam seguros ou interpretáveis.
- Assumir que universal significa irrestrito. Uma interface comum ainda precisa de perfis, limites e requisitos explícitos por tipo de missão.
- Ignorar estados de falha. Timeout, perda de comunicação e energia instável precisam produzir comportamento seguro, não uma tentativa infinita de reconexão.
- Tratar teste de laboratório como qualificação orbital. O protótipo descrito foi testado em laboratório. Ensaios ambientais e validação de missão são etapas diferentes.
- Esquecer versões e evolução do padrão. Sem versionamento e regras de compatibilidade, uma atualização pode quebrar equipamentos que já estavam integrados.
- Acoplar o software a um único fabricante. Isso recria o bloqueio que a interface universal pretende reduzir. Abstrações e testes de conformidade ajudam a manter a integração substituível.
O que ainda falta para o Space USB sair do laboratório
O projeto, iniciado em 1º de janeiro de 2024 e concluído em 31 de dezembro de 2025, demonstrou uma etapa importante: conectar tecnologias que normalmente não trabalham diretamente entre si. O próximo desafio é transformar essa demonstração em uma solução repetível, documentada e validada para condições reais de missão.
Isso envolve mais do que fabricar o conector. É preciso definir como os dispositivos anunciam capacidades, como limites são aplicados, como falhas são isoladas e como diferentes fabricantes comprovam conformidade. Também será necessário demonstrar desempenho e confiabilidade nos ambientes e ciclos operacionais previstos. Sem esses passos, a palavra “universal” descreve uma direção de projeto, não uma garantia de compatibilidade irrestrita.
Minha leitura é que o valor do Space USB está em atacar um problema de arquitetura: cada sistema fechado torna reparo e reutilização mais difíceis. Uma interface compartilhada pode abrir espaço para serviços orbitais e construção modular, desde que venha acompanhada de protocolos claros e testes rigorosos. A demonstração é um avanço relevante; a adoção dependerá da engenharia e da coordenação entre os fornecedores.
FAQ sobre o Space USB
O Space USB é igual ao USB-C?
Não. “USB” é uma analogia para explicar a ideia de uma interface comum. Isso não significa que o Space USB use o formato, a eletrônica ou os protocolos de um USB-C terrestre.
O Space USB já foi testado em satélites no espaço?
Segundo o conteúdo do Xataka.com.br, o protótipo foi testado em laboratório com conectores HOTDOCK, SIROM e iSSI. A fonte não relata um teste orbital do Space USB.
O conector transfere energia e dados?
O contexto do projeto envolve conectar módulos e transferir carga mecânica, energia elétrica e dados. A descrição disponível não detalha todas as especificações técnicas do protótipo nem seus limites operacionais.
Um conector universal elimina o lixo espacial?
Não sozinho. Ele pode facilitar reparos e reutilização, mas a redução de detritos também depende de veículos de serviço, planejamento de missão, capacidade de captura e decisões dos operadores.
O que um desenvolvedor embarcado pode aprender com essa iniciativa?
Que interoperabilidade exige negociação explícita de capacidades, limites seguros, compatibilidade de versões e tratamento de falhas. Uma interface física comum é o começo da integração, não o fim dela.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.