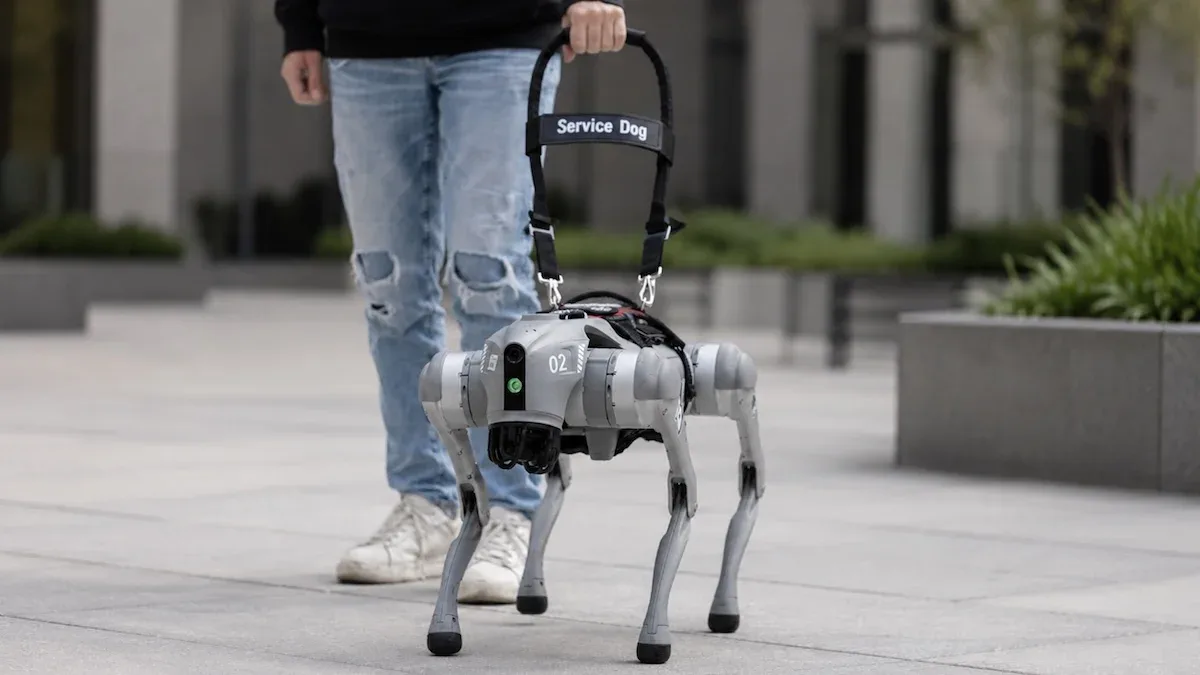
O ponto mais interessante de pagar alguém para passear com um cão robô não é o passeio: é usar uma pessoa como referência para ensinar e avaliar a autonomia da máquina. Segundo o Sapo.pt, a startup Dimensional ofereceu 20 dólares por hora para operadores conduzirem robôs pelas ruas de São Francisco. O trabalho expõe um problema que costuma desaparecer nas demonstrações de IA: fazer um robô funcionar com segurança fora de um ambiente controlado.
De acordo com a reportagem do The New York Times citada pelo Sapo.pt, a vaga pedia de quatro a seis horas de caminhada e não exigia experiência prévia. O robô pesa cerca de 15 kg; se sobreaquecer e desligar, o operador precisa carregá-lo de volta. Parece uma situação curiosa, mas envolve teleoperação, coleta de dados, segurança física e avaliação de modelos — temas bem familiares para quem trabalha com sistemas de produção.
Por que uma startup paga pessoas para passear com robôs
A Dimensional está desenvolvendo um sistema operacional open-source para robôs e, segundo a reportagem, quer conectá-lo a agentes de IA. A ideia é permitir que alguém peça uma tarefa por voz ou texto e que a máquina execute ações físicas, como carregar caixas ou fazer compras.
O desafio é que entender uma ordem não significa conseguir cumpri-la. Um modelo pode interpretar “vá até a entrada” corretamente e, ainda assim, falhar ao encontrar uma calçada irregular, uma multidão ou um obstáculo inesperado. A linguagem é só uma camada do sistema. A máquina também precisa perceber o ambiente, escolher movimentos, respeitar limites físicos e se recuperar quando algo dá errado.
É por isso que o passeio pode produzir dados valiosos. Um operador experiente mostra, na prática, como atravessar situações que são difíceis de representar apenas com regras escritas. A Dimensional chama essas imagens de “verdade de terreno”: exemplos reais que podem ser comparados ao comportamento de um agente de IA diante de condições semelhantes.
Teleoperação, dados de treinamento e o problema do mundo real
Em robótica, teleoperação é o controle remoto de uma máquina por uma pessoa. O operador envia comandos por um controle ou aplicativo, enquanto câmeras e sensores registram a interação. Dependendo do sistema, os dados podem incluir vídeo, posição, velocidade, comandos, estado dos motores e eventos de segurança.
Esse registro pode apoiar diferentes etapas do desenvolvimento. A equipe pode analisar como uma pessoa contorna um obstáculo, identificar situações em que o robô perde estabilidade ou construir exemplos para treinar políticas de movimento. Também pode comparar a trajetória humana com a de um agente automatizado.
Mas existe uma distinção importante: observar uma pessoa operar não transforma automaticamente a gravação em dado de treinamento confiável. Para ser útil, cada registro precisa ter contexto suficiente. Um vídeo sem sincronização com os comandos e o estado dos sensores pode mostrar o que aconteceu, mas não explicar por que aconteceu.
Em uma coleta bem planejada, eu esperaria encontrar timestamps consistentes, identificadores de sessão, versão do software, estado do robô e marcações de eventos como “obstáculo”, “intervenção humana” ou “parada de emergência”. Sem isso, fica difícil reproduzir um problema ou comparar duas versões do agente de forma justa.
O operador também faz parte do sistema
O operador não é apenas uma fonte neutra de exemplos. Ele pode conhecer melhor uma rota, antecipar movimentos de pedestres ou tomar decisões que não aparecem nos registros visuais. Há ainda diferenças de estilo: uma pessoa anda mais devagar; outra aceita passar mais perto de um obstáculo.
Por isso, um conjunto de demonstrações humanas pode conter inconsistências e vieses. Se a equipe treinar um modelo sem separar cenários, operadores e tipos de intervenção, corre o risco de confundir uma preferência individual com uma regra geral de segurança. O dado precisa ser analisado, não apenas acumulado.
Do agente de IA ao movimento físico: uma arquitetura em camadas
Na minha leitura, a parte mais promissora da proposta é conectar uma interface de linguagem a um sistema robótico. A parte mais delicada é evitar que o modelo de linguagem controle motores diretamente. Uma arquitetura mais segura separa a interpretação da tarefa do controle de baixo nível.
- Interface de linguagem: transforma “leve o objeto até a entrada” em uma tarefa estruturada, com destino e restrições.
- Planejador: verifica se a tarefa é possível e divide o objetivo em etapas.
- Percepção: interpreta câmeras e sensores para estimar obstáculos e a posição do robô.
- Controle: converte objetivos locais em movimentos, respeitando limites de velocidade e estabilidade.
- Camada de segurança: pode interromper a execução quando detecta falhas, risco ou perda de comunicação.
Essa separação ajuda a depurar o sistema. Se o robô não chega ao destino, a equipe consegue investigar se o erro veio da interpretação da ordem, do mapa, da percepção ou do controlador. Sem fronteiras claras, cada falha vira uma conversa vaga sobre “a IA não entendeu”.
Frameworks como ROS 2 já oferecem ferramentas para comunicação entre componentes, integração de sensores e execução distribuída. Eles não resolvem, por si só, navegação ou segurança, mas ajudam a evitar que cada equipe invente do zero a infraestrutura básica. Um sistema operacional robótico próprio pode fazer sentido; ainda assim, a comparação deve considerar integração, manutenção, comunidade, ferramentas de diagnóstico e compatibilidade com hardware.
Na Prática: como medir se o agente está melhorando
Eu começaria com métricas simples e reproduzíveis antes de afirmar que um agente “anda melhor”. Sucesso por tarefa é útil, mas insuficiente: um robô pode chegar ao destino depois de várias intervenções humanas. Também vale medir quantas vezes houve intervenção, paradas inesperadas e falhas de comunicação.
O exemplo abaixo lê um arquivo JSON Lines. Cada linha representa uma sessão com campos definidos pelo próprio projeto: identificador, resultado e número de intervenções. Não é um formato oficial da Dimensional; é um esquema mínimo para ilustrar como transformar logs em indicadores.
import json
import sys
from collections import Counter

def summarize(path):
    totals = Counter()
    sessions = 0

    with open(path, encoding="utf-8") as log_file:
        for line_number, line in enumerate(log_file, start=1):
            if not line.strip():
                continue

            try:
                record = json.loads(line)
                success = record["success"]
                interventions = int(record["interventions"])
            except (json.JSONDecodeError, KeyError, TypeError, ValueError) as error:
                raise ValueError(
                    f"Registro inválido na linha {line_number}: {error}"
                ) from error

            if not isinstance(success, bool) or interventions < 0:
                raise ValueError(
                    f"Valores inválidos na linha {line_number}"
                )

            sessions += 1
            totals["successes"] += int(success)
            totals["interventions"] += interventions

    if sessions == 0:
        print("Nenhuma sessão encontrada.")
        return

    success_rate = totals["successes"] / sessions
    intervention_rate = totals["interventions"] / sessions

    print(f"Sessões: {sessions}")
    print(f"Taxa de sucesso: {success_rate:.1%}")
    print(f"Intervenções por sessão: {intervention_rate:.2f}")

if __name__ == "__main__":
    if len(sys.argv) != 2:
        raise SystemExit("Uso: python metrics.py sessions.jsonl")
    summarize(sys.argv[1])
Um arquivo de entrada poderia conter registros como {"session_id":"s-001","success":true,"interventions":1}. Para comparar versões do agente, eu registraria também a versão do modelo, do firmware, o tipo de cenário e a condição de teste. A comparação só é válida quando as condições são suficientemente parecidas.
- Defina o que conta como sucesso antes de executar os testes.
- Separe cenários por dificuldade e registre as intervenções humanas.
- Execute a mesma bateria de testes nas versões que deseja comparar.
- Analise falhas individualmente, além de olhar para a média geral.
- Repita os testes em condições reais antes de ampliar a operação.
Uma taxa de sucesso isolada pode esconder riscos. Por exemplo, uma versão pode completar mais trajetos, mas fazê-lo com mais paradas bruscas ou mais intervenções. Para um robô que circula perto de pessoas, segurança e previsibilidade importam tanto quanto concluir a tarefa.
Erros comuns ao coletar dados de robótica
- Tratar vídeo como dado suficiente: sem comandos e estado dos sensores sincronizados, fica difícil entender a causa de uma ação.
- Treinar e avaliar com os mesmos trajetos: o modelo pode memorizar o percurso e parecer mais capaz do que realmente é.
- Ignorar intervenções: uma tarefa concluída com ajuda humana não deve ser contabilizada como autonomia completa.
- Confundir demonstração com segurança: uma trajetória humana bem-sucedida não prova que ela é segura em todas as condições.
- Deixar privacidade para depois: câmeras podem registrar pedestres, placas e outros elementos identificáveis. A coleta precisa considerar retenção, acesso, finalidade e regras aplicáveis.
- Comparar resultados sem controlar o cenário: mudanças de rota, clima, densidade de pessoas ou configuração do robô podem invalidar a comparação.
Também é importante distinguir simulação de operação real. Simuladores permitem repetir cenários e testar comportamentos perigosos com menos risco, mas não reproduzem perfeitamente atrito, iluminação, falhas de sensores e comportamento imprevisível das pessoas. O caminho prático costuma combinar simulação, testes controlados e validação gradual no ambiente real.
O que essa vaga revela sobre IA e robótica
Na minha opinião, a vaga é menos uma curiosidade sobre “cães robô” e mais um retrato da distância entre um agente que conversa bem e um sistema que executa tarefas físicas. Software tradicional pode falhar e ser reiniciado. Um robô na rua pode esbarrar em alguém, bloquear uma passagem ou ficar imóvel longe da equipe. A interface física muda o custo do erro.
Para quem desenvolve software, há uma lição útil: automação confiável depende de observabilidade. Logs estruturados, métricas, rastreabilidade de versões e cenários de teste não são detalhes administrativos. São parte do produto. Isso vale para robôs, mas também para agentes que operam navegadores, sistemas internos ou pipelines de dados.
O pagamento de 20 dólares por hora chama atenção, mas não diz sozinho se a estratégia de coleta é eficiente. O valor real depende da qualidade dos dados, do custo de operação, do tratamento de segurança e da capacidade de transformar as demonstrações em melhorias mensuráveis. Se o robô precisa de supervisão constante, essa necessidade também deve aparecer nos indicadores.
Perguntas frequentes sobre robôs teleoperados e treinamento de IA
O que é teleoperação de robôs?
É o controle remoto de um robô por uma pessoa, geralmente usando um controle, uma interface web ou um aplicativo. A teleoperação permite executar tarefas e registrar exemplos de interação para análise ou treinamento.
Por que não deixar um agente de IA controlar o robô diretamente?
Um agente de linguagem é adequado para interpretar objetivos, mas não necessariamente para gerar comandos motores seguros em tempo real. Separar planejamento, percepção, controle e mecanismos de segurança facilita limitar riscos e localizar falhas.
As imagens de um passeio são suficientes para treinar um robô?
Não. Vídeo pode ser útil, mas ganha contexto quando é sincronizado com comandos, sensores, estado do equipamento e anotações de eventos. A qualidade e a cobertura dos dados importam mais do que simplesmente aumentar o número de horas gravadas.
Como avaliar a autonomia de um robô?
Meça mais do que a taxa de conclusão. Registre intervenções humanas, falhas, paradas, violações de limites e desempenho em cenários diferentes. Compare versões sob condições controladas e valide os resultados no ambiente onde o robô será usado.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.