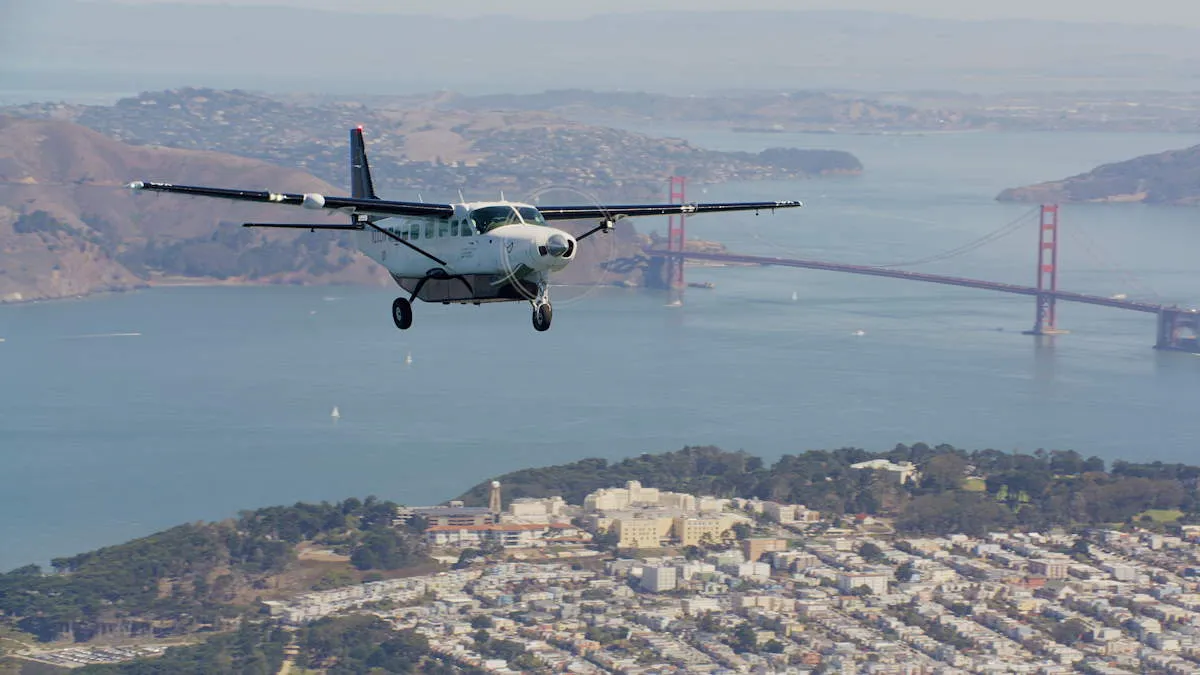
O avanço mais importante de um avião autónomo não é cruzar os Estados Unidos sem alguém tocar nos comandos. É demonstrar que uma operação complexa pode ser executada sem intervenção física a bordo, enquanto pessoas em terra supervisionam a missão e continuam responsáveis por responder a situações fora do plano. Essa diferença separa uma demonstração tecnológica de um sistema que possa operar com segurança no mundo real.
Segundo o Sapo.pt, um Cessna Caravan modificado pela Joby Aviation percorreu 5.118 quilómetros entre Concord, na Califórnia, e o aeroporto regional de Dare County, na Carolina do Norte. Havia um piloto de segurança no avião, mas, segundo o relato, o sistema executou táxi, descolagem, navegação e aterragem sem comandos físicos diretos desse piloto. A missão foi acompanhada a partir de centros de controlo terrestres, com supervisão a mais de 3.700 quilómetros de distância no ponto mais afastado.
O que significa um avião autónomo cruzar os Estados Unidos
“Sem piloto”, neste caso, não significa “sem pessoas envolvidas”. O piloto de segurança permaneceu a bordo, e operadores acompanharam a aeronave em terra. O que a demonstração procura comprovar é que o sistema consegue conduzir as fases da missão sem depender de um humano a movimentar os comandos no cockpit.
Também é importante distinguir autonomia a bordo de controlo remoto. Num sistema autónomo, a aeronave recebe uma missão, interpreta dados dos sensores e executa decisões localmente. Num sistema controlado remotamente, um operador envia comandos de voo à distância. A reportagem descreve supervisão remota, mas não detalha a arquitetura de controlo nem o grau de autonomia de cada subsistema. Não devemos preencher essas lacunas com suposições.
Essa distinção importa porque uma ligação de dados pode sofrer atrasos, interrupções ou perda de cobertura. Uma aeronave não pode depender de alguém em terra a enviar continuamente cada correção de trajetória. A bordo, o sistema precisa de manter a estabilidade e seguir procedimentos seguros mesmo que a comunicação com o centro de controlo falhe.
Como uma operação autónoma de carga pode ser estruturada
Uma arquitetura possível para esse tipo de operação combina sensores, navegação, planeamento de rota, controlo de voo e comunicação com uma estação terrestre. Isto é um modelo conceptual, não uma descrição confirmada da implementação da Joby Aviation.
- Sensores e navegação: fornecem dados sobre posição, altitude, velocidade e estado da aeronave. A qualidade da estimativa importa mais do que a simples quantidade de sensores.
- Planeador de missão: compara a rota prevista com as condições observadas e pode recalcular o percurso para evitar áreas meteorológicas adversas ou outras restrições.
- Controlador de voo: converte objetivos de navegação em comandos para os sistemas da aeronave, dentro dos limites permitidos.
- Comunicação e supervisão: envia telemetria para a equipa em terra e recebe atualizações de missão, sem exigir que cada movimento dependa de um comando remoto.
- Procedimentos de contingência: definem o que fazer quando há dados inconsistentes, falha de comunicação, meteorologia incompatível com a operação ou outra anomalia.
O trecho mais relevante para quem trabalha com software é o último. É fácil pensar em “autonomia” como um algoritmo que escolhe a melhor rota. Em sistemas críticos, a pergunta mais importante é o que acontece quando o algoritmo não tem informação suficiente, quando dois sensores discordam ou quando uma dependência deixa de responder.
Por que adaptar um Cessna Caravan em vez de criar um avião do zero
O Sapo.pt destaca que a tecnologia foi integrada num modelo já certificado pela indústria, o Cessna Caravan. Reutilizar uma plataforma conhecida pode reduzir o trabalho de desenvolver toda a estrutura da aeronave, mas não transforma automaticamente a nova configuração num produto aprovado para qualquer operação autónoma. A integração de software, sensores, comunicações e novos procedimentos também precisa de validação rigorosa.
Comparado com uma aeronave inteiramente nova, um avião existente oferece uma base operacional conhecida e pode ser adequado para missões de carga. Comparado com um drone pequeno, oferece outra escala de carga, alcance e infraestrutura. E, ao contrário de um eVTOL projetado para transporte urbano de passageiros, a missão descrita é feita com um avião de asa fixa e tem foco em logística.
Há uma vantagem de engenharia em limitar o escopo: automatizar uma plataforma que já voa pode ser mais pragmático do que resolver, ao mesmo tempo, um novo desenho aerodinâmico e um novo sistema de autonomia. Mas o trabalho de certificação e segurança não desaparece. Muda de lugar. A equipa precisa demonstrar que a combinação entre aeronave e automação se comporta de forma previsível, inclusive perante falhas.
Supervisão remota, meteorologia e tráfego aéreo
De acordo com a notícia, a missão, realizada ao longo de um mês como parte da digressão Electric Skies 2026, incluiu meteorologia adversa e tráfego aéreo exigente. Um dos testes mencionados ocorreu no aeroporto Phoenix Deer Valley, descrito como um dos mais movimentados dos Estados Unidos para a aviação geral. O sistema também recalculou rotas para contornar tempestades severas.
Recalcular uma rota não é apenas encontrar um caminho alternativo num mapa. O sistema precisa considerar se a nova trajetória continua dentro dos limites da aeronave, se evita zonas proibidas, se é compatível com as condições meteorológicas e se pode ser coordenada com o tráfego existente. O operador em terra pode supervisionar a decisão, mas a automação precisa lidar com o intervalo entre a deteção do problema e a intervenção humana.
Os 3.700 quilómetros de distância entre a equipa e a aeronave chamam a atenção, mas distância, por si só, não determina a segurança. A qualidade do enlace, a latência, a disponibilidade de rotas alternativas de comunicação e o comportamento durante uma desconexão são perguntas mais úteis. A reportagem não detalha essas características, portanto não é possível afirmar quais mecanismos específicos foram usados.
A chegada perto de Kitty Hawk também é simbólica: foi ali que os irmãos Wright realizaram, em 1903, o primeiro voo motorizado da história. Do ponto de vista operacional, o destino no aeroporto regional de Dare County ajuda a ilustrar uma aplicação potencial: conectar aeródromos pequenos ou regiões isoladas sem exigir que uma tripulação acompanhe cada transporte.
Na Prática: como pensar num sistema de supervisão resiliente
Não se deve usar o exemplo abaixo para controlar uma aeronave. É um trecho didático de Python para mostrar uma prática útil também em sistemas distribuídos: rejeitar telemetria desatualizada e sinalizar estados que precisam de revisão. Em software crítico, uma verificação simples pode ajudar a detectar problemas, mas não substitui validação formal, redundância nem procedimentos certificados.
from dataclasses import dataclass
from datetime import datetime, timezone

@dataclass
class Telemetry:
    received_at: datetime
    latitude: float
    longitude: float
    altitude_m: float
    link_ok: bool

def assess_telemetry(sample: Telemetry, now: datetime) -> str:
    age_seconds = (now - sample.received_at).total_seconds()

    if age_seconds < 0:
        return "REVIEW: timestamp is in the future"

    if age_seconds > 5:
        return "ALERT: stale telemetry"

    if not sample.link_ok:
        return "ALERT: communication link unavailable"

    if not (-90 <= sample.latitude <= 90):
        return "REVIEW: invalid latitude"

    if not (-180 <= sample.longitude <= 180):
        return "REVIEW: invalid longitude"

    if sample.altitude_m < 0:
        return "REVIEW: invalid altitude"

    return "OK: telemetry is fresh and within basic bounds"

now = datetime.now(timezone.utc)
sample = Telemetry(
    received_at=now,
    latitude=35.9,
    longitude=-75.6,
    altitude_m=1200,
    link_ok=True,
)

print(assess_telemetry(sample, now))
A decisão técnica aqui é simples: dados antigos não devem ser tratados como se representassem o estado atual. O limite de cinco segundos é apenas um exemplo arbitrário, não um valor adequado para aviação. Num sistema real, cada limite teria de ser definido conforme o requisito operacional, analisado quanto a riscos e testado em cenários de falha.
- Defina o que significa dado válido. Verifique formato, unidade, intervalo e origem; não confie apenas em receber uma mensagem.
- Registe a idade da informação. Um valor plausível pode estar obsoleto e levar a uma decisão errada.
- Separe alerta de ação automática. Detetar uma falha não significa que o software deva executar uma manobra por conta própria.
- Teste falhas e recuperação. Simule perda de comunicação, mensagens duplicadas, timestamps fora de ordem e sensores inconsistentes.
- Preserve a rastreabilidade. Registos claros ajudam a reconstruir o que o sistema sabia e quando tomou cada decisão.
Erros comuns ao avaliar aviação autónoma
- Confundir autonomia com ausência de supervisão. A missão descrita teve um piloto de segurança e centros de controlo em terra. A automação reduz a dependência de intervenção física, mas não elimina automaticamente a responsabilidade operacional humana.
- Tratar uma demonstração como serviço comercial aprovado. Completar uma travessia é uma evidência de capacidade técnica num cenário específico. Não prova, por si só, autorização para transportar carga regularmente em todas as rotas e condições.
- Assumir que IA generativa toma decisões de voo. A notícia não diz que o sistema usa modelos generativos. Em sistemas críticos, convém separar modelos probabilísticos e ferramentas de apoio de funções que exigem comportamento previsível e validável.
- Ignorar o modo degradado. A análise não termina quando a rede cai. É necessário saber que estado seguro o sistema mantém e como a equipa identifica a perda de contacto.
- Medir sucesso só pela rota concluída. Também é preciso considerar exceções, intervenções, dados de telemetria, condições ambientais e limites operacionais. Sem esses detalhes, a manchete não conta a história inteira.
O que muda para quem desenvolve software
A lição não é que aplicações web devam copiar a complexidade de um sistema aeronáutico. É que os princípios de engenharia são transferíveis: distinguir supervisão de controlo, desenhar para falhas, tornar decisões observáveis e não tratar ausência de erro como prova de segurança.
Em serviços distribuídos, por exemplo, uma aplicação que monitora uma frota também precisa detetar telemetria atrasada, lidar com perda de conectividade e deixar explícito quando não consegue determinar o estado atual. Cuidado com a armadilha de exibir o último valor recebido como se fosse uma medição em tempo real. Na interface, mostrar “última atualização há 12 minutos” pode ser mais seguro e mais útil do que apresentar um indicador verde sem contexto.
O potencial apontado para a tecnologia é concreto: transporte de carga, entregas urgentes de bens médicos e apoio a catástrofes humanitárias. Mas o benefício depende da operação inteira — aeronave, software, comunicações, supervisão e regras aplicáveis — e não de um único algoritmo de navegação. Para mim, esse é o ponto técnico mais interessante da travessia.
Perguntas frequentes sobre aviões autónomos
O avião cruzou os Estados Unidos sem qualquer pessoa a bordo?
Não. Segundo o Sapo.pt, havia um piloto de segurança a bordo. A notícia afirma que o sistema executou as manobras sem intervenção física direta desse piloto.
O que significa supervisão remota numa operação autónoma?
Significa que uma equipa acompanha a missão a partir de centros em terra. Isso não prova que a equipa controle continuamente cada movimento da aeronave. A reportagem descreve supervisão remota, mas não apresenta detalhes completos sobre a arquitetura de controlo.
Um avião autónomo pode continuar a voar se perder a ligação com o centro de controlo?
Isso depende do projeto e dos procedimentos aprovados para aquela operação. A reportagem não especifica como a aeronave reage a uma perda de comunicação, por isso não é possível concluir qual seria o comportamento nesse cenário.
Por que usar um Cessna Caravan numa demonstração de autonomia?
Porque adaptar uma plataforma existente pode evitar desenvolver uma aeronave inteira do zero. Ainda assim, instalar automação não dispensa a validação da nova configuração e das condições em que ela pode operar.
A travessia prova que já existem aviões autónomos comerciais?
Prova que uma missão transcontinental foi concluída sob as condições relatadas. Não demonstra, isoladamente, que há um serviço comercial autónomo autorizado para operar sem restrições.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.