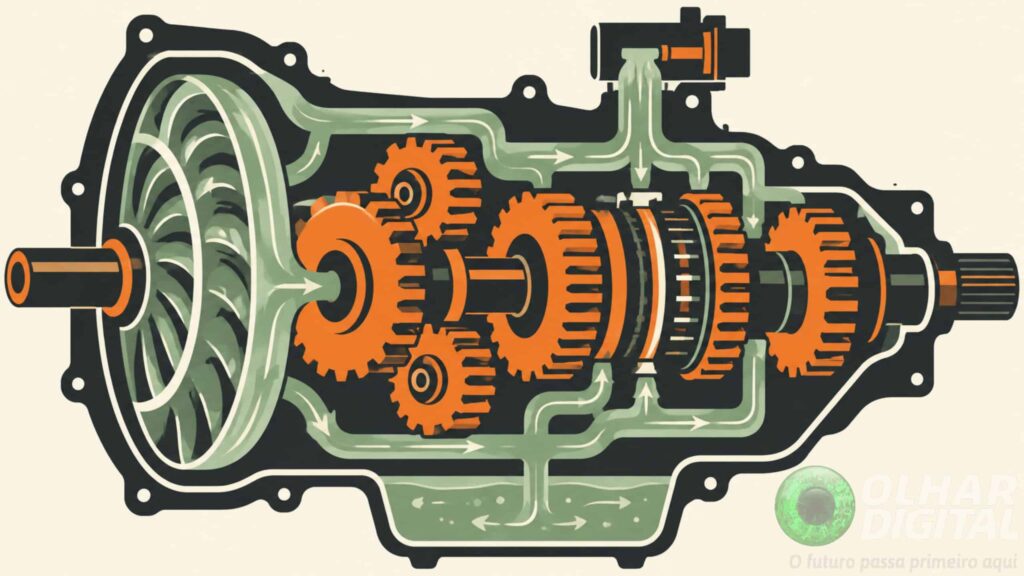
O problema que dois engenheiros brasileiros resolveram — e por que devs deveriam se importar
Quando você aperta o freio, coloca o carro em “D” e ele decide sozinho a marcha certo, tem software embarcado decidindo isso em tempo real — com latência medida em milissegundos. Segundo o Olhardigital.com.br, na série “Tecnologias brasileiras que mudaram o mundo”, dois engenheiros brasileiros — entre eles José Braz Araripe — estão por trás de uma das invenções que mais impactaram a indústria automotiva: o câmbio automático.
Essa matéria é exclusiva do Clube Olhar Digital, então só tive acesso ao trecho de abertura. Mas o suficiente para puxar um fio que interessa diretamente a quem programa sistemas embarcados, controle de tempo real e mecatrônica. Vamos desempacotar a engenharia por trás disso.
Por que o câmbio automático é, antes de tudo, um problema de software
Muita gente ainda pensa em câmbio automático como “engenharia mecânica pura”. Engrenagens planetárias, conversor de torque, fluido hidráulico. Mecânica bonita, sim. Mas o que decide quando trocar de marcha hoje é um ECU (Electronic Control Unit) rodando algoritmos que consideram:
- Carga do motor (calculada via MAP sensor e pedal do acelerador)
- Velocidade do veículo (signal do sensor de velocidade)
- Temperatura do fluido de transmissão
- Inclinação da via (calculada por acelerômetro ou inferida por taxa de variação de velocidade)
- Estilo de condução aprendido (algumas centrais modernas adaptam o mapa de shifts ao perfil do motorista)
Esse é um domínio onde software e mecânica se fundem. Se você trabalha com sistemas embarcados, controle em tempo real ou mesmo machine learning embarcado, vale entender o problema.
A linha do tempo que a maioria ignora
O conceito de câmbio automático tem mais de um século. Vamos aos marcos que importam:
- 1904 — Sturtevant: primeiro conceito de transmissão automática com epiciclo (engrenagens planetárias). Americano.
- 1934 — Reconstructed Car Corp: primeiros protótipos funcionais.
- 1939 — GM Hydra-Matic: primeira transmissão automática de produção em massa. Sem dúvida, o divisor de águas comercial.
- Décadas seguintes — refinamento hidráulico: Ford, Chrysler e GM dominam com transmissões hidramáticas puramente mecânico-hidráulicas.
- Anos 80–90 — controle eletrônico entra em cena: ECUs começam a gerenciar pontos de shift e lockup do conversor.
- Hoje — shift-by-wire, CVT eletrônico, DCT, híbridos: software é parte indissociável do sistema.
O papel dos engenheiros brasileiros citados pelo Olhar Digital se encaixa nesse mosaico como uma contribuição local que, segundo a fonte, ajudou a moldar o que conhecemos hoje como câmbio automático moderno. O ponto que ninguém fala: sem software de controle, essas transmissões seriam lentas, gastonas e desconfortáveis.
Anatomia técnica: como um câmbio automático “pensa”
Três arquiteturas dominam o mercado hoje, e cada uma tem implicações diferentes para quem programa o cérebro que as controla.
1. Hidramática clássica (AT)
Usa um conversor de torque no lugar da embreagem. Dentro dele, um fluido (ATF) transmite torque por hidrodinâmica — e escorregar faz parte do jogo (por isso a sensação de “arrastar” no começo). O controle eletrônico entra para:
- Bloquear o conversor em velocidades de cruzeiro (lockup clutch) e melhorar o consumo.
- Sincronizar trocas com base em mapa calibrado.
- Detectar intenção de ultrapassagem (kickdown) e reagir com shift-down rápido.
2. CVT (Transmissão Variável Contínua)
Em vez de engrenagens fixas, duas polias com diâmetro variável conectadas por uma correia metálica ou corrente. Relação de marcha infinitamente variável. O ECU controla a pressão hidráulica que altera o diâmetro das polias em milissegundos. Resultado: motor sempre no ponto de torque máximo → economia absurda.
Desvantagem: sensação “elástica” — o motor sobe de rotação sem mudança aparente de “marcha”. Por isso muitos fabricantes adicionam “steps” simulados (a CVT “finge” ter 7 marchas para o motorista se sentir confortável).
3. DCT (Dual-Clutch Transmission)
Duas embreagens, dois eixos de engrenagens. Enquanto uma marcha está engatada, a próxima já está pré-selecionada na outra embreagem. Trocas em ~200ms. Pensamento próximo do paralelismo em software: duas threads de trabalho, uma sempre pronta pra assumir.
O caso emblemático é o DQ200 da VW — bug famoso de software que causava trepidações e até falha total em baixas velocidades. Atualização de firmware resolveu. Lembra: software controla hardware.
Na Prática: simulando um controlador de câmbio em Python
Se você quer entender o que um ECU de transmissão faz sem montar um carro, dá pra simular a lógica de decisão em poucas linhas. Veja um exemplo simplificado de uma máquina de estados para troca de marchas:
class TransmissionController:
    def __init__(self):
        self.gear = 1
        self.min_rpm = 1500
        self.max_rpm = 2500

    def update(self, speed_kmh, rpm, throttle_pct):
        # Kickdown detection: throttle alto em alta velocidade
        # reduz marcha para ultrapassagem
        if throttle_pct > 80 and self.gear > 1 and speed_kmh < 120:
            self.gear -= 1
            return "kickdown"

        # Upshift: rpm alta, throttle baixo (cruzeiro)
        if rpm > self.max_rpm and throttle_pct < 50:
            self.gear = min(self.gear + 1, 6)
            return "upshift"

        # Downshift: rpm baixa, throttle alto (subida)
        if rpm < self.min_rpm and throttle_pct > 40:
            self.gear = max(self.gear - 1, 1)
            return "downshift"

        return "hold"

# Simulação
controller = TransmissionController()
rpm = 1200
gear_log = []
for speed in range(0, 130, 5):
    throttle = 60 if speed < 60 else 20
    action = controller.update(speed, rpm, throttle)
    gear_log.append((speed, controller.gear, action))
    rpm += 80 if throttle > 40 else 30

for entry in gear_log:
    print(f"v={entry[0]:3d}km/h | gear={entry[1]} | {entry[2]}")
Esse código é um esqueleto. A lógica real de um ECU como o ZF 8HP ou AISIN AW TF-80SC envolve tabelas tridimensionais de calibração (velocidade × carga × temperatura), filtros de ruído nos sensores, watchdog timers, e lógica de falha que coloca a transmissão em “modo limp” se algum sensor der problema.
Erros comuns que devs cometem quando pensam em controle embarcado
1. Tratar latência como opcional. ECU de transmissão roda em loop de 10–50ms. Perdeu o deadline, perdeu a troca de marcha. Use RTOS ou bare-metal com prioridades bem definidas.
2. Ignorar ruído de sensor. Sensor de velocidade pode ter glitches. Sem filtro (média móvel, Kalman), seu controlador vai oscilar trocando de marcha sem parar. Conheci caso real em que o filtro era só if rpm > 3000 e em estrada com vibração o carro entrava em loop de upshift-downshift.
3. Esquecer do “modo limp”. Sensor falhou? Não trava o carro no meio da avenida. Reduz para uma única marcha (geralmente 3ª) e acende a luz no painel. Isso é fail-safe, não opcional.
4. Hardcodar thresholds. Temperatura do fluido muda a viscosidade, muda a pressão hidráulica, muda o ponto ideal de shift. Thresholds fixos = carro ruim no inverno e no deserto. Calibração por tabela é o caminho.
5. Misturar lógica de shift com leitura de sensor no mesmo loop. Separe. Adquisição de dados em uma task, decisão em outra, atuação em uma terceira. Idêntico ao que você faria em qualquer sistema concorrente — só que aqui a falha é física.
Comparação: o que cada arquitetura exige do software
| Arquitetura | Complexidade do ECU | Latência crítica | Principal desafio de software |
|---|---|---|---|
| AT hidramática | Média | ~50ms | Sincronizar lockup do conversor com shift |
| CVT | Alta | ~30ms | Controle contínuo de pressão nas polias (PID tuning) |
| DCT | Alta | ~10ms | Sincronizar duas embreagens sem conflito de torque |
| Híbrida (e-CVT, PHEV) | Muito alta | ~10ms | Coordenar motor elétrico + ICE + transmissão |
Note como DCT e híbrida exigem latência na casa dos 10ms. É o mesmo nível de exigência de sistemas de ADAS (piloto automático) e freio autônomo AEB. Não é coincidência que Bosch, Continental e ZF dominem ambos os mundos.
Por que essa história importa pra você, dev
Três motivos práticos:
- Se você programa embarcados automotivos: entender a hidráulica e a termodinâmica do sistema é tão importante quanto o código. Código bom em modelo errado vira recall.
- Se você curte machine learning: transmissões modernas já usam redes neurais leves pra prever intenção de ultrapassagem. O espaço tá só começando.
- Se você só quer entender tecnologia: toda “mágica” que parece mecânica é, na verdade, software maluco rodando em hardware subdimensionado. Lembra disso da próxima vez que reclamar de um carro “bugado”.
FAQ — Perguntas que devs realmente fazem
Qual linguagem roda no ECU de transmissão?
C e C++ dominam, com AUTOSAR como framework padrão da indústria. Algumas experimentam Rust em projetos novos (Audi reportou uso interno), mas produção em massa ainda é C99/C++ com restrições MISRA.
Como esses engenheiros brasileiros testavam sem carro real?
Bancos de prova com motores elétricos simulando carga e inércia. Hoje existem HIL (Hardware-in-the-Loop) com dSPACE e National Instruments que rodam o modelo dinâmico do veículo em tempo real enquanto o ECU real controla um “transmissão fantasma”.
Por que transmissões automáticas antigas pareciam “lentas”?
Hidráulica pura sem controle eletrônico. O shift dependia só de pressão de fluido vs. velocidade — sem antecipação. ECU moderno lê o pedal 100x por segundo e antecipa.
CVT aguenta mais torque que AT?
Depende. CVT com correia metálica tem limite (~400 Nm em carros modernos). CVT com engrenagens (como a tecnologia da ZF para híbridos) aguenta muito mais. AT com conversor robusto escala melhor para torque alto.
Existe câmbio automático 100% software-defined?
Quase. Tesla e Rivian já permitem ajustar “agressividade” do shift via OTA. Ford Mustang Mach-E tem modos que mudam o mapa via software. A tendência é o carro virar plataforma defined-by-software, e a transmissão acompanhar.
O que eu, dev, posso aprender com isso pro meu trabalho?
Determinismo importa. Em qualquer sistema de tempo real — pagamento, trading, IoT crítico — deadlines não são negociáveis. Aprenda a modelar latência, a separar aquisição de decisão e a implementar fail-safe. Transmissão automática é a melhor aula de produção de sistemas críticos que existe.
A história do câmbio automático, como bem apontou a série do Olhar Digital, é uma história de engenharia incremental — e a fatia brasileira nesse quebra-cabeça merece ser conhecida. Mas o que me fascina como dev é o quanto essa “mágica mecânica” virou, nas últimas décadas, software crítico rodando em hardware com tolerância a falha zero. Sempre que você colocar o carro em “D” e ele decidir a marcha por você, lembra: tem um loop de controle, um PID tunado e um watchdog timer fazendo o trabalho sujo.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto — seja em controle embarcado, tuning de PID ou como entrar no mercado automotivo como dev.