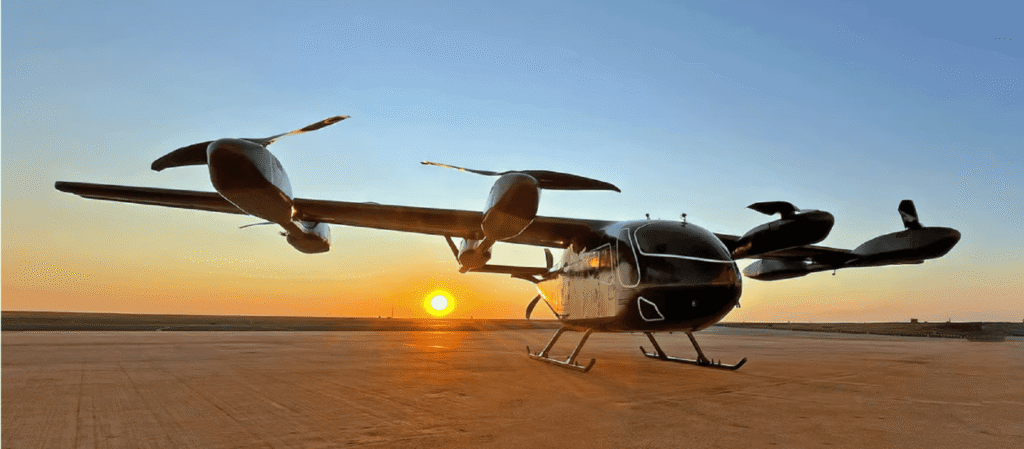
2>O que significa, de verdade, a fábrica do Eve começar a sair do papel
Quando li no Olhardigital.com.br que a subsidiária da Embraer, Eve Air Mobility, avançou para a etapa de implantação física da fábrica em Taubaté, minha primeira reação não foi pensar em aviação. Foi pensar em software. E explico: um eVTOL não é um “carro com hélices”. É, na prática, um sistema distribuído em tempo real voando a 300 metros de altitude com vidas humanas dentro. E é isso que torna essa notícia muito mais interessante do que parece à primeira vista.
A meta é começar a produção comercial até o fim de 2028, com capacidade inicial de até 120 aeronaves por ano, expansível até 480 conforme a demanda evolua. Antes disso, seis protótipos serão fabricados em São José dos Campos para testes e certificação da ANAC. O projeto executivo já foi concluído — agora é canteiro de obras e instalação de equipamentos da primeira linha de produção.
Por que isso importa para quem programa (e não só para quem voa)
Eu trabalho com software há mais de uma década e posso afirmar: o mercado de eVTOL é um dos campos mais subestimados por devs brasileiros. A maioria ainda associa “carro voador” a ficção científica, mas o que está acontecendo em Taubaté é engenharia de produção real, com linha de montagem, fornecedores e, principalmente, stack de software certificada.
Um eVTOL moderno roda, no mínimo:
- Flight Control System (FCS) com redundância tripla, escrito em C/C++ sob DO-178C (nível de garantia de software DAL-A, o mais alto);
- Sensor fusion combinando IMU, GPS, lidar, radar e câmeras — em ROS 2 ou frameworks proprietários de tempo real;
- Battery Management System (BMS) com telemetria contínua e predição de falha;
- Computador de missão para planejamento de rota e desvio de obstáculos;
- Ground control software — e aqui mora o ouro para devs web/mobile: dashboards de monitoramento, APIs de booking, integração com UTM (Unmanned Traffic Management).
Quando uma empresa como a Eve planeja produzir até 480 unidades/ano, ela precisa de software que escale junto. E isso envolve devs full-stack, engenheiros de dados, especialistas em cibersegurança e arquitetos cloud.
Comparativo honesto: Eve vs. concorrentes reais
Não dá para falar do Eve sem colocar lado a lado com quem está na briga. Fiz uma tabela com base no que está público até agora:
| Empresa | Modelo | Capacidade | Status de certificação | Início de produção |
|---|---|---|---|---|
| Eve (Brasil) | Eve 4 (4 assentos + tripulação) | 120–480/ano | Pré-certificação ANAC | Fim de 2028 |
| Joby Aviation (EUA) | S4 | Escala planejada alta | Fase final FAA | 2025–2026 |
| Archer Aviation (EUA) | Midnight | 650/ano na fábrica da Georgia | Avançado FAA | 2025 |
| Lilium (Alemanha) | Jet (falência em 2024) | — | — | — |
| Volocopter (Alemanha) | VoloCity | Limitada | EASA em curso | Indefinido |
Perceba: a Lilium, mesmo tendo tecnologia interessante (ducted fans), quebrou por escalar hardware antes de travar receita. Já a Eve apostou no modelo “lift + cruise” mais conservador e na modularidade da fábrica de Taubaté. É um jogo de capital e de risco tecnológico — e o software é o que define quem sobrevive.
Na Prática: simulando telemetria de um eVTOL em Python
Para vocês entenderem o tipo de coisa que devs nessa área constroem no dia a dia, separei um exemplo funcional. É um monitor de telemetria simplificado — não voa nada, mas representa a forma como dados de altitude, bateria e temperatura chegam para processamento.
import time
import random
from dataclasses import dataclass

@dataclass
class TelemetriaEVTOL:
    altitude_m: float
    bateria_pct: float
    temperatura_motor_c: float
    velocidade_ms: float
    vertical_speed_ms: float

class MonitorVoo:
    def __init__(self, limite_bateria: float = 20.0, limite_temp: float = 95.0):
        self.limite_bateria = limite_bateria
        self.limite_temp = limite_temp
        self.log_alertas = []

    def consumir_frame(self, t: TelemetriaEVTOL) -> dict:
        alertas = []
        if t.bateria_pct < self.limite_bateria:
            alertas.append(f"BATERIA CRÍTICA: {t.bateria_pct:.1f}%")
        if t.temperatura_motor_c > self.limite_temp:
            alertas.append(f"SUPERAQUECIMENTO: {t.temperatura_motor_c:.1f}°C")
        if abs(t.vertical_speed_ms) > 8.0:
            alertas.append(f"RATE EXCESSIVO: {t.vertical_speed_ms:.1f} m/s")

        frame = {
            "ts": time.time(),
            "dados": t.__dict__,
            "alertas": alertas,
        }
        self.log_alertas.extend(alertas)
        return frame

def simular_voo(duracao_s: int = 30):
    monitor = MonitorVoo()
    print("Iniciando telemetria eVTOL...\n")
    for i in range(duracao_s):
        telemetria = TelemetriaEVTOL(
            altitude_m=300 + random.uniform(-15, 15),
            bateria_pct=100 - (i * 1.2) + random.uniform(-1, 1),
            temperatura_motor_c=70 + (i * 0.8) + random.uniform(-3, 3),
            velocidade_ms=25 + random.uniform(-2, 2),
            vertical_speed_ms=random.uniform(-1, 1),
        )
        frame = monitor.consumir_frame(telemetria)
        status = "OK" if not frame["alertas"] else " | ".join(frame["alertas"])
        print(f"[{i:02d}s] Alt: {telemetria.altitude_m:.1f}m | "
              f"Bat: {telemetria.bateria_pct:.1f}% | "
              f"Temp: {telemetria.temperatura_motor_c:.1f}°C | {status}")
        time.sleep(0.05)

    print(f"\nTotal de alertas: {len(monitor.log_alertas)}")

if __name__ == "__main__":
    simular_voo(60)
Esse código não é bonito, é didático. Em produção, você estaria lidando com barramento ARINC 429 ou CAN aerospacial, latência de microssegundos e redundância tripla. Mas o ponto é: cada alerta aqui é uma decisão de software que afeta uma vida. É esse o nível de responsabilidade que o mercado de eVTOL exige de quem programa.
Erros Comuns que devs cometem quando olham pra esse mercado
Eu converso bastante com gente entrando na área e vejo os mesmos tropeços. Anota aí:
- Confundir protótipo com produção. Um quadricóptero DJI é brinquedo perto do que a Eve precisa entregar. O caminho da certificação ANAC/EASA/FAA consome anos.
- Ignorar DO-178C. Quem vem de web/Mobile acha que “qualidade” é ter testes unitários. Em aviônica, qualidade significa seguir normas que definem até o número máximo de linhas por função.
- Subestimar cibersegurança. Um eVTOL conectado é superfície de ataque. Frameworks como DO-326A e ED-202A tratam airworthiness security — e poucos devs no Brasil conhecem.
- Achare que eVTOL = carro autônomo. Não é. Carro autônomo falha e bate no chão. eVTOL falha e cai de 300 metros. A margem de erro é zero.
- Focar só em ML/visão computacional. Sim, é importante. Mas a maior parte do código embarcado é controle clássico (PID, LQR) com safety nets em SIL 4.
Implicações práticas para o seu dia a dia como dev
Mesmo que você não vá trabalhar na Eve amanhã, esse mercado está criando um ecossistema. No Brasil, empresas como Atech, Embraer Defesa & Segurança, Brazilian Aerospace Cluster e várias startups estão contratando. As vagas pedem:
- C/C++ para sistemas embarcados (RTOS como VxWorks, Integrity, FreeRTOS qualificado);
- Python para pipelines de teste e simulação;
- Conhecimento de CAN, ARINC 429, AFDX;
- DevOps com Jenkins, GitLab CI, pipelines reproduzíveis (reprovação por certificação);
- Web/Full-stack para plataformas de gestão de frota e UTM.
Se você está pensando em pivotar de carreira, minha sugestão honesta: comece aprendendo C moderno + RTOS + um pouco de controle clássico. É o equivalente a aprender Kubernetes em 2015 — vai te posicionar três anos à frente.
FAQ — O que devs perguntam sobre o Eve e o mercado eVTOL
1. O Eve é mesmo um carro voador ou um drone grande?
É um air taxi com piloto — pelo menos nas primeiras versões. O modelo Eve 4 leva 4 passageiros mais um piloto. O plano é remover o piloto humano após amadurecimento da autonomia, mas isso depende de regulação e maturidade do software.
2. A Eve vai contratar devs brasileiros mesmo?
Já contrata. A engenharia está concentrada em São José dos Campos, mas a fábrica de Taubaté e a operação global demandam times distribuídos. Há vagas abertas em flight software, simulation, ground systems e cybersegurança.
3. Qual o salário inicial nessa área?
Para pleno, no Brasil, a faixa gira entre R$ 12 mil e R$ 22 mil. Sênior em flight software pode passar de R$ 30 mil. Em empresas dos EUA (Joby, Archer), o range salta para US$ 150k–250k/ano.
4. Dá pra entrar sem experiência em aeroespacial?
Dá, mas você vai precisar aprender rápido. A maioria dos devs da Eve veio de automotiva, telecom ou jogos — o que importa é domínio de sistemas de tempo real e mentalidade de safety-critical.
5. Por que a Lilium quebrou se a tecnologia era boa?
Excelente pergunta. A Lilium tinha um design inovador (ducted fans), mas gastou capital construindo fábrica antes de garantir demanda e certificação. Hardware bonito sem software confiável e sem tração comercial não sobrevive. É lição clássica de startup aplicada à aviação.
Considerações finais
A notícia sobre Taubaté, à primeira vista, parece coisa de engenharia mecânica. Mas, como dev, eu enxergo ali o nascimento de uma cadeia inteira: gente para escrever o firmware, gente para auditar, gente para homologar, gente para montar o backend que conecta passageiro → app → aircraft → torre de UTM. É o tipo de mercado em que quem chega primeiro domina.
Se você está lendo isso e já mexe com C, sistemas embarcados ou backend distribuído, talvez esteja a um curso de RTOS e um GitHub portfolio de distância de uma entrevista na Eve. Não é hype. É chão de fábrica. Literalmente.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.