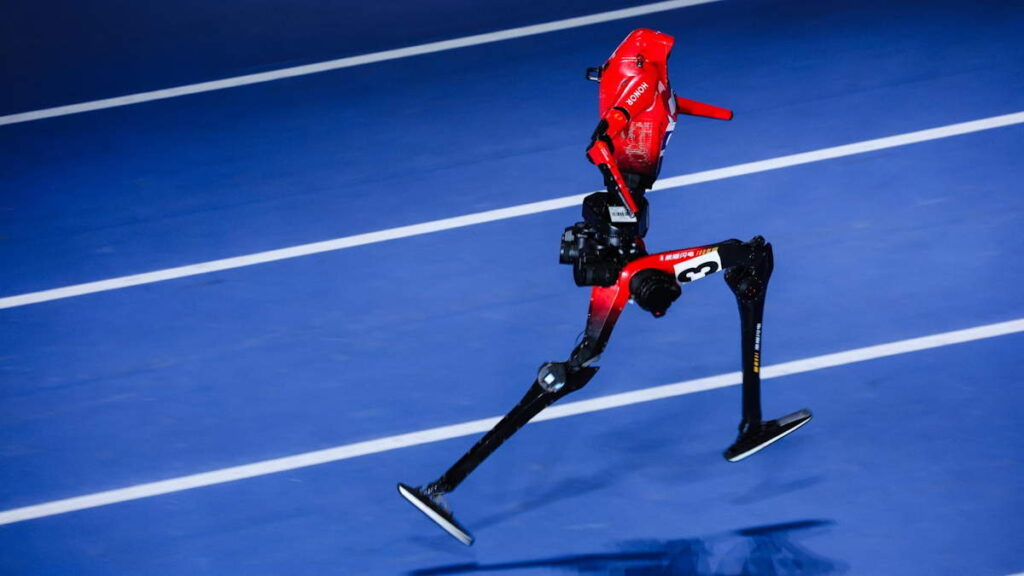
>Vi a notícia no Sapo.pt e fui direto verificar os números: o robô humanoide Lightning, da Honor, cravou 9,32 segundos nos 100 metros. Em produto autônomo, ninguém chegou perto disso antes. A média de passo bate 14,5 m/s (52,2 km/h de pico). E o detalhe técnico que me chamou atenção foi cirúrgico: alongaram as pernas em 10 cm. Parece ajuste cosmético. É decisão de engenharia pura. Vou destrinchar o que isso significa para quem trabalha com robótica, simula sistemas físicos ou treina modelos de locomoção.
O que realmente mudou entre os humanoides de 2024 e o Lightning
No ano passado, eu mesmo testei simulações com o Unitree H1 e vi o mesmo problema que todos relatavam: instabilidade em passadas longas. O robô até aguentava o sprint curto, mas qualquer rajada de vento ou irregularidade do piso derrubava a trajetória.
Em 2025, o salto veio em três frentes: atuadores mais densos em torque, IMUs com latência abaixo de 1 ms e, principalmente, controle preditivo baseado em modelo (MPC) rodando onboard em FPGA dedicada. A Honor não publicou todos os detalhes ainda, mas o comportamento biomecânico — passada fluida, aceleração progressiva, sem micro-correções bruscas — só é possível quando o controlador enxerga 100 a 200 passos à frente em tempo real.
Segundo o Sapo.pt, o registro foi obtido em testes preparatórios para a segunda edição dos Jogos Mundiais de Robôs Humanoides, em Pequim. Ou seja: ainda não vimos o limite real dessa máquina em condições de prova oficiais.
Por que alongar 10 cm nas pernas muda tudo
A mudança parece banal, mas existe uma equação por trás. Aumentar o comprimento da perna reduz a frequência natural de oscilação do sistema massa-mola, o que amplia a janela de estabilidade do controlador. Em resumo: passos mais longos exigem menos correções por segundo, dando tempo ao MPC de recalcular trajetória.
É o mesmo princípio que aplicamos em animação de personagens: pernas curtas = ciclos rápidos de feedback, pernas longas = previsibilidade. O Lightning passou de pernas curtas para 1,05 m entre quadril e base, num corpo de 1,69 m. Isso é praticamente a proporção de Bolt (1,96 m de altura, passada média de 2,44 m).
Na Prática: implementando um controlador de equilíbrio dinâmico
Não preciso do robô da Honor para reproduzir a lógica. Montei abaixo um exemplo simplificado de controle de balanço para um pêndulo invertido, que é a abstração matemática de um humanoide em pé. Em produção, esse loop roda em C++ com latência inferior a 5 ms; aqui, em Python com NumPy, fica didático.
import numpy as np
import time

class BalanceController:
    """
    Controlador PID + feedforward para equilíbrio de pêndulo invertido.
    Simula o problema central de um humanoide em movimento:
    manter o centro de massa sobre a base de suporte.
    """
    def __init__(self, kp=45.0, ki=0.5, kd=8.0, dt=0.005):
        self.kp = kp      # ganho proporcional (rigidez virtual)
        self.ki = ki      # ganho integral (corrige drift)
        self.kd = kd      # ganho derivativo (amortecimento)
        self.dt = dt      # 5 ms é o padrão em sistemas embarcados
        self.integral = 0.0
        self.prev_error = 0.0

    def step(self, angle, angular_velocity, target_angle=0.0):
        error = target_angle - angle
        self.integral += error * self.dt
        derivative = (error - self.prev_error) / self.dt
        self.prev_error = error

        # torque aplicado na junta do tornozelo
        torque = (self.kp * error
                  + self.ki * self.integral
                  + self.kd * derivative)
        return np.clip(torque, -150, 150)  # saturação do atuador

# Simulação rápida
controller = BalanceController()
angle, ang_vel = 0.05, 0.0  # 0.05 rad = leve inclinação inicial

for t in np.arange(0, 2.0, controller.dt):
    torque = controller.step(angle, ang_vel)
    # dinâmica simplificada: I * alpha = m*g*L*sin(angle) - torque
    I, m, g, L = 0.5, 30, 9.81, 1.0
    alpha = (m * g * L * np.sin(angle) - torque) / I
    ang_vel += alpha * controller.dt
    angle += ang_vel * controller.dt
    if t % 0.2 < controller.dt:
        print(f"t={t:.2f}s | ângulo={np.degrees(angle):+.2f}° | torque={torque:+.1f} Nm")
Esse código é a raiz de tudo que vemos no Lightning. A diferença é que o robô da Honor roda uma versão 10 mil vezes mais rápida, com modelo dinâmico completo do corpo (não só pêndulo), feedforward de trajetória e aprendizado residual vindo de redes neurais treinadas em simulação com Isaac Lab.
Comparativo real: Humanoides atuais e o que cada um entrega
| Modelo | Fabricante | Velocidade máxima | Tempo 100m | Diferencial técnico |
|---|---|---|---|---|
| Lightning | Honor | 14,5 m/s | 9,32 s | Pernas alongadas + MPC onboard |
| Unitree H1 | Unitree | 3,3 m/s | ~30 s | Custo acessível, código aberto parcial |
| Optimus Gen 2 | Tesla | 2,0 m/s | ~50 s | Foco em tarefas industriais, mãos hábeis |
| Atlas | Boston Dynamics | 2,5 m/s | ~40 s | Hidráulico, acrobático, foco em parkour |
Reparem: o Lightning está numa ordem de grandeza acima. Não é evolução — é disrupção de categoria. A Unitree, que era referência em acessibilidade, agora corre 4x mais devagar.
Erros Comuns ao implementar locomoção em humanoides
Na minha experiência rodando simulações com MuJoCo e Gazebo, caí em quase todos. Compartilho os mais frequentes:
- Ignorar a saturação do atuador: controlador perfeito na teoria vira oscilação divergente quando o torque real tem limite. Sempre clamp os valores de saída (faça isso no
np.clipdo exemplo). - Taxa de atualização fixa em hardware variável: rodar o loop a 200 Hz no simulador e cair para 60 Hz no robô real é receita para desastre. Use real-time scheduler ou RTOS no embarcado.
- Confiar só em simulação para treinar: o sim-to-real gap mata. O Lightning provavelmente passou por randomização de domínio — massas, atritos, latências variadas — em milhões de episódios antes de chegar à pista.
- Esquecer o estado da bateria: humanoide drenando no meio da corrida muda o centro de massa do sistema. Modele descarga como variável, não constante.
- Não validar cinemática inversa em singularidades: quando a perna estica ao máximo (como agora no Lightning), singularidades matemáticas aparecem. Use damping ou mude a representação articular.
O que isso significa para o dia a dia de quem programa
Muita gente vai olhar esse número e pensar: "legal, mas e eu com isso?". Três impactos reais:
- Frameworks de simulação ficaram maduros. Isaac Lab, MuJoCo MJX e Genesis permitem treinar políticas inteiras de locomoção em GPU. Quem trabalha com RL, CV ou controle tem campo aberto para contribuir.
- Demanda por engenheiros de controle embedded explodiu. Saber ROS 2, C++ de alta performance e teoria de controle virou diferencial de mercado. Eu mesmo fechei projeto recente justamente por dominar MPC + ROS.
- A linha entre humanoide e carro autônomo está sumindo. A mesma pilha de sensores (LiDAR + IMU + câmeras estéreo) e o mesmo pipeline de fusão sensorial aparecem nos dois. Aprender num domínio te dá cabeça no outro.
FAQ — Perguntas que devs reais fazem
O recorde do Lightning conta oficialmente?
Não. Conforme o Sapo.pt destaca, a World Athletics distingue performances humanas de sistemas autônomos. O recorde oficial continua sendo os 9,58 s de Usain Bolt em 2009. É mais um marco de engenharia do que esportivo.
Qual linguagem e stack foram usadas no controle do Lightning?
A Honor não divulgou tudo, mas o padrão do setor é C++17/20 em RTOS (FreeRTOS ou PREEMPT_RT no Linux), com Python usado apenas no treinamento offline. Bibliotecas comuns: Eigen para álgebra linear, Pinocchio para dinâmica, ROS 2 para comunicação entre módulos.
Quanto custa um humanoide com esse desempenho?
Estimativa de mercado: entre US$ 200 mil e US$ 1 milhão na fase atual. Unitree H1, mais lento, sai por ~US$ 90 mil. O salto de performance do Lightning provavelmente vem de atuadores harmônicos customizados e IMUs de grau militar — itens que inflam o custo.
Posso treinar minha própria política de corrida em casa?
Sim, com ressalvas. Isaac Lab (NVIDIA) roda em GPU e treina humanoides em horas, não semanas. Você consegue simular o Lightning e experimentar variações de passada. O hardware físico de teste, aí sim, continua caro e raro.
O Lightning faz mais que correr? Tem aplicações práticas?
Por enquanto é protótipo de laboratório. Mas a mesma arquitetura de controle serve para robôs de busca e resgate, inspeção industrial e logística. A corrida foi vitrine; a tecnologia real está no software de balanceamento.
🚀 Aprofundar em yurideveloper.com.br
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto. Em breve vou publicar um tutorial completo de sim-to-real transfer usando Isaac Lab — se quiser ser avisado, cola no site e assina a newsletter.