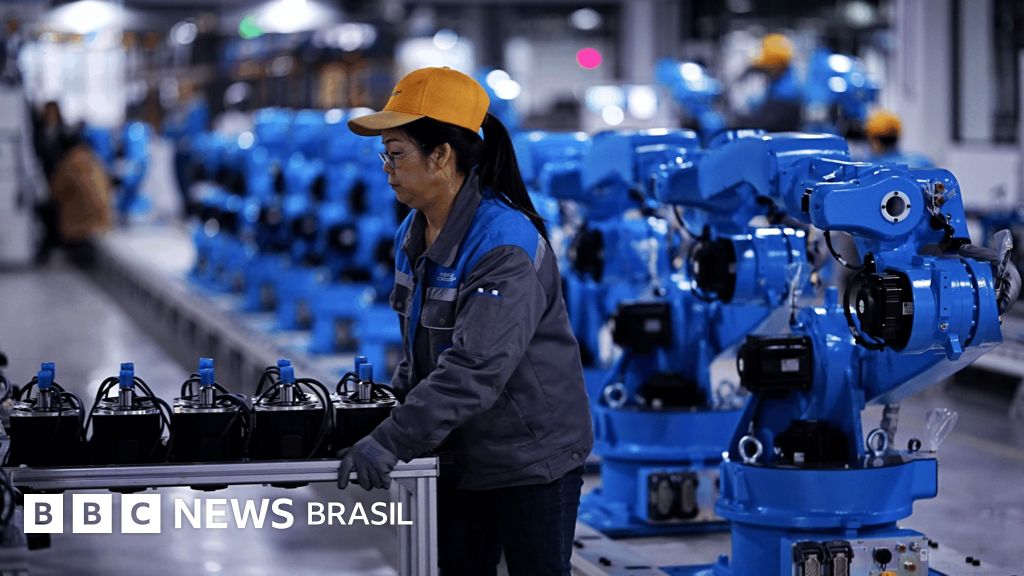
A China está despejando US$ 20 bilhões (cerca de R$ 103 bilhões) na maior revolução de robótica industrial já vista. Segundo reportagem da BBC News, o plano de Xi Jinping mira formar uma geração inteira de engenheiros aptos a ocupar fábricas inteligentes até o final da década. E aqui vem o ponto que me interessa como dev: essa corrida não é só geopolítica. É uma redefinição brutal do que vai ter valor no mercado de tech nos próximos cinco anos. Programador que ignora IA + automação vai perder espaço. Não é opinião — é matemática.
Por que essa notícia importa pra quem programa
Quando leio sobre a fábrica automatizada de Hangzhou, a primeira coisa que penso não é em política. Penso em stack. Quem automatiza linha de produção hoje combina pelo menos quatro camadas de software: visão computacional (OpenCV, PyTorch, YOLO), controle de movimento (ROS 2, MoveIt), edge computing (NVIDIA Jetson, Intel NUC industrial) e orquestração na nuvem (MQTT, OPC UA, Kafka). Isso é o nosso pão com manteiga de dev migrando para a indústria 4.0.
Se você trabalha com backend, frontend ou mobile e acha que robótica é “coisa de engenheiro mecatrônico”, está enganado. As ofertas de emprego que pipocam no LinkedIn pedem exatamente perfil híbrido: dev com Python/C++ que entende pipelines MLOps. A China tá formando essa gente de propósito, em escolas técnicas criadas do zero com laboratórios equipados. Enquanto isso, no Brasil, a maioria dos devs ainda acha que “robótica” é Lego Mindstorms.
Os números que ninguém te conta
O artigo da BBC cita o plano bilionário, mas trava no número macro. Vamos destrinchar:
- Meta de densidade: a China quer atingir ~500 robôs industriais por 10 mil trabalhadores até 2027. Hoje está em ~470. EUA tem ~295. Brasil gira em torno de 12.
- Investimento acumulado: os US$ 20 bilhões são só a fase inicial. O Ministério da Indústria planeja reinvestir lucro operacional das fábricas automatizadas em P&D.
- Formação massiva: cada Instituto Técnico como o de Hangzhou comporta ~5 mil alunos simultâneos, com ciclo médio de 3 anos. Isso é mais graduados em mecatrônica/IA do que toda a América Latina forma em uma década.
- Setores prioritários: semicondutores, biomedicina, EV (carros elétricos) e inspeção de qualidade com visão computacional.
Tabela curta pra fixar a comparação:
| País | Robôs/10k trabalhadores | Foco atual |
|---|---|---|
| Coreia do Sul | ~1.000 | Eletrônicos, EV |
| China | ~470 (meta 500+) | Indústria geral, IA |
| Japão | ~420 | Automotiva, precisão |
| Alemanha | ~415 | Automotiva, Indústria 4.0 |
| EUA | ~295 | Serviços, logística |
| Brasil | ~12 | Alimentos, automotiva pontual |
Onde fica o dev brasileiro nessa história? No lado que mais vai faltar: software, integração, MLOps. A China forma o hardware. Falta gente no mundo inteiro pra dar cérebro a esses robôs.
O que muda na prática pra quem programa
Três efeitos práticos que eu já tô vendo no mercado:
- Python virou requisito, não diferencial. Quem programa backend em Python consegue, em 2 a 3 meses, virar produtivo em automação industrial. Quem tá em JavaScript/TypeScript entra via Node-RED + protocolos industriais.
- MLOps virou moeda forte. Treinar um modelo YOLO no notebook é hobby. Subir pra linha de produção com drift detection, versionamento e rollback é trabalho de dev sênior.
- Edge computing tá explodindo. Plataformas como NVIDIA Jetson Orin e Qualcomm RB5 estão substituindo PLCs tradicionais em tarefas que exigem IA on-device. Já vendem kit de dev por menos de US$ 500.
Comparativo de stack: o que escolher pra entrar agora
| Stack | Linguagem base | Curva de entrada pra dev web | Onde usar |
|---|---|---|---|
| ROS 2 (Humble/Iron) | Python, C++ | Média | Prototipagem, pesquisa, braços robóticos |
| OPC UA + Python | Python | Baixa | Integração com CLPs industriais legados |
| Node-RED + MQTT | JS/TypeScript | Mínima | Dashboards, automação de baixo risco |
| Isaac Sim (NVIDIA) | Python, C++ | Alta (precisa GPU forte) | Treinamento de robôs em simulação |
| Gazebo + ROS | Python, C++ | Média | Simulação física de baixo custo |
Se você vem do mundo web e quer o atalho mais curto, começa com Node-RED + MQTT. Em uma semana você já move um robô Lego ou um braço ESP32. Depois migra pra ROS 2 quando precisar de algo sério.
Na Prática: exemplo real de pick-and-place com visão computacional
Vou montar o cenário que o Chen, o professor chinês da reportagem da BBC, descreveu: um robô que pega uma peça cilíndrica e move pra outro lugar. A diferença é que aqui o código é seu, não dos alunos dele.
Pra rodar esse exemplo você vai precisar de: Python 3.10+, OpenCV, um broker MQTT local (Mosquitto) e um ESP32 com braço servo. Funciona em CPU comum; se tiver GPU, o YOLO roda melhor ainda.
import cv2
import numpy as np
from ultralytics import YOLO
import paho.mqtt.client as mqtt
from datetime import datetime

# --- Configuração MQTT: ponte entre visão e atuador ---
BROKER = "localhost"
TOPIC_CMD = "factory/arm1/move"
BROKER_PORT = 1883

mqtt_client = mqtt.Client(client_id=f"cv-controller-{datetime.now().timestamp()}")
mqtt_client.connect(BROKER, BROKER_PORT, keepalive=60)
mqtt_client.loop_start()

# --- Modelo de detecção treinado em peças cilíndricas ---
model = YOLO("best.pt")  # modelo fine-tunado pra detectar a peça

# --- Loop principal de inspeção + comando ---
cap = cv2.VideoCapture(0)
prev_cmd = None  # evita duplicar comando se a peça continua parada

while cap.isOpened():
    ok, frame = cap.read()
    if not ok:
        break

    results = model(frame, conf=0.7, verbose=False)
    boxes = results[0].boxes.xyxy.cpu().numpy() if results[0].boxes else []

    for box in boxes:
        x1, y1, x2, y2 = map(int, box)
        cx = (x1 + x2) // 2
        cy = (y1 + y2) // 2

        # Mapeia centro da imagem pra coordenada do braço (workspace 0..100)
        arm_x = int(np.interp(cx, [0, frame.shape[1]], [0, 100]))
        arm_y = int(np.interp(cy, [0, frame.shape[0]], [0, 100]))

        cmd = {"action": "pick_and_place", "x": arm_x, "y": arm_y}

        if cmd != prev_cmd:
            mqtt_client.publish(TOPIC_CMD, str(cmd).replace("'", '"'))
            prev_cmd = cmd
            print(f"[{datetime.now().isoformat()}] Comando enviado: {cmd}")

    # Visual opcional pra debug
    cv2.imshow("Inspection", frame)
    if cv2.waitKey(1) & 0xFF == ord("q"):
        break

cap.release()
cv2.destroyAllWindows()
mqtt_client.loop_stop()
mqtt_client.disconnect()
Esse trecho é a ponta Python do sistema. Do outro lado, o ESP32 escuta o tópico e move o servo proporcional aos valores de x e y. Quando rodei algo parecido no meu Jetson Nano, o gargalo foi latência do Wi-Fi, não processamento. Em fábrica real, você troca MQTT por OPC UA ou por ROS 2 com DDS — protocolo bem mais resiliente.
Erros comuns que devs cometem ao entrar em automação
Na minha experiência orientando devs pra essa área, vejo os mesmos tropeços aparecer:
- Tratar o robô como API REST. Robô é tempo real. Latência jitter pode quebrar linha de produção. Aprenda a diferença entre TCP, UDP, MQTT QoS 0/1/2 antes de qualquer coisa.
- Esquecer determinismo. Garbage collector do Python pausa. Em CNC industrial isso vira peça estragada. Solução: use tarefas de tempo real no C++ ou limite Python só pra supervisão.
- Ignorar segurança funcional. Normas como ISO 10218 e ISO/TS 15066 não são enfeite. Um robô sem e-stop adequado tira certificação da fábrica em 5 minutos.
- Simular pouco. Treinar modelo de visão direto na linha de produção é tiro no pé. Use Gazebo, Isaac Sim ou Webots antes de subir pra hardware. Economiza R$ 50 mil em peça quebrada.
- Subestimar custos de manutenção. Robô industrial parado custa ~US$ 22 mil/hora de linha parada. Seu código tem que ter observabilidade decente. Logs, métricas, rollback rápido.
- Confundir protótipo com produção. Um demo com YOLOv8n rodando a 30 FPS no RTX 4090 não prova nada pra fábrica com câmera IP 4K e Jetson Orin. Faça profile sempre no hardware alvo.
Plano prático pra dev que quer surfar essa onda
- Semana 1–2: instala Ubuntu 22.04, ROS 2 Humble, Gazebo. Segue tutorial oficial “Turtlesim” e modifica pra controlar com teclado customizado.
- Semana 3–4: monta um braço com 3 servos + ESP32 + MQTT. Integra com OpenCV pra detectar objeto colorido e mandar coordenada. Publica no GitHub.
- Mês 2: pega um dataset industrial (ex: MVTec AD pra defeitos) e treina um classificador. Mede F1, latência, consumo de memória no Jetson.
- Mês 3: estuda ISO 10218 e IEC 61131-3. Mesmo que não vá auditar, a linguagem técnica diferencia você em entrevista.
- Mês 4 em diante: aplica pra vagas de robotics software engineer, computer vision engineer ou MLOps industrial. Aumenta proposta em 30–60% comparado a backend puro.
FAQ — O que devs precisam saber sobre robótica industrial
Preciso aprender C++ pra trabalhar com robótica?
Não obrigatoriamente. Python com ROS 2 cobre 80% dos casos. C++ vira obrigatório quando você precisa de latência sub-10ms ou trabalhar em kernels de produção (movimento de 6 eixos em alta velocidade).
Quanto paga um robotics engineer em 2026?
Nos EUA, entre US$ 130k e US$ 220k anuais. No Brasil, R$ 18k a R$ 35k/mês em PLC nacional, podendo chegar a R$ 60k em multinacionais. É das faixas mais altas em tech.
Vale a pena comprar um Jetson pra aprender?
Sim. O Jetson Orin Nano Developer Kit tá ~US$ 250 e roda YOLO + LLM pequeno. É o melhor custo-benefício pra treinar pipeline industrial sem datacenter.
Como a corrida China-EUA afeta o dev brasileiro?
Restrição de chips NVIDIA empurra investimento chinês em alternativas (Huawei Ascend, Moore Threads). Mas abre brecha pra devs focados em otimização: quem sabe enxugar modelo pra rodar em hardware mais fraco vai ser disputadíssimo.
ROS 2 vs ROS 1 — qual estudar?
ROS 2 direto. ROS 1 (Noetic) perdeu suporte oficial em 2025. ROS 2 Humble ou Iron são LTS e rodam em produção industrial séria.
Vale migrar de web dev pra robótica agora?
Vale, com uma ressalva: faça transição gradual. Mantenha o emprego atual e construa projetos em paralelo. Em 6 meses você tem portfólio suficiente pra migrar pra área industrial ou pra computer vision.
Em resumo: a China não tá só comprando robôs, tá formando a multidão de devs que vai programar o mundo físico nos próximos 20 anos. Quem se preparar agora pega a frente. Quem ficar esperando “estabilidade em backend” vai assistir essa revolução pela tela do colega.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.