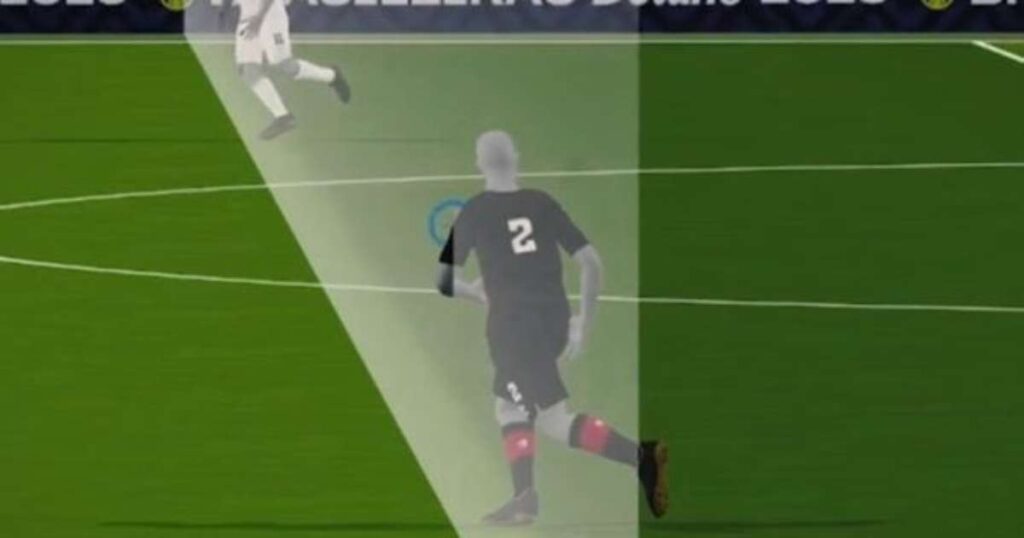
>A final do Brasileirão Sub-20 entre Vasco e Palmeiras vai usar impedimento semiautomático — e, na minha visão, isso é muito mais interessante do que parece à primeira vista. Por trás de cada decisão de impedimento existe um pipeline de visão computacional rodando em tempo real com 28 a 32 câmeras 4K a 100 frames por segundo. Segundo o Terra.com.br, a CBF está expandindo a tecnologia que já roda na Série A desde a 20ª rodada para a decisão da categoria de base. Vou destrinchar o que isso significa tecnicamente — porque tem pouca gente explicando como o sistema realmente funciona.
Por que isso importa para quem trabalha com tech
Quando li “28 a 32 câmeras 4K a 100fps”, meu cérebro de dev já começou a fazer as contas. Estamos falando de um volume brutal de dados por segundo. Faça o cálculo comigo: uma câmera 4K a 100fps gera, em YUV420 bruto, algo na casa de ~6 Gbps. Multiplique por 30 câmeras e você tem um problema sério de ingestão, sincronização e inferência em tempo real — tudo isso dentro de um estádio, com latência alvo de menos de 1 segundo para a decisão aparecer no árbitro.
Esse tipo de sistema vive na interseção entre computer vision, sistemas distribuídos e edge computing. É exatamente o tipo de arquitetura que devs de IA, engenheiros de dados e programadores de sistemas embarcados precisam entender — mesmo que nunca venham a trabalhar com futebol.
O pipeline técnico por trás do impedimento semiautomático
A ideia é simples na superfície: detectar a posição dos jogadores e da bola no momento exato do passe. Na prática, é um pesadelo de engenharia. Vou separar nas etapas que provavelmente rodam nesse sistema (com base no que sistemas similares como o da Hawk-Eye e da FIFA fazem publicamente):
- Calibração multi-câmera: as 28-32 câmeras precisam estar calibradas em um espaço 3D comum. Isso envolve resolver o problema clássico de Structure from Motion e multi-view geometry.
- Detecção de jogadores e bola: modelos de object detection (provavelmente variantes de YOLO ou CenterNet rodando em GPU) identificam cada entidade em cada frame.
- Tracking multi-câmera: associa as detecções em todas as câmeras ao mesmo jogador/jogador, usando técnicas como Re-ID (re-identificação).
- Reconstrução 3D: triangula a posição real de cada jogador e da bola em coordenadas do campo.
- Detecção do momento do passe: identifica o instante exato em que a bola sai do pé do passador.
- Validação da regra: compara a posição 3D dos atacantes com a linha defensiva no momento do passe.
Tudo isso em menos de 800ms. Não é mágica — é engenharia pesada de otimização.
Na Prática: como funciona a triangulação multi-câmera
Para você ter uma ideia do problema de calibração, considere que temos duas câmeras observando o mesmo ponto P no espaço. Em Python, usando OpenCV, a triangulação seria algo assim:
import numpy as np
import cv2

# Matrizes de projeção das duas câmeras (4x4 cada)
P1 = np.array([[fx1, 0, cx1, tx1],
               [0, fy1, cy1, ty1],
               [0, 0, 1, 0]], dtype=np.float64)

P2 = np.array([[fx2, 0, cx2, tx2],
               [0, fy2, cy2, ty2],
               [0, 0, 1, 0]], dtype=np.float64)

# Pontos 2D detectados pelo tracker (homogêneos)
point1 = np.array([u1, v1, 1.0])
point2 = np.array([u2, v2, 1.0])

# Triangulação pelo método DLT (Direct Linear Transform)
points_4d = cv2.triangulatePoints(P1, P2,
                                   point1.reshape(2,1),
                                   point2.reshape(2,1))

# Converter de coordenadas homogêneas para 3D
point_3d = points_4d[:3] / points_4d[3]

print(f"Posição 3D do jogador: x={point_3d[0]:.2f}, "
      f"y={point_3d[1]:.2f}, z={point_3d[2]:.2f}")
No sistema real, isso roda para 22 jogadores + 1 bola + árbitro em cada um dos ~50 passes por jogo. Em cada câmera. E tudo precisa ser consistente em todas as vistas. Quando você multiplica, percebe por que a CBF precisou de uma infraestrutura dedicada em cada estádio da Série A.
Edge computing: por que não dá pra mandar pra nuvem
A pergunta que todo dev faz: “mas não dá pra mandar isso pra AWS processar?” Não, não dá. E não é só por latência — é por causa das três restrições clássicas de sistemas em tempo real:
- Latência: o VAR já tem pressão enorme por respostas rápidas. Adicionar um round-trip de 50ms pra uma região AWS em São Paulo torna o sistema inviável.
- Largura de banda: 30 câmeras × 6 Gbps = 180 Gbps de uplink por estádio. Não existe ISP capaz de entregar isso de forma confiável para um local temporário.
- Confiabilidade: se a internet cair no meio de uma decisão, o sistema precisa continuar funcionando localmente.
Solução típica: GPU servers em containers no próprio estádio, rodando inferência em placas como NVIDIA A10 ou L4. Quando você vê aquelas caixas pretas nos cantos dos estádios, é provavelmente um cluster desses.
O papel do machine learning — e onde ele falha
O componente de ML mais crítico é o tracking de jogadores. Modelos como o ByteTrack ou o BoT-SORT são os candidatos mais prováveis, porque lidam bem com oclusão — que em futebol é brutal (jogadores se aglomeram na área, cortam a bola um do outro, etc).
Mas tem um detalhe que pouca gente comenta: o modelo de detecção treina com vídeos de futebol profissional, com iluminação perfeita e ângulos controlados. Quando chove, quando o sol bate de lado, quando a câmera pega reflexo na grama sintética — o modelo começa a errar. Por isso existe toda uma camada de fallback e validação humana (o VAR continua ali). A tecnologia é semiautomática, não autônoma.
Erros comuns que devs cometem ao construir sistemas parecidos
Trabalhei com sistemas de visão computacional em produção por anos, e posso te garantir: os bugs aqui são dignos de filme. Listo os mais perigosos:
- Descalibração por vibração: uma câmera que treme com o vento muda o referencial 3D inteiro. Já vi sistemas que recalibravam a cada 5 minutos por causa disso. No estádio, com a torcida pulando, é pior.
- Frame timestamp drift: se cada câmera tem um clock ligeiramente diferente, a “sincronização em 100fps” vira piada. Solução: PTP (Precision Time Protocol) ou GPS disciplinado.
- Falso positivo do passe: o sistema precisa identificar o momento exato do passe. Se ele erra por 50ms, a linha defensiva mudou e a decisão fica errada.
- Ignorar oclusão parcial: braço do jogador na frente da bola, sombras projetadas no gramado. O tracker precisa lidar com isso sem perder a identidade do objeto.
- Esquecer do bias de calibração inicial: se a câmera A está calibrada com erro de 2cm, todos os pontos triangulados dela carregam esse erro. Erro sistemático é pior que ruído aleatório.
Comparativo: como isso se compara a outras soluções
A CBF não inventou a roda. Sistemas similares existem em ligas como Premier League, La Liga e Bundesliga. Mas cada um tem suas particularidades:
| Sistema | Fornecedor | Latência típica | Cobertura |
|---|---|---|---|
| CBF (Brasil) | Hawk-Eye (Sony) | < 1s | 28-32 câmeras por estádio |
| FIFA (Copa do Mundo) | Hawk-Eye + adidas | < 0.5s | 12 câmeras + sensor na bola |
| Premier League | Hawk-Eye | < 1s | ~30 câmeras |
| MLS | Hawk-Eye | ~1s | 20+ câmeras |
O detalhe mais interessante: a FIFA usa um sensor dentro da bola (chip IMU + acelerômetro) para detectar o momento exato do chute. Isso elimina o problema do “falso positivo do passe” que comentei acima. Já o sistema da CBF parece depender apenas da análise visual por câmera — o que é mais barato, mas tecnicamente mais desafiador.
FAQ — Perguntas que devs realmente fariam
1. O sistema usa IA generativa ou modelos clássicos?
Modelos clássicos de detecção e tracking. Nada de LLM ou generative AI aqui — o sistema precisa de velocidade e determinismo, não de criatividade. YOLO, CenterNet, ByteTrack e ReID são as famílias prováveis.
2. Quantos profissionais de tech a CBF emprega pra manter isso rodando?
Não há números oficiais, mas estimando pela complexidade, cada estádio da Série A deve ter entre 5 e 10 técnicos especializados em operação e manutenção do sistema durante os jogos — incluindo engenheiros de visão computacional, técnicos de TI e operadores de VAR.
3. É possível burlar o sistema com mau posicionamento de câmera?
Não “burlar” no sentido malicioso, mas descalibração pode gerar decisões erradas. Por isso existe calibração contínua e auditoria humana. O sistema é semiautomático justamente porque confia no operador humano pra validar.
4. Por que a CBF escolheu câmeras 4K em vez de 8K ou mais?
4K a 100fps é o ponto ótimo entre resolução espacial (pra distinguir jogadores próximos) e taxa de quadros (pra capturar o momento exato do passe). Acima disso, o custo de processamento escala exponencialmente sem ganho real de precisão.
5. Esse mesmo tipo de sistema pode ser usado em outras aplicações?
Sim — toda aplicação que envolve tracking multi-câmera em tempo real usa a mesma base: monitoramento industrial, direção autônoma (com LiDAR complementar), análise esportiva em quadras, segurança patrimonial. O know-how é transferível.
Considerações finais
O que a CBF está fazendo ao levar o impedimento semiautomático para a final do Sub-20 é, tecnicamente, equivalente a uma startup rodando um MVP em ambiente de produção real. É um ambiente hostil, com alta carga, baixa tolerância a falha, e onde cada erro vira manchete. O exercício de engenharia envolvido é enorme — e pouco reconhecido.
Na minha leitura, o mais importante não é a tecnologia em si, mas o que ela representa: o futebol brasileiro finalmente entende que infraestrutura tecnológica não é gasto, é investimento estratégico. Quando o diretor de Arbitragem Netto Góes fala em “democratização da tecnologia”, eu leio como “estamos finalmente construindo capacidade técnica doméstica nessa área”.
Se você trabalha com computer vision, sistemas distribuídos ou edge computing, vale estudar esse caso a fundo. Tem material riquíssimo — desde papers acadêmicos sobre multi-camera tracking até a documentação técnica da Hawk-Eye. É um campo onde a fronteira entre esporte e engenharia é praticamente invisível.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.