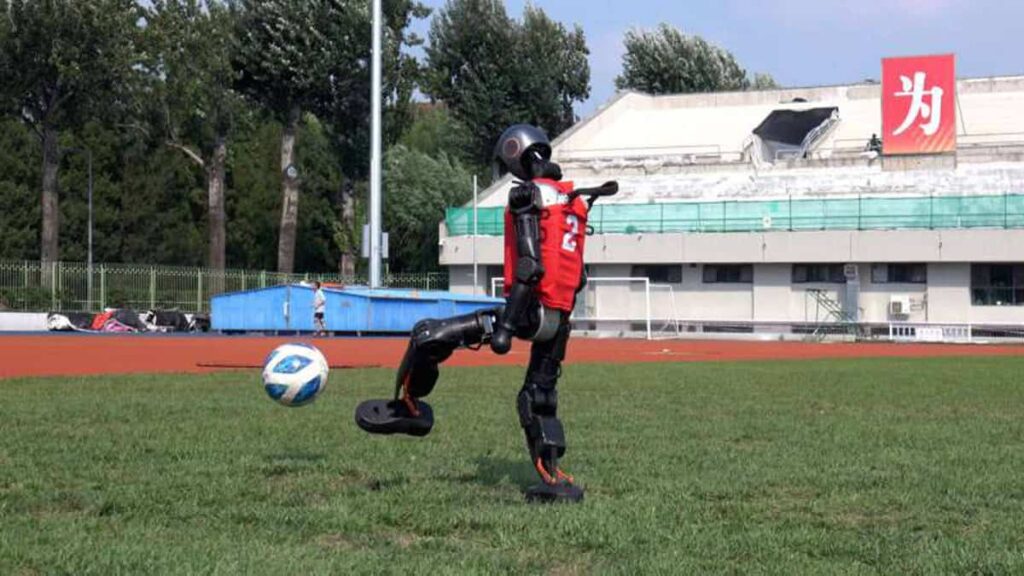
O desafio de fazer um humanoide chutar uma bola não é apenas reconhecer o objeto: o robô precisa estimar onde ela está, manter o equilíbrio e agir antes que a situação mude. Segundo o Olhardigital.com.br, pesquisadores da Universidade Tsinghua treinaram um sistema em simulação para enfrentar justamente essas falhas de percepção e coordenação; nos testes reais, o Booster T1 localizou, perseguiu e chutou a bola em diferentes direções.
O detalhe técnico mais interessante não é o chute isolado. É a tentativa de fazer percepção e movimento continuarem funcionando quando a câmera atrasa, erra ou deixa de detectar a bola por alguns instantes. Para quem trabalha com software, esse problema tem paralelo direto em sistemas distribuídos e aplicações em tempo real: dados imperfeitos não podem simplesmente interromper toda a lógica.
Por que controlar um robô humanoide no futebol é tão difícil
Em uma aplicação web, um atraso pode deixar uma tela desatualizada por alguns milissegundos. Em um robô que se move, a mesma defasagem pode significar que a bola já mudou de posição quando o controlador recebe a imagem. O sistema precisa agir com uma representação incompleta do mundo.
Além disso, o robô não pode tratar visão e locomoção como módulos totalmente independentes. A posição estimada da bola ajuda a decidir para onde andar; o movimento, por sua vez, altera o ponto de vista da câmera. Uma estimativa ruim pode levar a um deslocamento ruim, que produz imagens ainda menos úteis. É um ciclo fechado de percepção e ação.
O futebol concentra várias dificuldades de robótica em uma tarefa compreensível: objetos se movem, há mudanças rápidas de direção, o robô precisa equilibrar o corpo e uma ação útil depende de coordenar vários atuadores. O chute também exige mais do que apontar o pé: o humanoide precisa se posicionar e transferir o peso sem cair.
Como a simulação ajuda na transferência para o robô real
De acordo com a descrição do estudo publicada pelo Olhardigital.com.br, a equipe liderada por Yushi Wang treinou o sistema em um ambiente virtual antes de executá-lo em um Booster T1 sem modificações. A simulação incluía problemas como atrasos nas imagens, erros de visão e períodos em que a bola não era detectada.
Essa estratégia se relaciona ao chamado sim-to-real: desenvolver ou treinar comportamentos em simulação e depois transferi-los para hardware físico. A simulação permite repetir cenários de forma controlada e provocar falhas que seriam difíceis de reproduzir com consistência no mundo real.
Mas simular não significa prever perfeitamente a realidade. A física do contato, o atrito do piso, as limitações dos motores e as características das câmeras podem diferir entre o ambiente virtual e o robô. Uma política que funciona bem apenas com imagens limpas e movimentos ideais pode falhar assim que aparece ruído ou variação no tempo de resposta.
Por isso, treinar com observações imperfeitas é uma decisão importante. Se o modelo aprende que uma detecção pode sumir temporariamente, ele tem menos incentivo para parar completamente assim que a bola desaparece do campo de visão. Em vez disso, pode manter uma estimativa de onde ela provavelmente está e continuar a ação por um intervalo limitado.
O papel da estimativa quando a bola some da câmera
Uma câmera fornece observações, não uma verdade permanente. Entre duas imagens, a bola se desloca; em algumas imagens, pode ser encoberta ou não ser identificada. O sistema precisa combinar a observação mais recente com o histórico de movimento para estimar a posição atual.
Esse padrão aparece em muitas áreas de engenharia. Um aplicativo de navegação estima a posição entre atualizações do GPS. Um sistema de monitoramento tenta preservar o estado de um objeto durante uma falha de leitura. Em robótica, a estimativa precisa ser útil o bastante para orientar o próximo movimento, mas também precisa reconhecer que a incerteza aumenta quando faltam dados.
Os pesquisadores resumem o resultado afirmando que o controlador produz comportamentos coordenados de futebol usando apenas visão embarcada, incluindo busca pela bola, perseguição e chutes multidirecionais. Isso não quer dizer que o robô “entenda futebol” como uma pessoa. Quer dizer que o sistema consegue transformar informação visual em ações coordenadas dentro do escopo testado.
O que significa a taxa de até 90% de acerto
O título da notícia do Olhardigital.com.br destaca que o robô acertou até 90% dos chutes ao gol em testes reais. É um resultado chamativo, mas eu evitaria comparar esse número diretamente com o desempenho de um jogador ou de outro robô sem conhecer o protocolo completo.
Para interpretar uma taxa dessas, é preciso saber quantas tentativas foram realizadas, como os pesquisadores definiram “acerto”, quais eram as distâncias e ângulos, e se os testes incluíam obstáculos ou apenas alvos controlados. A descrição de referência não traz esses detalhes. Portanto, o número deve ser entendido como resultado dos experimentos reportados, não como garantia de desempenho em qualquer campo ou situação.
Esse cuidado vale para qualquer benchmark de software ou IA. Uma métrica isolada não descreve a distribuição dos cenários, a taxa de falhas nem o custo de cada erro. Em produção, eu também perguntaria: qual é o pior caso? Quanto tempo o sistema continua operando sem uma detecção? E como ele sinaliza que já não confia na própria estimativa?
Na Prática: estimar a posição da bola durante falhas de detecção
Abaixo está um exemplo didático de rastreador bidimensional com velocidade constante. Ele recebe posições da bola em metros, prevê a posição entre observações e corrige a estimativa quando chega uma nova detecção. Se a câmera não identificar a bola, passe None.
O exemplo não reproduz o controlador do estudo nem calcula imagens de câmera. Ele ilustra uma peça comum de sistemas de rastreamento: não descartar o estado imediatamente quando uma leitura falta. Em um produto real, eu também controlaria a incerteza e limitaria por quanto tempo a previsão pode orientar movimentos.
class BallTracker:
    def __init__(self, alpha=0.65, beta=0.18):
        self.alpha = alpha
        self.beta = beta
        self.position = None
        self.velocity = (0.0, 0.0)

    def update(self, measurement, dt):
        if dt <= 0:
            raise ValueError("dt precisa ser maior que zero")

        if self.position is None:
            if measurement is None:
                return None
            self.position = measurement
            return self.position

        x, y = self.position
        vx, vy = self.velocity

        # Predição: onde a bola estaria se mantivesse a velocidade.
        predicted = (x + vx * dt, y + vy * dt)

        if measurement is None:
            self.position = predicted
            return self.position

        mx, my = measurement
        rx = mx - predicted[0]
        ry = my - predicted[1]

        # Correção da posição e da velocidade com a nova observação.
        self.position = (
            predicted[0] + self.alpha * rx,
            predicted[1] + self.alpha * ry
        )
        self.velocity = (
            vx + (self.beta / dt) * rx,
            vy + (self.beta / dt) * ry
        )
        return self.position


tracker = BallTracker()

print(tracker.update((1.0, 0.5), 0.1))  # primeira detecção
print(tracker.update((1.2, 0.5), 0.1))  # nova posição observada
print(tracker.update(None, 0.1))        # previsão durante uma falha
Os parâmetros alpha e beta controlam quanto o rastreador confia na observação para corrigir posição e velocidade. Valores maiores fazem a estimativa reagir mais rapidamente, mas também podem deixá-la mais sensível a ruído. Valores menores suavizam as leituras, porém podem atrasar a resposta quando a bola muda de direção.
Em um robô, a entrada desse rastreador não deveria ser simplesmente o pixel da bola na imagem. O sistema precisa converter a observação para uma referência útil, como coordenadas relativas ao robô ou ao campo. A qualidade dessa transformação depende da câmera, da calibração e da geometria disponível. Depois, outro componente pode usar a estimativa para escolher um movimento seguro.
- Converta a imagem em coordenadas: transforme a detecção visual em uma posição que faça sentido para o controlador.
- Inclua a marcação de tempo: use o intervalo real entre observações, em vez de presumir que cada quadro chega no mesmo instante.
- Mantenha uma estimativa durante falhas curtas: preveja o estado, mas não trate a previsão como uma observação confirmada.
- Limite a confiança: quanto mais tempo a bola ficar sem ser detectada, menos agressiva deve ser a ação baseada apenas na previsão.
- Teste com falhas deliberadas: simule atrasos, ruído e detecções ausentes antes de avaliar o comportamento em hardware.
Alternativas técnicas e como escolher entre elas
Um rastreador simples de velocidade constante, como o exemplo, é fácil de depurar e pode ser suficiente quando o movimento é previsível e a perda de observações dura pouco. Ele também ajuda a estabelecer uma linha de base: antes de adotar um modelo complexo, vale medir o que uma solução pequena já resolve.
Um filtro de Kalman pode ser uma opção quando há um modelo de movimento razoável e ruído que possa ser descrito estatisticamente. Ele representa a incerteza da estimativa, algo valioso quando o controlador precisa decidir se continua perseguindo a bola ou se deve buscar uma nova observação. Para mudanças bruscas de direção, porém, as hipóteses do modelo podem deixar de ser adequadas.
Já um detector visual baseado em redes neurais pode reconhecer a bola em imagens mais variadas do que um conjunto rígido de regras. Mas detectar não é o mesmo que rastrear: o detector responde “onde está agora?”, enquanto o rastreador usa o histórico para manter identidade e estimar movimento. Na prática, são componentes complementares, não necessariamente concorrentes.
A decisão depende do orçamento de latência, do hardware e do comportamento esperado. Em controle físico, uma arquitetura mais sofisticada só compensa se entregar estimativas melhores dentro do tempo disponível. Um modelo preciso que responde tarde pode ser menos útil do que uma estimativa mais simples e rápida.
Erros comuns ao levar percepção por IA para o mundo real
- Treinar apenas com imagens perfeitas: o sistema pode aprender a depender de observações contínuas e falhar quando a câmera perde o alvo.
- Ignorar o tempo: processar uma imagem antiga como se fosse atual cria uma estimativa aparentemente válida, mas atrasada.
- Confundir detecção com controle: reconhecer a bola não resolve equilíbrio, posicionamento nem execução do chute.
- Tratar toda previsão como certeza: uma posição estimada após várias falhas deve ter menos peso que uma leitura visual recente.
- Avaliar só a taxa de acerto: também importa saber quantas vezes o robô perde o alvo, quanto demora para se recuperar e em quais condições falha.
- Transferir da simulação sem validar as diferenças: física, sensores e tempos do hardware podem divergir do ambiente virtual.
Na minha leitura, o valor prático desse trabalho está em tratar a falha de percepção como parte normal do sistema, e não como uma exceção que nunca deveria acontecer. Essa postura é útil também em software convencional: serviços precisam continuar operando com dados atrasados, incompletos ou inconsistentes, desde que saibam quando degradar o comportamento e quando parar com segurança.
FAQ sobre o robô humanoide que chuta ao gol
O robô usa apenas câmeras para localizar a bola?
Segundo a descrição do estudo citada pelo Olhardigital.com.br, o controlador produz os comportamentos de futebol usando visão embarcada. A fonte de referência não detalha todos os componentes do hardware nem o pipeline completo de percepção.
Por que treinar o robô em uma simulação?
A simulação permite repetir situações e introduzir atrasos, erros de visão e perdas temporárias de detecção de maneira controlada. Isso ajuda a preparar o sistema para observações imperfeitas antes de executá-lo no robô físico, embora não elimine a necessidade de testes reais.
O robô acerta 90% dos chutes em qualquer situação?
Não é possível concluir isso com as informações resumidas na notícia. O índice destacado se refere aos testes reportados, mas a descrição disponível não informa o número de tentativas nem todas as condições usadas para calcular a taxa.
Esse tipo de rastreamento pode ser aplicado fora da robótica?
Sim. A ideia de prever um estado durante falhas curtas de observação aparece em rastreamento de objetos, navegação, telemetria e sistemas de monitoramento. A implementação e os limites de segurança dependem do contexto.
O que esse avanço muda para quem desenvolve sistemas inteligentes
O estudo mostra por que uma IA embarcada não pode ser avaliada apenas pela capacidade de reconhecer objetos em uma imagem. O sistema precisa conectar percepção, estimativa e ação sob restrições de tempo, além de continuar razoavelmente útil quando os sensores falham.
Para quem desenvolve aplicações com IA, eu levaria três práticas para o trabalho: testar com dados degradados, medir a latência de ponta a ponta e explicitar o nível de confiança das estimativas. A demonstração com o Booster T1 é específica ao cenário estudado, mas o princípio é amplo: sistemas robustos são projetados para lidar com dados imperfeitos, não para pressupor que eles nunca aparecerão.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.