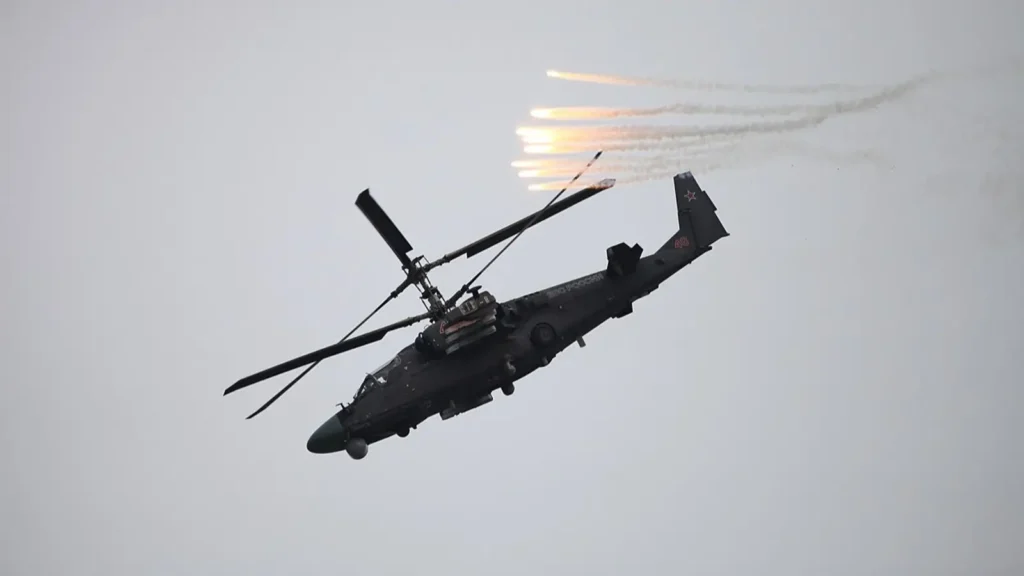
O ponto técnico mais importante neste episódio não é que um drone de fibra ótica seja “imune” à guerra eletrónica. É que ele remove uma dependência específica: o enlace de rádio entre o operador e o drone. Segundo o Sapo.pt, operadores ucranianos usaram um FPV General Chereshnya OPTIX para atingir um helicóptero russo Ka-52 na região de Donetsk. O relato descreve um impacto; isso, por si só, não confirma que a aeronave tenha sido destruída.
A diferença parece pequena, mas é uma boa aula de engenharia de sistemas: trocar um meio de comunicação muda o perfil de falhas, não elimina as falhas. A fibra pode resistir a certas formas de interferência eletromagnética, mas acrescenta peso, limita movimentos e cria um ponto físico de ruptura. Para quem desenvolve software, esse caso ajuda a pensar em resiliência sem cair na armadilha de tratar uma solução como universal.
O que aconteceu com o drone FPV de fibra ótica
De acordo com a notícia do Sapo.pt, o incidente ocorreu em março, perto de Nadiivka, no setor de Pokrovsk. Fontes ucranianas atribuíram a operação a integrantes do batalhão “Predators of the Heights”, ligado à 59.ª Brigada de Assalto. O equipamento citado foi o General Chereshnya OPTIX.
O fabricante apresenta configurações com bobinas de fibra ótica para alcances entre 15 e 35 quilómetros. Esse número deve ser lido como especificação de produto, não como garantia de alcance operacional em qualquer ambiente. Peso da bobina, percurso, condições de voo, montagem e integridade do cabo podem alterar o resultado.
Também é importante separar três afirmações que às vezes aparecem misturadas: o drone atingiu o helicóptero; o helicóptero foi danificado; o helicóptero foi destruído. A notícia relata o ataque e o impacto, mas não fornece elementos independentes suficientes para confirmar todas as consequências. Em análises de tecnologia militar, essa distinção evita transformar uma alegação inicial em facto confirmado.
Como funciona o enlace de fibra ótica em um FPV
Num FPV convencional, comandos e vídeo costumam viajar por enlaces de rádio. No modelo de fibra, um cabo muito fino liga fisicamente o drone ao operador. A fibra transporta sinais por luz, e não por ondas de rádio, de modo que interferências destinadas a bloquear comunicações sem fio não atuam sobre o cabo da mesma forma.
Isso não significa que o sistema inteiro esteja protegido contra qualquer interferência ou falha. A fibra resolve uma parte do problema: o transporte dos dados entre operador e aeronave. Alimentação, sensores, processamento, controlo, navegação e componentes eletrónicos continuam sujeitos a limites próprios. E a conexão física pode ser danificada por tensão, abrasão, obstáculos ou defeitos na bobina.
Outra confusão comum é assumir que a fibra torna o drone autónomo ou elimina a necessidade de navegação. Não é isso que a notícia informa. Um enlace com fio pode transportar comandos e vídeo, mas não substitui automaticamente sensores, sistemas de posicionamento ou a capacidade do operador de interpretar o que recebe.
Fibra, rádio e cabo tethered: compromissos diferentes
O rádio oferece mobilidade sem um cabo a acompanhar o veículo, mas depende de um canal sem fio que pode sofrer interferência, atenuação ou congestionamento. A fibra reduz a dependência de radiofrequência no enlace, mas introduz restrições mecânicas e de percurso. Nenhuma das opções é “melhor” em abstrato: a escolha depende do ambiente, da missão e dos requisitos de confiabilidade.
Um drone tethered tradicional também usa uma conexão física, muitas vezes para alimentação contínua e comunicação, mas costuma operar preso a uma estação e dentro de um perfil de uso diferente. Já o FPV com bobina transportada pelo próprio veículo precisa lidar com o cabo durante o deslocamento. A semelhança — uma conexão física — não torna os dois sistemas equivalentes.
Na minha leitura, a lição de engenharia é parecida com a escolha entre Ethernet e Wi-Fi. Ethernet reduz algumas variáveis do canal sem fio, mas exige cablagem e limita a mobilidade. Wi-Fi dispensa o cabo, mas precisa administrar interferência e qualidade do sinal. Em ambos os casos, trocar o transporte não corrige bugs na aplicação nem garante disponibilidade de ponta a ponta.
Por que essa tecnologia importa em um campo de batalha com guerra eletrónica
Quando há interferência deliberada, comunicações sem fio podem perder qualidade ou disponibilidade. Um enlace ótico físico contorna essa modalidade específica de ataque porque os dados não percorrem o espaço como sinal de rádio. É uma mudança de superfície de falha: em vez de depender principalmente das condições de radiofrequência, o sistema passa a depender também da continuidade de um cabo fino.
Esse detalhe explica por que a fibra ganhou atenção, mas não justifica chamá-la de invulnerável. O cabo pode partir, prender ou impor limites de movimento; a bobina adiciona massa. A ligação ainda precisa terminar em eletrónica funcional nos dois lados. Um sistema distribuído continua tão confiável quanto o conjunto dos seus componentes e interfaces.
Há também uma implicação económica. Um helicóptero de combate como o Ka-52 custa milhões de euros, enquanto sistemas não tripulados podem ter custo unitário muito inferior. Isso não permite concluir que cada drone representa uma troca vantajosa: é preciso considerar produção, operadores, logística, perdas, defesa e impacto real do ataque. A assimetria de custo é um tema relevante, mas não é uma métrica completa de eficácia.
O que desenvolvedores podem aprender com esse caso
Eu vejo aqui um princípio que uso ao avaliar arquitetura: resiliência não é uma propriedade isolada de um protocolo. Ela nasce de decisões sobre dependências, modos de falha, observabilidade e resposta a incidentes. Se uma aplicação depende de uma única rede, trocar Wi-Fi por cabo pode reduzir um risco, mas não resolve indisponibilidade do servidor, falha de energia ou erro de configuração.
Também vale pensar em degradação controlada. Um sistema bem projetado identifica quando a qualidade do enlace caiu, registra o estado e evita apresentar dados antigos como se fossem atuais. Em aplicações web, IoT ou telemetria, isso significa distinguir “sem resposta” de “resposta válida sem alterações” e mostrar a idade dos dados ao usuário.
O exemplo abaixo é um monitor simples e genérico para métricas de conectividade. Ele não representa software de controlo de drones nem define parâmetros operacionais; serve para demonstrar como tornar explícita uma decisão baseada em latência e perda de pacotes.
from dataclasses import dataclass

@dataclass
class LinkSample:
    latency_ms: float
    packet_loss_pct: float

def classify_link(sample: LinkSample) -> str:
    if sample.latency_ms < 0 or not 0 <= sample.packet_loss_pct <= 100:
        raise ValueError("Métricas fora do intervalo válido")

    if sample.packet_loss_pct >= 5 or sample.latency_ms >= 250:
        return "degradado"
    if sample.packet_loss_pct >= 1 or sample.latency_ms >= 120:
        return "atenção"
    return "estável"

samples = [
    LinkSample(latency_ms=42, packet_loss_pct=0.1),
    LinkSample(latency_ms=145, packet_loss_pct=1.8),
    LinkSample(latency_ms=310, packet_loss_pct=7.2),
]

for sample in samples:
    print(
        f"latência={sample.latency_ms:.0f} ms, "
        f"perda={sample.packet_loss_pct:.1f}%: "
        f"{classify_link(sample)}"
    )
Os limites são apenas ilustrativos. Em produção, eu não copiaria esses valores sem medir o comportamento esperado da aplicação. Uma chamada de voz, uma API administrativa e uma tarefa de sincronização toleram atrasos diferentes. O erro seria escolher um único limite global e aplicá-lo a todos os fluxos.
Na Prática: como projetar sistemas que toleram falhas de conectividade
- Mapeie as dependências. Liste o que precisa de rede em tempo real e o que pode continuar funcionando temporariamente sem conexão.
- Defina métricas por caso de uso. Meça latência, perda, disponibilidade e idade dos dados. Não trate “conectado” como sinónimo de “saudável”.
- Determine o comportamento de degradação. Decida se a aplicação deve enfileirar pedidos, mostrar dados em cache ou bloquear uma ação quando não consegue confirmar o estado atual.
- Registe transições, não apenas erros. A passagem de estável para degradado pode explicar problemas que um log com mensagens genéricas não revela.
- Teste falhas reais em ambiente controlado. Simule latência, perda e interrupção. Verifique também a recuperação, porque reconectar não garante que os dados pendentes sejam consistentes.
O “porquê” dessas etapas é simples: sistemas robustos precisam tratar a rede como uma dependência que falha, e não como uma constante. Na prática, uma interface que informa “dados atualizados há 30 segundos” é mais confiável do que uma que mantém um valor antigo na tela sem indicar que a conexão caiu.
Erros comuns ao interpretar enlaces de fibra
- Chamar a tecnologia de imune a guerra eletrónica. A fibra reduz a exposição do enlace a interferências de rádio, mas não protege todo o sistema contra falhas.
- Confundir alcance anunciado com alcance garantido. Uma especificação do fabricante não descreve todas as condições de utilização nem comprova o desempenho em cada cenário.
- Assumir que um impacto significa destruição. A confirmação de dano, perda total ou recuperação da aeronave exige evidências distintas.
- Ignorar o custo mecânico da solução. Cabo, bobina, peso e risco de prender são parte da arquitetura, não detalhes secundários.
- Procurar uma solução universal. Rádio, fibra e tethered resolvem conjuntos diferentes de requisitos. Compará-los sem contexto leva a conclusões fracas.
FAQ sobre drones FPV de fibra ótica
Um drone de fibra ótica não pode ser bloqueado?
O enlace de fibra não depende de transmissão por rádio da mesma forma que um enlace sem fio, o que dificulta bloqueá-lo por interferência radioelétrica convencional. Isso não torna o drone inteiro imune a falhas, danos físicos ou problemas nos componentes.
A fibra ótica torna o drone autónomo?
Não necessariamente. A fibra descreve o meio de comunicação entre os equipamentos. Autonomia depende de sistemas de navegação, sensores e software específicos, algo que não se pode concluir apenas pela presença do cabo.
O helicóptero Ka-52 foi destruído?
O texto do Sapo.pt relata que o drone atingiu um Ka-52, com base em fontes ucranianas. Sem confirmação independente apresentada na notícia, é mais rigoroso falar em impacto relatado do que afirmar que a aeronave foi destruída.
Qual é a principal desvantagem do controlo por fibra?
A conexão física acrescenta peso e cria limitações mecânicas. O cabo pode partir ou ficar preso, além de condicionar o movimento. A vantagem de reduzir a dependência de rádio vem acompanhada de novos modos de falha.
Para mim, o episódio é menos uma história sobre uma tecnologia milagrosa e mais um exemplo concreto de engenharia sob restrições: escolher um canal de comunicação significa aceitar um conjunto de riscos e reduzir outros. Essa é uma forma útil de pensar também em redes, sistemas distribuídos e software crítico.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.