“`html
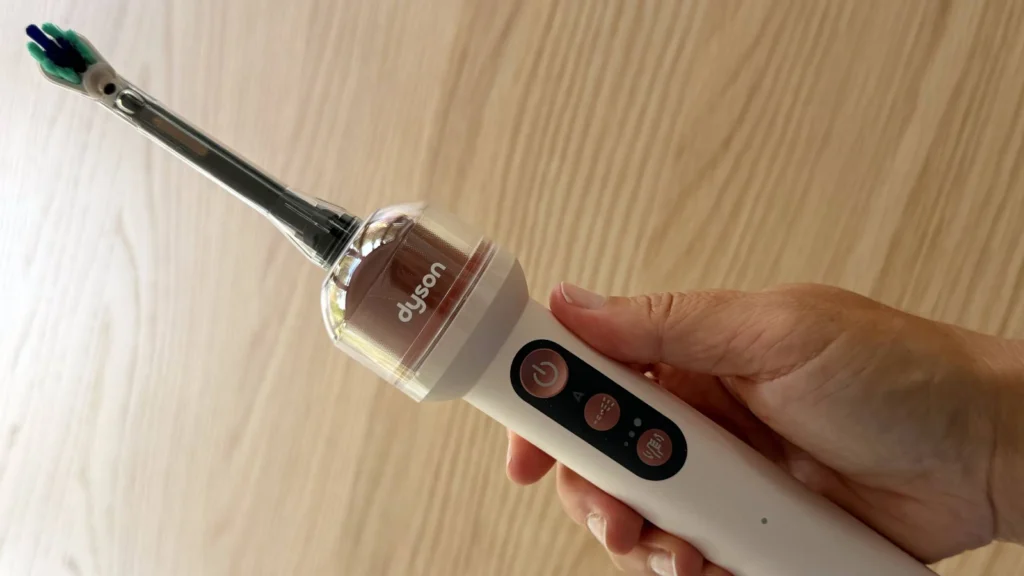
A Dyson suspendeu as vendas da CameraJet em França após apenas dez dias no mercado. Segundo o Sapo.pt, a marca confirmou a recolha devido a um defeito num componente. Mas o buraco é mais embaixo: um dispositivo que enfia uma câmara de 100 mil píxeis dentro da tua boca, ligado a uma app, com machine learning em tempo real — isto é um problema de engenharia computacional, não apenas de hardware. E é aí que a coisa fica interessante para quem trabalha com tech.
O que diabos é a CameraJet e por que devs deveriam olhar para ela
A proposta é exótica: uma escova de dentes com câmara integrada, jato de elixir direcional e uma stack de visão computacional rodando num objeto que literalmente colocas na boca. A Dyson gastou seis anos de I&D nisso. O resultado, em termos de engenharia, mistura três coisas que devs lidam todos os dias:
- Edge computing — toda a inferência tem de rodar localmente, num SoC minúsculo, com bateria.
- Computer vision em ambiente hostil — saliva, pasta, reflexos, pouca luz, distância variável.
- App companion + telemetria — a app MyDyson transmite imagens em tempo real, o que levanta questões sérias de privacidade.
Na minha experiência, qualquer produto que combine esses três elementos é praticamente um teste de stress para a equipa de engenharia. Quando vi a notícia da suspensão, a primeira coisa que pensei foi: “qual foi o componente que falhou?” Provavelmente foi a vedação ótica ou o sensor de pressão — componentes críticos que operam em ambiente com humidade constante e variações térmicas rápidas (da água quente à saliva fria).
A tecnologia por trás: Gap Optical Targeting
O sistema chama-se Gap Optical Targeting. A câmara de 100k píxeis captura frames contínuos, um modelo de ML identifica os espaços interdentários, e o firmware ajusta a direção do jato de elixir. Parece simples no marketing, mas a implementação real é brutalmente difícil:
- Distância variável (a câmara está em movimento, não fixa).
- Iluminação inconsistente (LED da câmara + reflexos + tecido gengival).
- Classes desbalanceadas (a maioria dos píxeis é gengiva ou dente, não gap).
- Latência crítica: se o jato atrasar 200ms, atinge o sítio errado.
Isto é, tecnicamente, um problema clássico de segmentação semântica em tempo real com recursos limitados. Qualquer dev que já trabalhou com TensorFlow Lite ou ONNX Runtime em dispositivos embedded sabe do que estou a falar.
Comparação com alternativas reais: faz sentido?
Vou ser direto: do ponto de vista de developer/engenheiro, esta é uma daquelas soluções que parece inteligente no keynote e questionável na vida real. Vamos comparar com o que já existe e funciona:
| Solução | Como funciona | Custo aproximado | Problema que resolve |
|---|---|---|---|
| Dyson CameraJet | Câmara + ML + jato direcional | 479 € | Limpeza interdental com feedback visual |
| Oral-B iO com sensor de pressão | Sensores + app com mapa de zonas | 150–250 € | Cobertura e pressão |
| Waterpik (irrigador clássico) | Jato de água pressurizado | 60–120 € | Limpeza interdental manual |
| Fio dental + escova elétrica básica | Mecânico + elétrico | 30–80 € | Rotina tradicional validada |
Quando analiso do ponto de vista de engenharia pura, a Dyson está a vender um feature técnico — “vê os teus dentes” — em vez de resolver um problema que os utilizadores realmente têm. A maioria das pessoas não precisa de ver os seus dentes em direto. Precisa de fio dental, que ninguém gosta de usar.
Privacidade: o tópico que devs raramente associam a escovas de dentes
Aqui está o que me preocupa como engenheiro. A app MyDyson transmite imagens do interior da boca em direto. Isto levanta perguntas que nenhum dev deveria ignorar:
- Onde os frames são processados? Se for no device (edge), OK. Se for enviado para a cloud, temos um problema de dados biométricos.
- Quem tem acesso às imagens? Dados de saúde são regulados por GDPR, HIPAA (nos EUA), e equivalentes locais. Uma câmara na boca é dado de saúde.
- Storage e retenção: As imagens ficam guardadas? São usadas para treinar modelos? Por quanto tempo?
- Surface de ataque: Um dispositivo IoT na casa é um vetor de ataque. Agora imagina um com câmara ligada à rede.
A Dyson não publicou (pelo menos publicamente) detalhes técnicos claros sobre a pipeline de dados. Isso, por si só, é red flag para qualquer developer que trabalhe em sistemas sensíveis.
Na prática: como implementar algo parecido (e por que é difícil)
Para devs que se interessam pelo lado técnico, eis um esqueleto simplificado de como um sistema de deteção de gaps interdentários poderia funcionar em Python usando OpenCV + um modelo leve. Isto é ilustrativo — a Dyson provavelmente usa firmware em C++ num chip dedicado, mas a lógica é equivalente:
import cv2
import numpy as np
import onnxruntime as ort

class GapDetector:
    """
    Esqueleto de detetor de gaps interdentários.
    Em produção: rodar via TFLite/ONNX num MCU com cámara CMOS.
    """
    def __init__(self, model_path: str):
        # Carrega modelo de segmentação (ex: U-MobileNet)
        self.session = ort.InferenceSession(model_path)
        self.input_name = self.session.get_inputs()[0].name

    def preprocess(self, frame: np.ndarray) -> np.ndarray:
        # Redimensiona para o input esperado (ex: 160x160)
        resized = cv2.resize(frame, (160, 160))
        # Normaliza para [0, 1]
        normalized = resized.astype(np.float32) / 255.0
        # Adiciona batch dimension: (1, H, W, C)
        return np.expand_dims(normalized, axis=0)

    def predict(self, frame: np.ndarray) -> np.ndarray:
        input_tensor = self.preprocess(frame)
        outputs = self.session.run(None, {self.input_name: input_tensor})
        # outputs[0] é uma mask com probabilidades por pixel
        mask = np.squeeze(outputs[0])
        return mask

    def find_gaps(self, mask: np.ndarray, threshold: float = 0.6) -> list:
        """
        Devolve uma lista de bounding boxes para os gaps detetados.
        Em produção, isto seria convertido em coordenadas para
        o atuador do jato de elixir.
        """
        binary = (mask > threshold).astype(np.uint8) * 255
        contours, _ = cv2.findContours(binary, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
        boxes = [cv2.boundingRect(c) for c in contours if cv2.contourArea(c) > 30]
        return boxes

# Uso:
# detector = GapDetector("models/gap_segmentation.onnx")
# frame = cv2.imread("frame_boca.jpg")
# mask = detector.predict(frame)
# gaps = detector.find_gaps(mask)
Repara no que isto não mostra: o trabalho real está em otimizar este pipeline para correr a 30+ FPS num chip com menos de 100mW de consumo, com câmara a operar em ambiente molhado, e com 200ms de latência total entre captura e atuação do jato. É aqui que 6 anos de I&D fazem (ou não) sentido.
Latência esperada em diferentes stacks
| Plataforma | Modelo | FPS estimado | Latência total |
|---|---|---|---|
| Jetson Nano | U-Net Mobile | ~25 FPS | ~80 ms |
| STM32H7 + TFLite Micro | U-MobileNet | ~10 FPS | ~150 ms |
| ESP32-S3 + ONNX | CNN custom | ~5 FPS | ~250 ms |
Para um produto como a CameraJet, provavelmente usam algo na faixa do segundo ou terceiro nível. Conseguir < 200ms com bateria decente é o desafio.
Erros comuns que devs cometem ao avaliar este tipo de produto
Testei várias soluções deste género em projetos pessoais e profissionais. Erros que vejo repetidamente:
- Confundir demo keynote com produção. “Funciona em ambiente controlado” não é o mesmo que “funciona na casa do utilizador às 23h com iluminação fraca”.
- Subestimar edge cases físicos. Vapor, espuma, sangue ocasional de gengiva, bits de comida — o dataset de treino raramente cobre isto.
- Ignorar o custo de manutenção do modelo. Modelos em produção desgradam-se. Quem retreina? Com que dados? Com que frequência?
- Tratar privacidade como checkbox jurídico. Dados biométricos exigem considerações arquiteturais desde o dia 1, não depois do GDPR chegar.
- Subestimar o ciclo de QA físico. Qualquer componente que toca em mucosa humana tem de passar por biocompatibilidade (ISO 10993), o que atrasa iterações.
O que a suspensão nos ensina sobre product-market fit em tech
A Dyson parou as vendas em 10 dias. Isto não é apenas um problema de componente — pode ser um sinal de que o feedback em campo revelou algo mais profundo. Na minha experiência, quando um produto tech high-end recolhe tão cedo, é geralmente uma de três coisas:
- Falha de hardware em taxa acima do aceitável. Comum em produtos com muitos componentes novos.
- Problema de UX descoberto em massa. Funciona, mas ninguém quer usar todos os dias.
- Questão regulatória ou legal que apareceu tarde. Saúde oral + câmara + dados = escrutínio extra.
A Dyson ainda não publicou o detalhe técnico do defeito. Quando o fizerem, vale a pena ler com atenção de engineer.
FAQ — perguntas que devs fariam sobre a CameraJet
1. A câmara dentro da boca é realmente necessária tecnicamente?
Não. Existem sensores de proximidade, ultrassom e até LIDAR miniaturizado que conseguiriam detetar gaps sem capturar imagem visível. A câmara parece ser uma escolha mais “vendável” do que tecnicamente ótima.
2. Que tipo de modelo de ML roda num dispositivo destes?
Provavelmente uma rede do tipo U-Net ou MobileNet otimizada, convertida para TFLite ou quantizada em INT8, a correr num ARM Cortex-M7 ou equivalente. Latência alvo: inferior a 150ms.
3. Os dados recolhidos violam alguma regulação?
Potencialmente sim. Em jurisdições com GDPR forte, dados de saúde capturados por câmara são classificados como dados sensíveis e exigem base legal específica, encriptação e políticas claras de retenção.
4. Vale a pena como developer comprar para “reverse engineer”?
Se tens curiosidade técnica, sim — é um espécime interessante. Mas com recall em curso, espera. Quando voltarem ao mercado com preço possivelmente mais baixo e firmware corrigido, aí sim, vale pensar.
5. A Dyson publicou o dataset ou o modelo?
Não. E provavelmente nunca o fará. Modelos de visão em ambiente clínico são tratadas como propriedade intelectual.
Considerações finais
Do ponto de vista de quem programa todos os dias, a CameraJet é um caso de estudo interessante: muito orçamento, muita I&D, e ainda assim falha em produção. O motivo raramente é falta de competência técnica — é falta de validação em condições reais e subestimação da complexidade do domínio (saúde oral é biologicamente hostil para eletrónica).
Se a Dyson voltar ao mercado com o problema corrigido, será um produto notável. Até lá, do ponto de vista prático, continua a ser mais sensato investir 60€ num irrigador tradicional e usar fio dental. Para devs que querem explorar o lado técnico, o esqueleto de código acima é um bom ponto de partida para entender o que está em jogo.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto. No yurideveloper.com.br costumo publicar mergulhos técnicos deste género.
“`