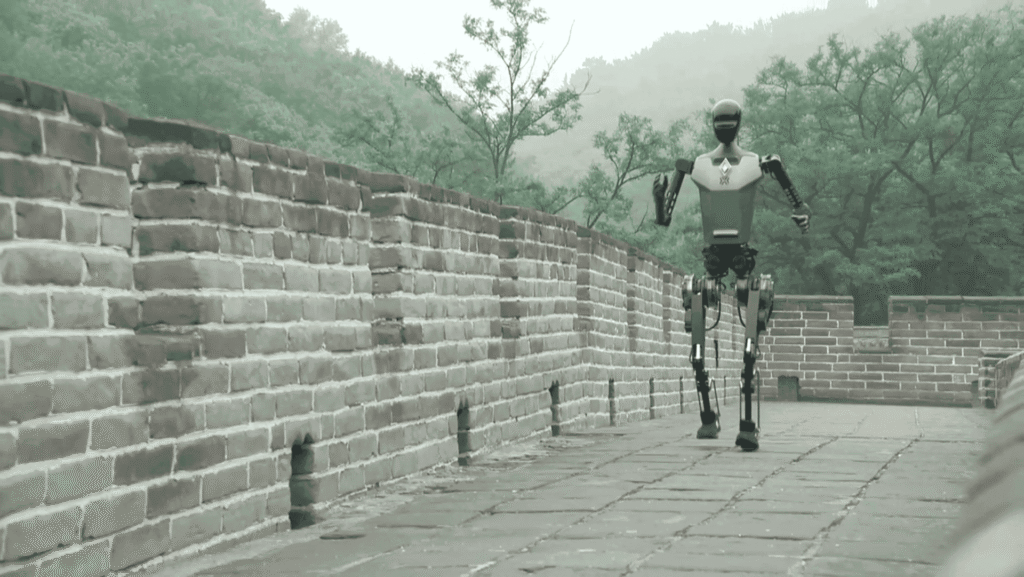
Robôs que correm mais rápido que o Bolt travam quando o mundo é bagunçado de verdade
Segundo o Olhardigital.com.br, um Tien Kung Ultra fez 100m em 9,39s nos World Humanoid Robot Games — abaixo dos 9,58s de Usain Bolt. Os 400m foram resolvidos em 38,15s, contra 43,03s do recorde humano. Em doze meses, a marca caiu mais de 50%. Tudo isso é impressionante, mas é a parte fácil do problema. Eu trabalho com sistemas que precisam tomar decisão em tempo real há anos, e posso afirmar: pista de corrida é um ambiente controlado até a alma. O chão de fábrica é outra história. É ali que os robôs humanoides vão mostrar se a hype sobrevive ao contato com a realidade.
Na minha experiência, o mesmo vale pra qualquer sistema de IA que sai do benchmark e entra em produção. O ganho brutal de performance nos últimos meses veio de três frentes: modelos de locomoção treinados em simulação com sim-to-real transfer mais agressivo, GPUs/embarcados mais baratos rodando políticas inteiras na borda, e dados sintéticos em escala industrial. Mas corrida tem métrica clara — tempo, ponto final. Fábrica tem “funcionou 99,7% das vezes, mas o 0,3% derrubou a linha de produção inteira”. São universos diferentes de problema.
Por que correr 100m é mais fácil do que plugar um cabo
Um humanoide correndo segue uma política fechada: estado interno (joints, IMU, encoder) → ação (torque nos motores). Não existe objeto a reconhecer, não existe meta a inferir além da linha de chegada. O estado do mundo é, essencialmente, o próprio robô. Já em uma tarefa tipo “conectar cabo em conector”, o robô precisa:
- Localizar o conector no espaço 3D, mesmo com oclusão parcial e fundo bagunçado.
- Estimar a pose (orientação) com erro sub-centimétrico — não “está em algum lugar ali”.
- Planejar uma trajetória de manipulação que respeite cinemática, evita colisão com a bancada e tolere erros de calibração.
- Detectar falha durante a inserção (força excessiva, desalinhamento) e re-tentar.
Esse é um problema de closed-loop perception + controle. Não tem como resolver só com um modelo grande de locomoção. Exige uma pilha inteira: percepção (visão + tato + força), planejamento, controle e supervisão. E, principalmente, tolerância ao imprevisto — que é justamente o que o artigo do Olhar Digital aponta como o calcanhar de aquiles dos humanoides atuais.
O chão de fábrica é o benchmark de verdade
Eu acompanho de perto o ecossistema de robótica e vejo três classes de desafio que separam “demo de keynote” de “linha de produção 24/7”:
1. Precisão posicional absoluta vs. relativa
Em corrida, o robô precisa estar no lugar certo em t. Em fábrica, ele precisa alinhar dois conectores com folga mecânica de menos de 1mm. Isso exige calibração online, regras de visão robustas a variação de iluminação e, na maioria dos casos, fiducial markers ou marcadores visuais. Sem isso, a stack de percepção vira pó.
2. Variabilidade física do ambiente
Esteira que vibra, peça que escorrega, cabo que mudou de posição, operador que deixou algo no caminho. O artigo cita exatamente isso: “um cabo pode estar em uma posição diferente da esperada”. Em qualquer sistema de IA que opera no mundo físico, isso é o equivalente a um NullPointerException em runtime — você sabe que vai acontecer, a questão é quão graceful é o seu fallback.
3. Custos de falha catastrófica
Robô que derruba um companheiro de equipe durante uma pelada é engraçado. Robô que derruba uma bancada de US$ 200 mil em uma fábrica é demissão. Sistemas de produção exigem fail-safes mecânicos e lógicos — limite de força, watchdog de software, e botão de emergência que o software não pode sobrescrever. Parece óbvio, mas a quantidade de protótipos que vi sem isso é absurda.
Na Prática: um pipeline mínimo de percepção para “pegar e plugar”
Quando eu montei um protótipo parecido com isso no laboratório, a parte mais subestimada foi a detecção de sucesso da tarefa. Não basta o robô se mover — ele precisa saber que plugou. Abaixo, um esqueleto funcional de um nó ROS 2 que faz exatamente essa etapa de verificação usando visão clássica (OpenCV) + um classificador leve. É simplificado, mas mostra onde mora a complexidade real.
# perception_node.py
# Verifica se o cabo foi inserido no conector usando visão + leitura de força
import rclpy
from rclpy.node import Node
from sensor_msgs.msg import Image
from geometry_msgs.msg import WrenchStamped
from cv_bridge import CvBridge
import cv2
import numpy as np

class InsertionVerifier(Node):
    def __init__(self):
        super().__init__('insertion_verifier')
        self.bridge = CvBridge()
        self.sub_img = self.create_subscription(Image, '/camera/wrist', self.on_image, 10)
        self.sub_force = self.create_subscription(WrenchStamped, '/wrench', self.on_force, 10)

        # Janela temporal para detectar "clicou" mecânico
        self.force_window = []
        self.last_decision = "IDLE"

    def on_image(self, msg):
        frame = self.bridge.imgmsg_to_cv2(msg, 'bgr8')
        hsv = cv2.cvtColor(frame, cv2.COLOR_BGR2HSV)

        # Marcador fiducial no conector (simplificado)
        mask = cv2.inRange(hsv, (0, 120, 70), (10, 255, 255))
        contours, _ = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)

        connector_visible = any(cv2.contourArea(c) > 1500 for c in contours)
        self.get_logger().info(f"Conector visível? {connector_visible}")

    def on_force(self, msg):
        fz = msg.wrench.force.z  # força axial
        self.force_window.append(fz)
        if len(self.force_window) > 30:
            self.force_window.pop(0)

        # Detecta o "click" característico de um conector encaixando
        if len(self.force_window) == 30:
            grad = np.gradient(self.force_window)
            spike = grad.max()
            if spike > 8.0 and self.last_decision != "INSERTED":
                self.last_decision = "INSERTED"
                self.get_logger().warn("Inserção detectada por pico de força.")

def main():
    rclpy.init()
    rclpy.spin(InsertionVerifier())
    rclpy.shutdown()

if __name__ == '__main__':
    main()
O ponto aqui não é o código em si — é o que ele revela. Você precisa de dois sinais independentes (visão + força) pra confirmar sucesso. Confiar só em visão falha quando há oclusão; confiar só em força falha quando o conector é flexível. Isso é redundância multimodal, e é o padrão-ouro em sistemas críticos. Em produção real, você ainda somaria IMU, torque nos dedos da garra e talvez um sensor de corrente no atuador. Quanto mais sinais ortogonais, menor a chance de falso positivo.
Erros comuns que devs cometem ao entrar em robótica
Eu já contratei e treinei gente vinda de web/backend pra trabalhar com robôs. Os erros se repetem. Anota aí:
- Tratar o mundo físico como se fosse uma API determinística. Não é. Sensor tem ruído, atuador tem latência, e tudo tem histerese. Quem vem de backend fica louco tentando reproduzir um bug porque o “estado” muda entre execuções.
- Ignorar o clock do hardware. ROS 2 usa DDS e time sync entre nós. Se seu nó de controle roda a 200 Hz mas o de percepção roda a 30 Hz, você precisa de message filters e sincronização. Não dá pra tratar tudo como se fosse Kafka.
- Confiar demais no simulador. Gazebo/Isaac/MuJoCo evoluíram muito, mas o sim-to-real gap continua real. Política que funciona 100% no sim costuma funcionar 60–90% no real. Planeje pra isso.
- Subestimar o custo de coletar dados reais. Um humano fazendo a tarefa mil vezes pra gerar dataset de imitation learning custa caro. Muita gente começa o projeto sem provisionar isso.
- Esquecer de fail-safes mecânicos. Software trava. Motor pode receber comando errado. Limit switch e freio mecânico são baratos. Coloque sempre.
O que isso significa pra quem é dev
Se você é dev e tá olhando esse assunto de fora, fica a dica: o mercado de robótica está carente de gente com mentalidade de software. Não precisa virar expert em dinâmica de manipuladores. O que o ecossistema precisa é de engenheiros que saibam:
- Estruturar pipelines de dados de sensores em tempo real.
- Versionar modelos e fazer A/B test em hardware físico (com cuidado).
- Implementar observabilidade decente — logging de telemetria, tracing de decisões.
- Trabalhar com edge inference (TensorRT, ONNX Runtime, llama.cpp-like stacks).
Quem une essas competências com noções básicas de ROS 2, cinemática e controle vai ficar posicionado num mercado que vai explodir nos próximos cinco anos — não por hype, mas porque os custos de hardware finalmente caíram o suficiente pra a coisa escalar.
FAQ — Perguntas reais que devs fazem
Qual a diferença entre um robô que corre e um robô que trabalha?
Robô que corre resolve um problema de locomoção sob política fechada — estado interno → ação. Robô que trabalha resolve um problema de percepção + planejamento + controle em ambiente parcialmente observável. A primeira é dominada por controle clássico e RL; a segunda exige visão computacional, fusão de sensores e manipulação hábil.
Por que a indústria ainda usa braços fixos em vez de humanoides?
Custo, precisão e tempo de retorno. Um braço de 6 eixos num setup fixo é muito mais barato, muito mais preciso e muito mais fácil de manter. Humanoide só faz sentido onde o ambiente é pensado pra humanos e o volume de tarefas variadas é alto o suficiente pra justificar o investimento.
Qual stack de software estudar pra entrar em robótica?
ROS 2 (Humble ou Iron), Python + C++, OpenCV, PyTorch com deploy via TensorRT ou ONNX Runtime, e uma pincelada de MoveIt ou Drake pra planejamento de movimento. Gazebo ou Isaac Sim pra simulação. Com isso você já consegue prototipar a maior parte das coisas.
É possível treinar um humanoide em casa, sem datacenter?
Sim, mas com escopo. Você pode treinar políticas de locomoção pequenas em GPU única usando Isaac Gym ou MuJoCo MJX. O gargalo é validação no hardware real — e isso exige acesso ao robô. Sim-to-real é a parte difícil, não o treinamento em si.
Os humanoides vão substituir desenvolvedores?
Não. Eles vão criar uma camada nova de software pra programadores construirem. Igual aconteceu com cloud, mobile e agora IA generativa: cada onda abre mercado de dev em vez de fechar. A diferença é que essa exige entender hardware — e isso tá em falta.
No fim das contas, a mensagem do Olhar Digital bate com o que eu vejo na prática: a corrida foi vencida, mas o trabalho de verdade começa agora. E é aí que mora o interesse real — não no “olha o robô correndo”, mas no “como faço esse sistema tolerar a bagunça do mundo real”. Esse é o tipo de problema que eu gosto de resolver, e é onde os melhores devs vão se diferenciar nos próximos anos.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.